Инженери от MIT създадоха ултратънък биохибриден робот, задвижван от живи мускулни клетки
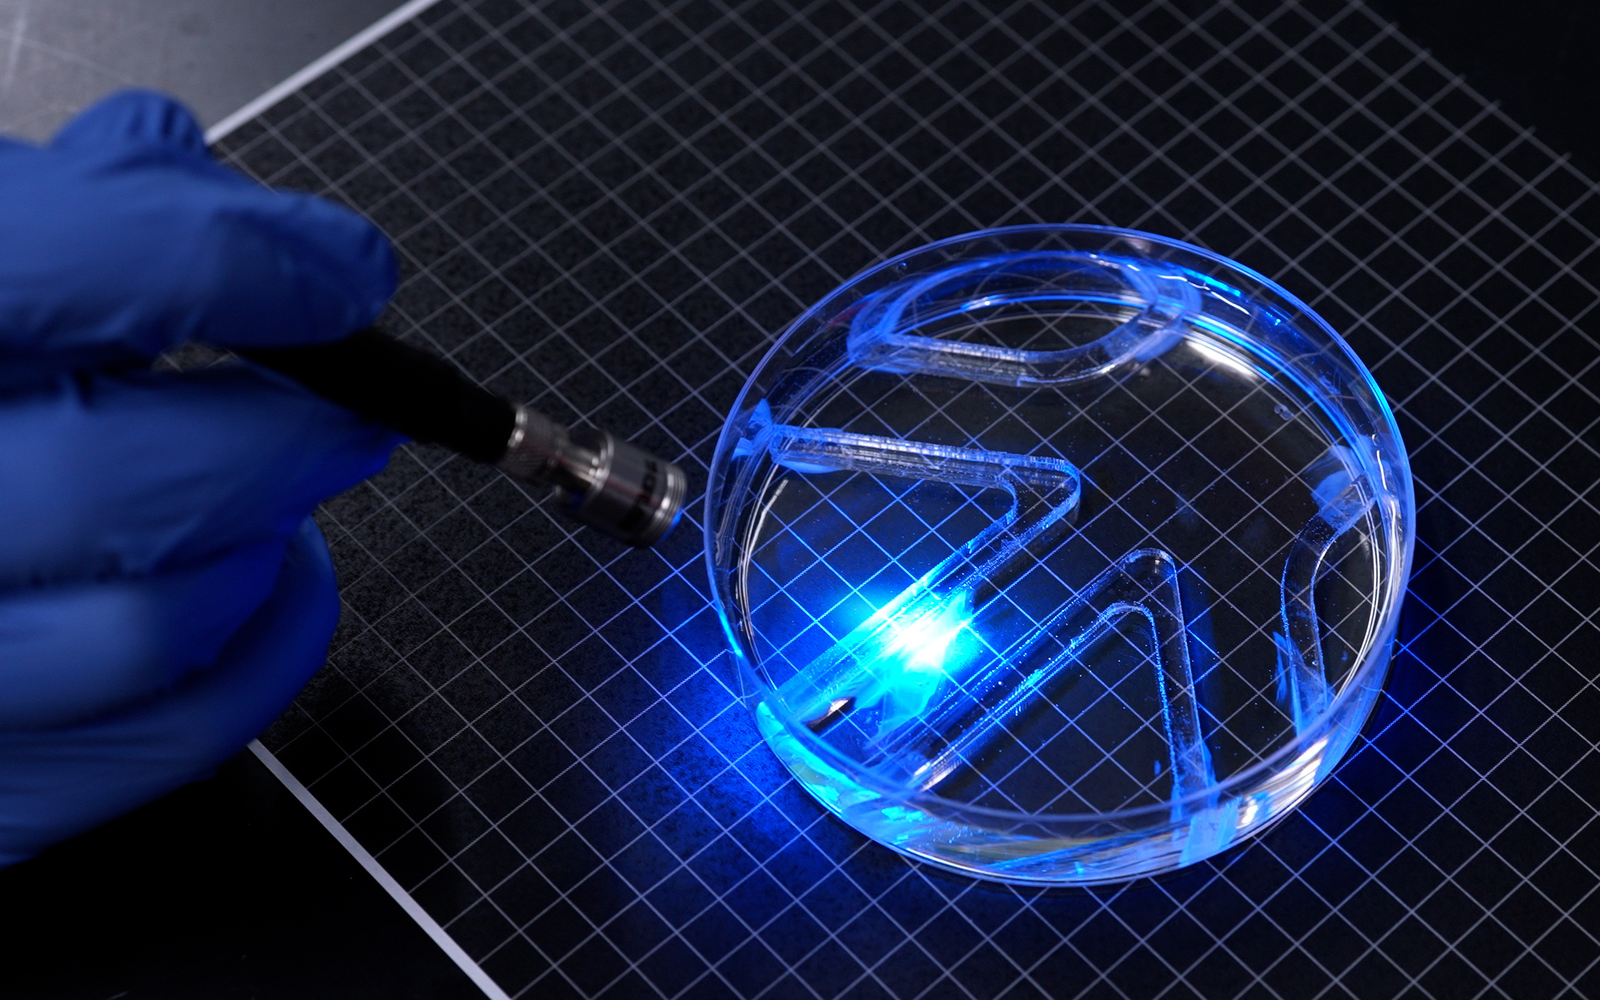
MIT News / Advanced Functional Materials
Екип от инженери от Масачузетския технологичен институт (MIT) постигна забележителен научен пробив в областта на биохибридната роботика, създавайки микроскопичен плуващ робот с дебелината на лист хартия, задвижван единствено от синхронизирани съкращения на жив слой скелетни мускулни клетки [1]. Резултатите от изследването бяха публикувани в авторитетното списание Advanced Functional Materials [1].
За разлика от конвенционалната роботика, която разчита на твърди метални елементи, литиево-йонни батерии и електромагнитни двигатели, новият биохибриден апарат черпи енергия директно от химически хранителни разтвори в заобикалящата го среда [1]. Това му позволява да маневрира с изключителна лекота през тесни водни лабиринти, наподобяващи кръвоносните съдове в човешкото тяло [1].
Сливане на жива материя и полимерна матрица
В основата на конструкцията лежи ултратънък скелет от еластичен полимер, проектиран с променлив градиент на коравина чрез методите на съвременното материалознание [1]. Върху тази структура учените са отгледали монослой от генетично модифицирани мускулни клетки, ориентирани в строго определено направление [1].
При активиране чрез външни оптични или слаби електрически импулси мускулните влакна се съкращават едновременно, предизвиквайки плавно вълнообразно огъване на полимерната опашка [1]. Това хидродинамично движение тласка робота напред със скорост, надвишаваща неколкократно дължината на тялото му в секунда, без да генерира излишна топлина или шум [1].
Маневриране в тесни биологични среди
По време на експериментите роботът е успял да преодолее серия от препятствия с микроскопични размери, демонстрирайки способност за прецизно завиване чрез асиметрично стимулиране на лявата или дясната част на мускулния слой [1].
Поради пълната си биосъвместимост технологията отваря революционни възможности за медицината: създаване на автономни носители за таргетирана доставка на лекарства директно до ракови образувания, микрохирургия на фини тъкани и мониторинг на биологични параметри в реално време [1].
Физическият ИИ среща синтетичната биология: Пътят към живите машини
Разработката на MIT маркира качествена граница в еволюцията на физическия ИИ: прехода от имитация на природата към прякото ѝ инженерно интегриране [1]. В продължение на десетилетия роботиката бе заложник на ограниченията на суровия силиций и металните сплави, които страдат от висока маса, трудно разсейване на топлината и ограничени енергийни резервоари при микроскопични мащаби [1]. Живите клетки от своя страна са усъвършенствали преобразуването на химическа енергия в механична работа с ефективност, непостижима за нито един създаден от човека двигател [1].
Сливането на невронни изчислителни архитектури с биологични задвижващи контури променя самата дефиниция за машина [1]. Бъдещите роботи за вътрешна медицинска интервенция или екологичен мониторинг на океаните няма да бъдат капсуловани метални кутии, а самовъзстановяващи се биохибридни организми [1]. Те ще черпят енергия от околната среда, ще се разграждат без следа след изпълнение на мисията си и ще бъдат управлявани от микроскопични невронни ядра [1]. Този пробив поставя основите на индустриална революция в материалознанието, където границата между живата тъкан и цифровия интелект окончателно изчезва [1].
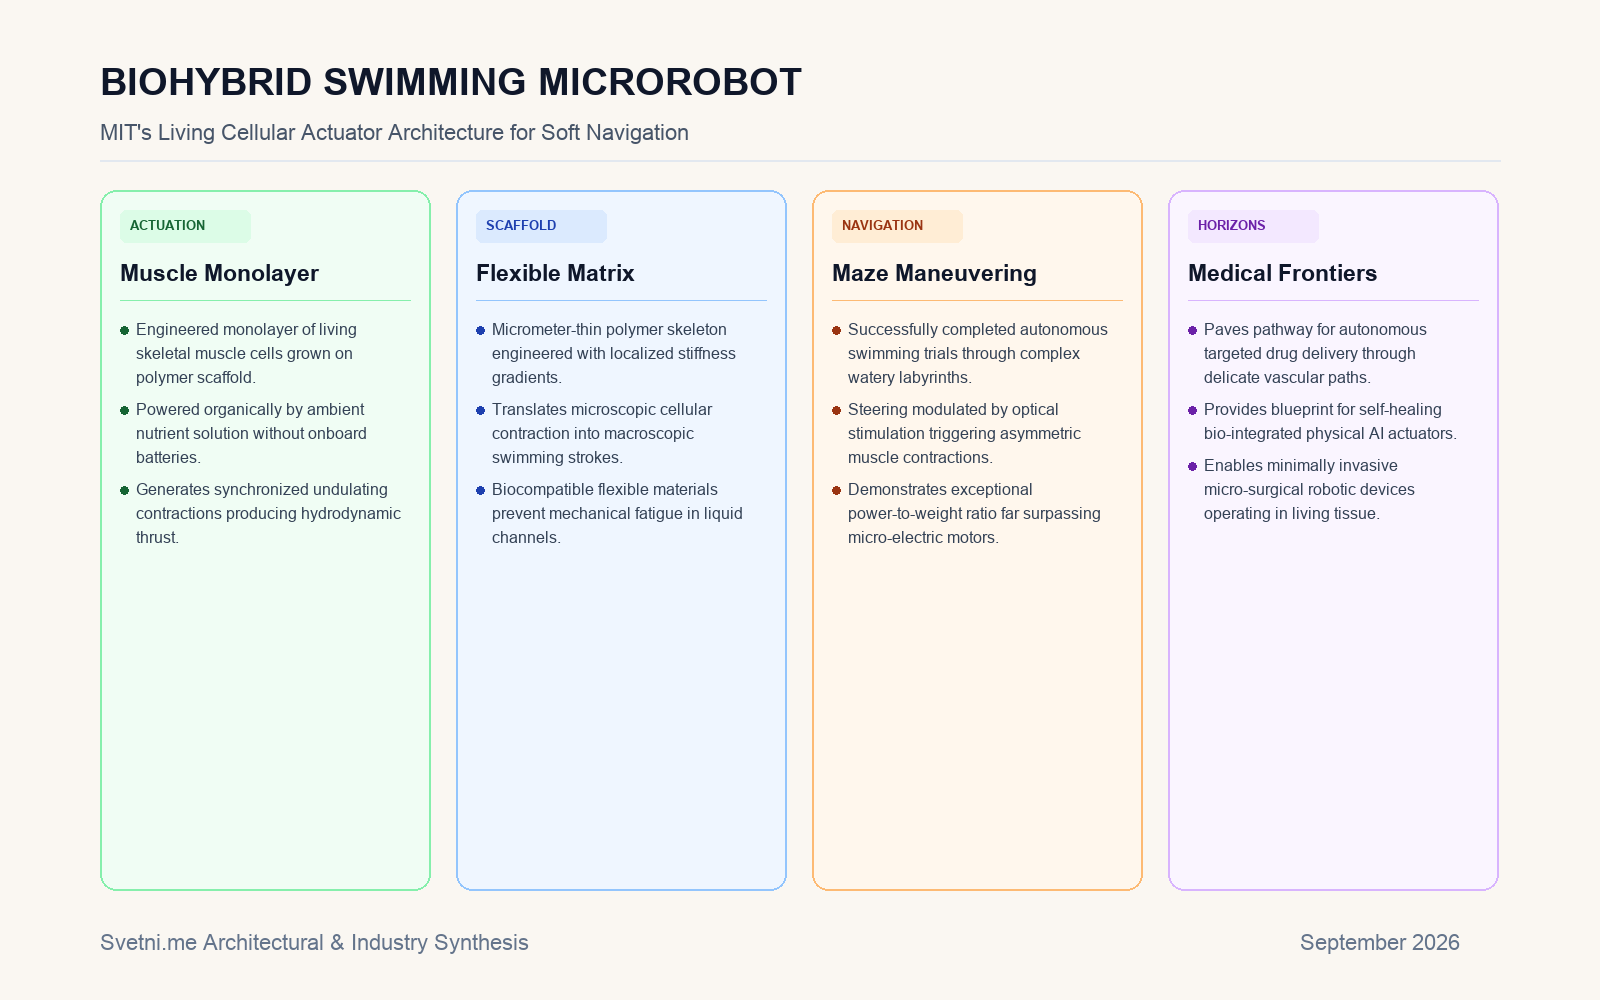
Инфографика: Анализ на Svetni.me
Източници
[1]: Powered by muscle cells, a paper-thin robot swims through watery maze - MIT News