Физическият AI и сензорната фузия преобразиха автономната охрана на критична инфраструктура
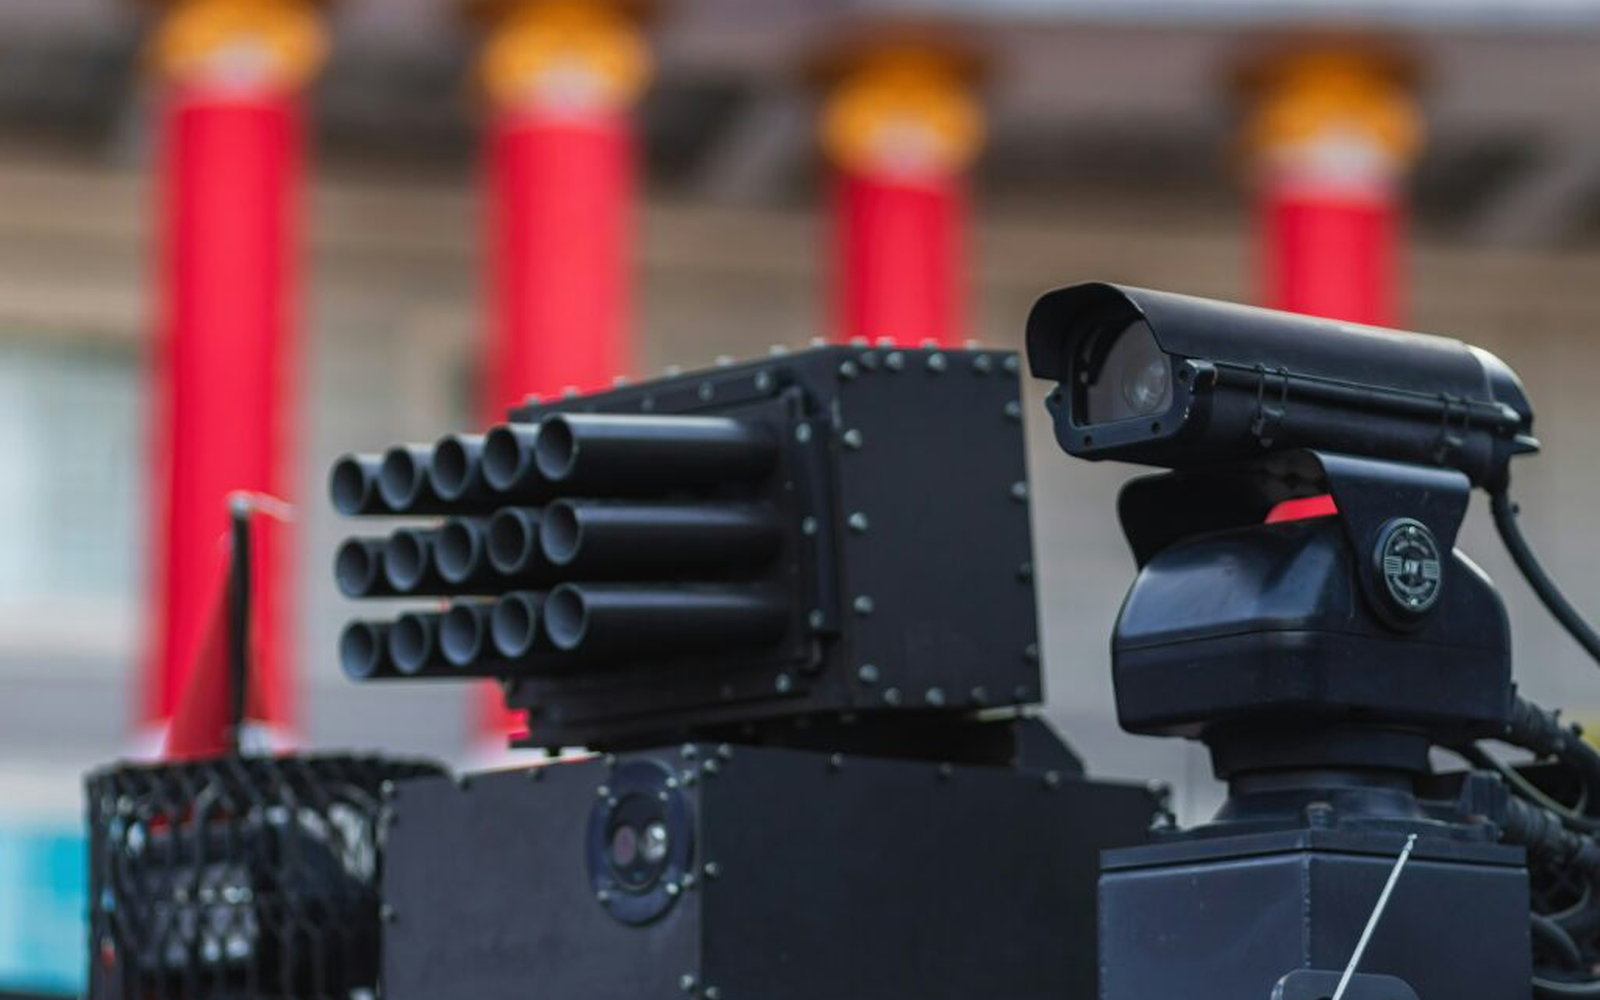
Снимка: Krisna Azie / Unsplash / The Robot Report
Защитата на стратегически обекти — от ядрени електроцентрали и високоволтови подстанции до колосалните центрове за данни на технологичните гиганти — преживява най-радикалната си технологична трансформация благодарение на напредъка във /pages/physical-ai.html и усъвършенстваната /pages/sensor-fusion.html [1]. Задълбочен доклад в The Robot Report разкрива как автономните наземни роботи и дронове поемат денонощния контрол върху периметровата сигурност на съвременната /pages/critical-infrastructure.html.
Традиционните охранителни системи разчитаха на статични камери и човешки патрули, които страдат от умора, слепи петна и уязвимост при лоши метеорологични условия. Новото поколение автономни платформи за /pages/robotics.html елиминира тези дефекти чрез сливане на данни в реално време от твърдотелни LiDAR скенери, термовизионни инфрачервени камери и милиметрови радари.
Диференциация между диви животни и диверсанти чрез VLA модели
Критичният скок в надеждността на охранителните роботи се дължи на внедряването на олекотени модели от тип „зрение-език-действие“ (/pages/vla-models.html), изпълнявани локално върху периферните изчислителни блокове на машините.
Старите алгоритми за засичане на движение страдаха от висок процент фалшиви тревоги: поклащане на клони от вятъра, преминаване на лисици или птици предизвикваха непрекъснати аларми. Моделите VLA притежават дълбоко контекстуално разбиране:
- Те могат мигновено да разграничат животно от прикриващ се човек в камуфлажно облекло.
- Агентът може да идентифицира инструменти за рязане на огради, оръжия или необичайни метални предмети дори при нулева видимост през гъста мъгла и дъжд.
- При потвърдено проникване роботът автоматично променя траекторията си, включва заслепяващи стробоскопи и изпраща криптирани географски координати към дежурния екип за реагиране.
Киберсигурност и устойчивост срещу радиоелектронно заглушаване
Тъй като патрулните роботи оперират на открит терен, те представляват апетитна цел за радиоелектронна борба (EW). За да се предотвратят опити за прехващане на контрола или прекъсване на връзката, роботите комуникират през децентрализирана мрежова топология (mesh network) с криптографско подписване на всяка команда.
Ако радиовръзката бъде умишлено заглушена, роботът не спира работа, а автоматично преминава в автономен авариен режим за преграждане на периметъра.
Дългосрочни системни и макроикономически последици
Автоматизацията на физическата сигурност около критичната инфраструктура илюстрира нарастващата материална уязвимост на свръхсвързания свят. Колкото по-голяма част от световната икономика, банкови трансакции и държавно управление се концентрира в шепа гигантски AI центрове за данни, толкова по-привлекателна мишена стават тези съоръжения за физически диверсии и саботажи. Един прерязан захранващ оптичен кабел или взривен трансформатор може да нанесе щети за милиарди долари.
Внедряването на автономни роботи пазачи с VLA интелект се превръща в задължителен елемент от националната отбрана. Това обаче поставя сериозни правни и етични въпроси относно границите на позволената сила. Докато роботите оперират единствено с несмъртоносни средства и спазват строг протокол с човешко потвърждение за всяка ескалация, обществото приема тяхното присъствие. Но когато геополитическото напрежение нарасне, границата между гражданската охранителна роботика и автономните бойни системи за водене на война ще става все по-размита.
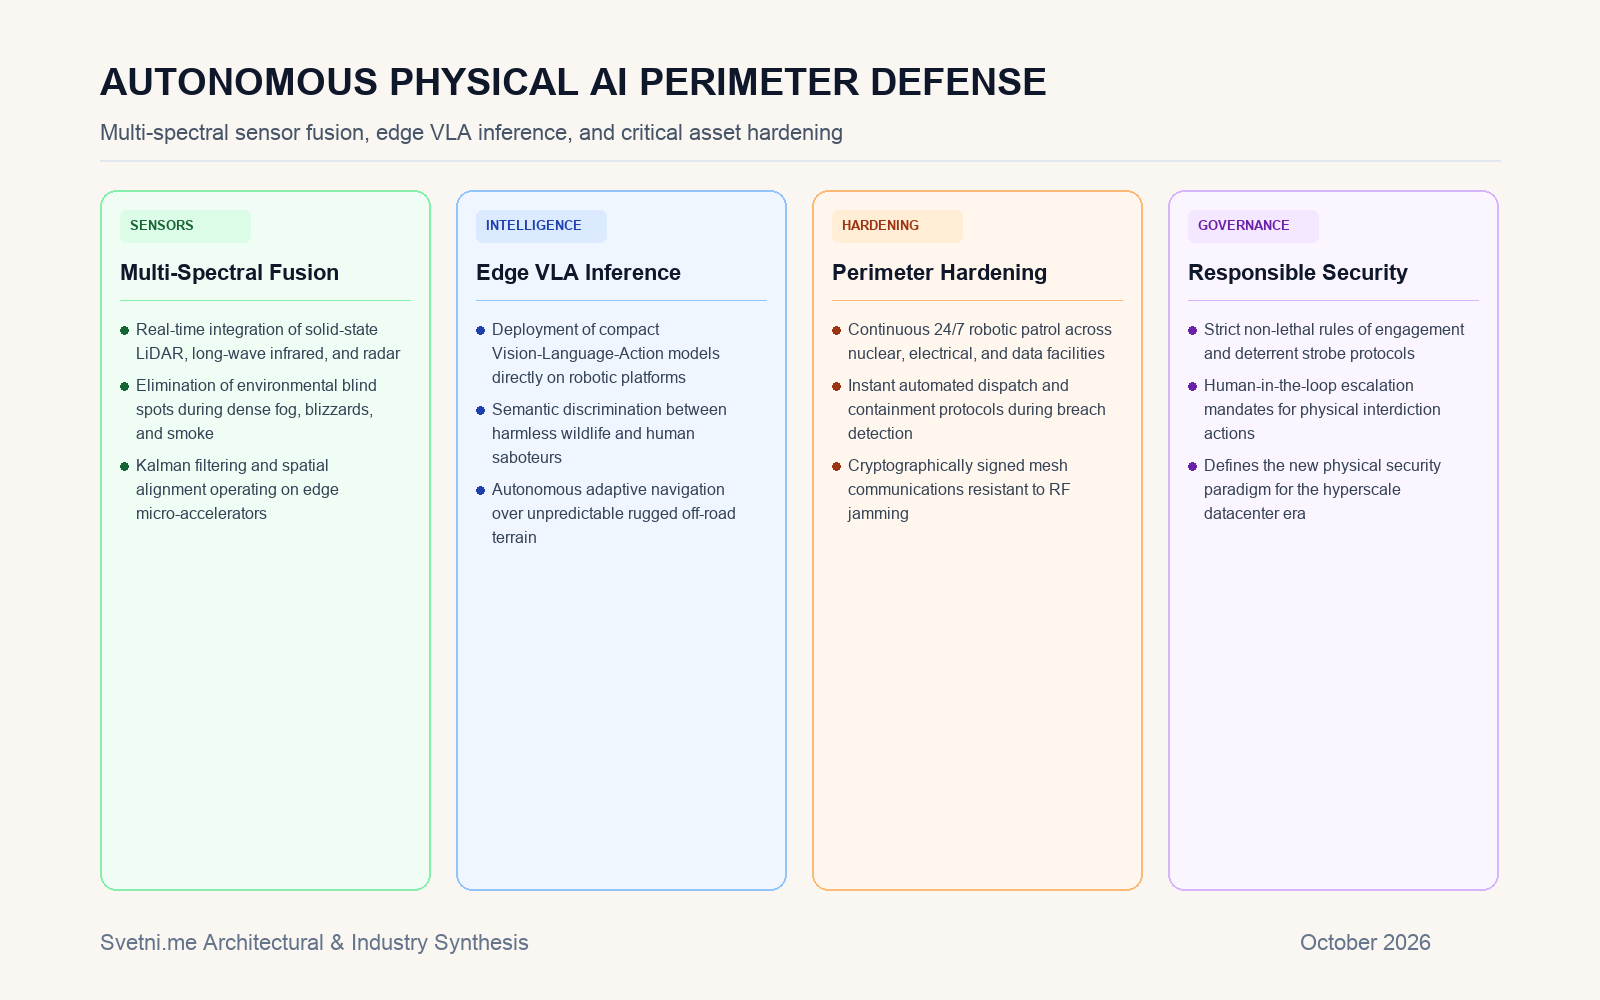
Инфографика: Мултиспектрално сливане на LiDAR, радар и термовизия за охрана на критични обекти.