Защо демонстрациите на хуманоидни роботи продължават да се провалят при обобщаване на задачи
Снимка: Appen / The Robot Report
В епизод 265 на подкаста The Robot Report Жанин Синанан-Синг, директор по изследванията на генеративния AI в глобалната компания за данни Appen, публикува унищожителен експертен анализ върху текущото състояние на сектора за хуманоидни роботи (humanoid robots) [1].
Анализът поставя пръст в най-болезнената рана на съвременната роботика: защо бляскавите видеоклипове в социалните мрежи, показващи роботи да готвят, танцуват или сортират части, неизменно се провалят при най-малкия тест за обобщение (generalization) в реалния свят [1].
Анатомия на лабораторния трик: Разликата между демо и продукт
Според Синанан-Синг, индустрията за въплътен изкуствен интелект (embodied AI) страда от дълбоко разминаване между маркетинговите обещания и инженерната реалност [1].
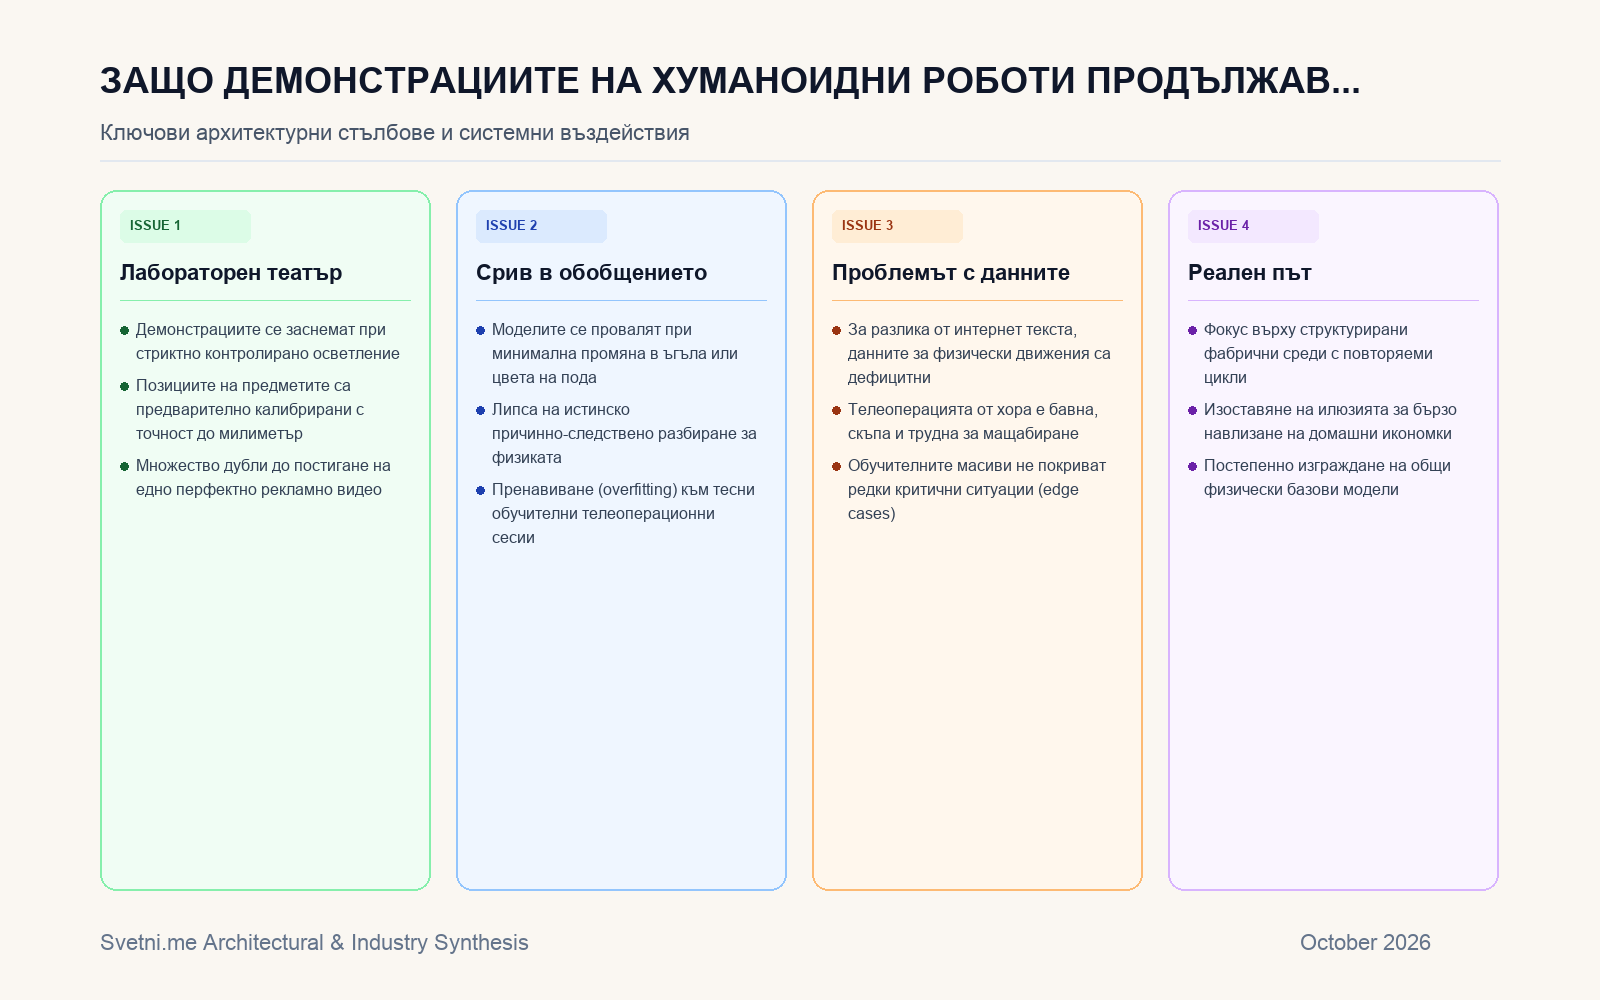
Повечето популярни демонстрации се провеждат в изкуствено изолирани лабораторни условия: осветлението е фиксирано, масите са поставени на точни координати, а обектите са внимателно подбрани. Когато тези условия бъдат леко нарушени — например чашата е завъртяна под необичаен ъгъл, подът е леко хлъзгав или в стаята се появи неочаквана сянка — невронните мрежи се сриват напълно.
Проблемът се крие в метода на събиране на данни. Повечето днешни хуманоиди се обучават чрез имитационно обучение (behavior cloning) на базата на телеоперация — човешки оператор с VR очила управлява робота хиляди пъти. Моделът обаче не учи физически принципи, а просто запаметява статистически траектории.
Данъчният дефицит на реалния свят: Защо текстът не помага?
В езиковите модели трансформърите постигнаха генерализация, защото бяха захранени с целия интернет текст — трилиони токени от човешко познание.
Във физическия свят подобен масив от данни просто не съществува. Не можете да свалите от мрежата усещането за вдигане на торба с цимент или отваряне на заяла врата. Събирането на телеоперационни данни е екстремно бавно, скъпо и опасно за хардуера. Докато най-големите езикови модели се обучават върху трилиони примери, роботите разполагат с едва няколко десетки хиляди демонстрационни записа.
При такъв малък обем данни обобщението към нови, невиждани ситуации е математически невъзможно.
Индустриален и пазарен анализ: Отрезвяването на инвеститорите
Докладът на Appen маркира важна повратна точка за венчърните капитали, насочени към хуманоидната роботика. Илюзията, че през следващите две до три години хуманоидни роботи ще навлязат масово в домовете като универсални помощници, окончателно се разсейва.
Компаниите ще бъдат принудени да ограничат амбициите си до силно структурирани индустриални локации: автозаводи, логистични складове и сортировъчни центрове. Там средата може да бъде модифицирана така, че да наподобява лабораторни условия, минимизирайки риска от срив на обобщението.
Истинският преход към обща домашна роботика ще изисква нови открития в self-supervised обучението от видео, стандартизирани отворени симулационни платформи и нови сензорни технологии. Дотогава всеки видеоклип на робот, правещ сандвич, трябва да се разглежда като рекламен клип с множество дубли, а не като завършена инженерна революция.
Инфографика: Светни.ме
Източници
[1]: Why humanoid robot demos still fail the generalization test - The Robot Report