Eka Robotics набра 150 млн. долара за мащабиране на базов модел „зрение-сила-действие“ за хуманоиди
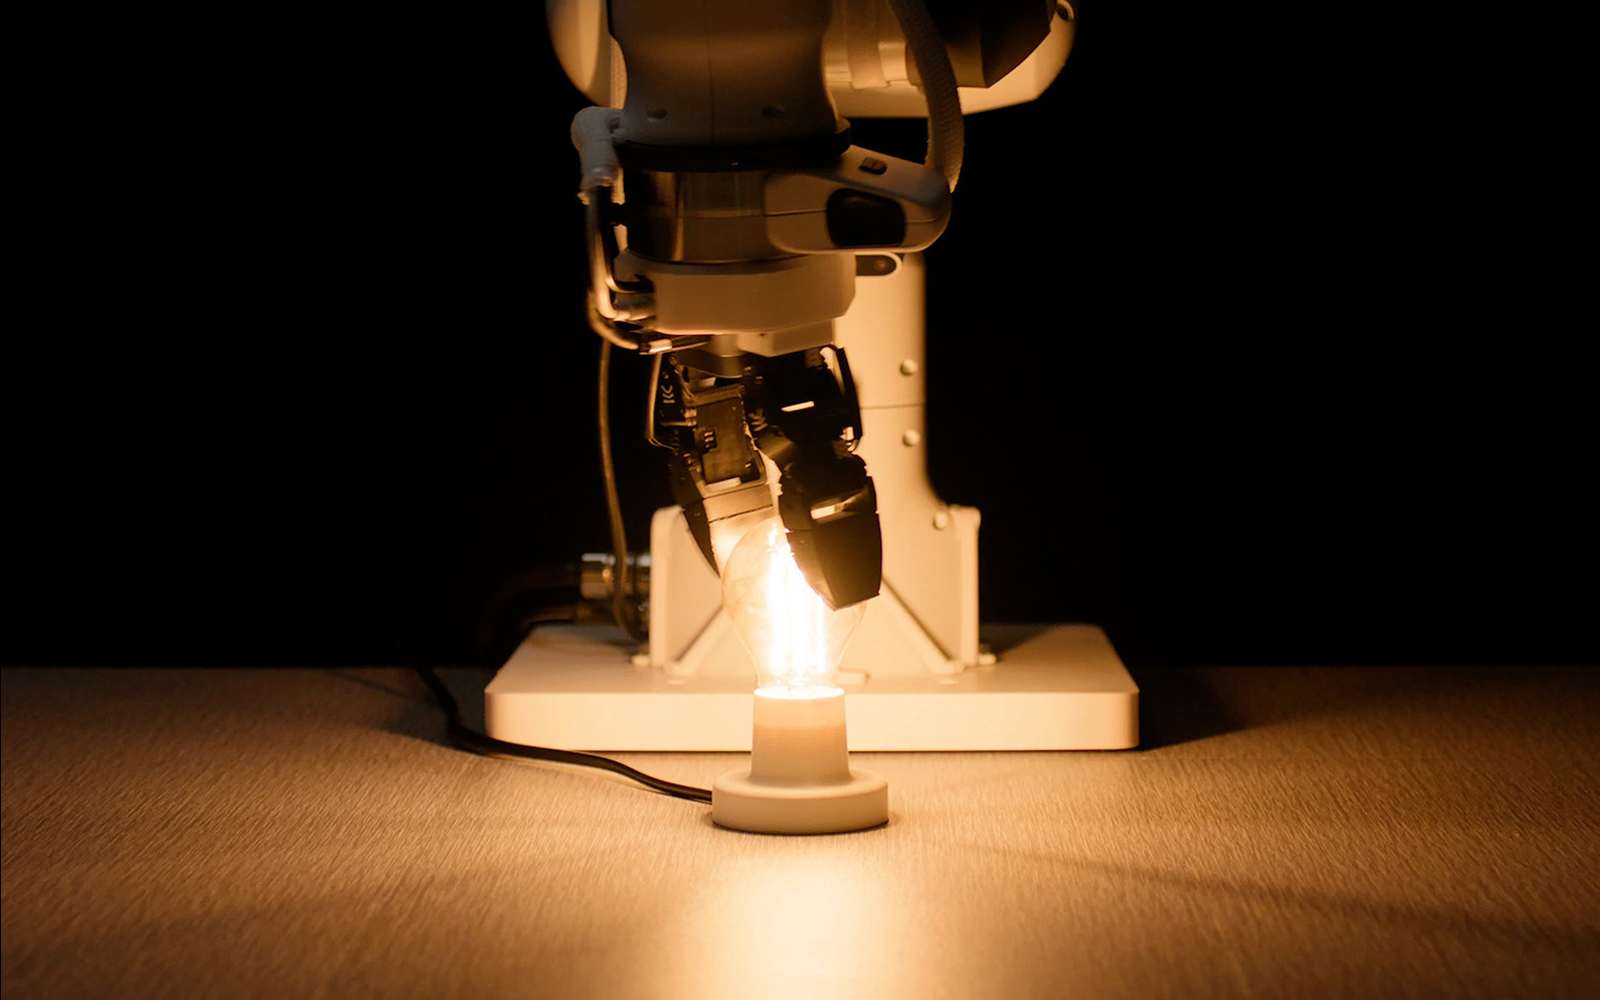
Източник: The Robot Report / Eka Robotics
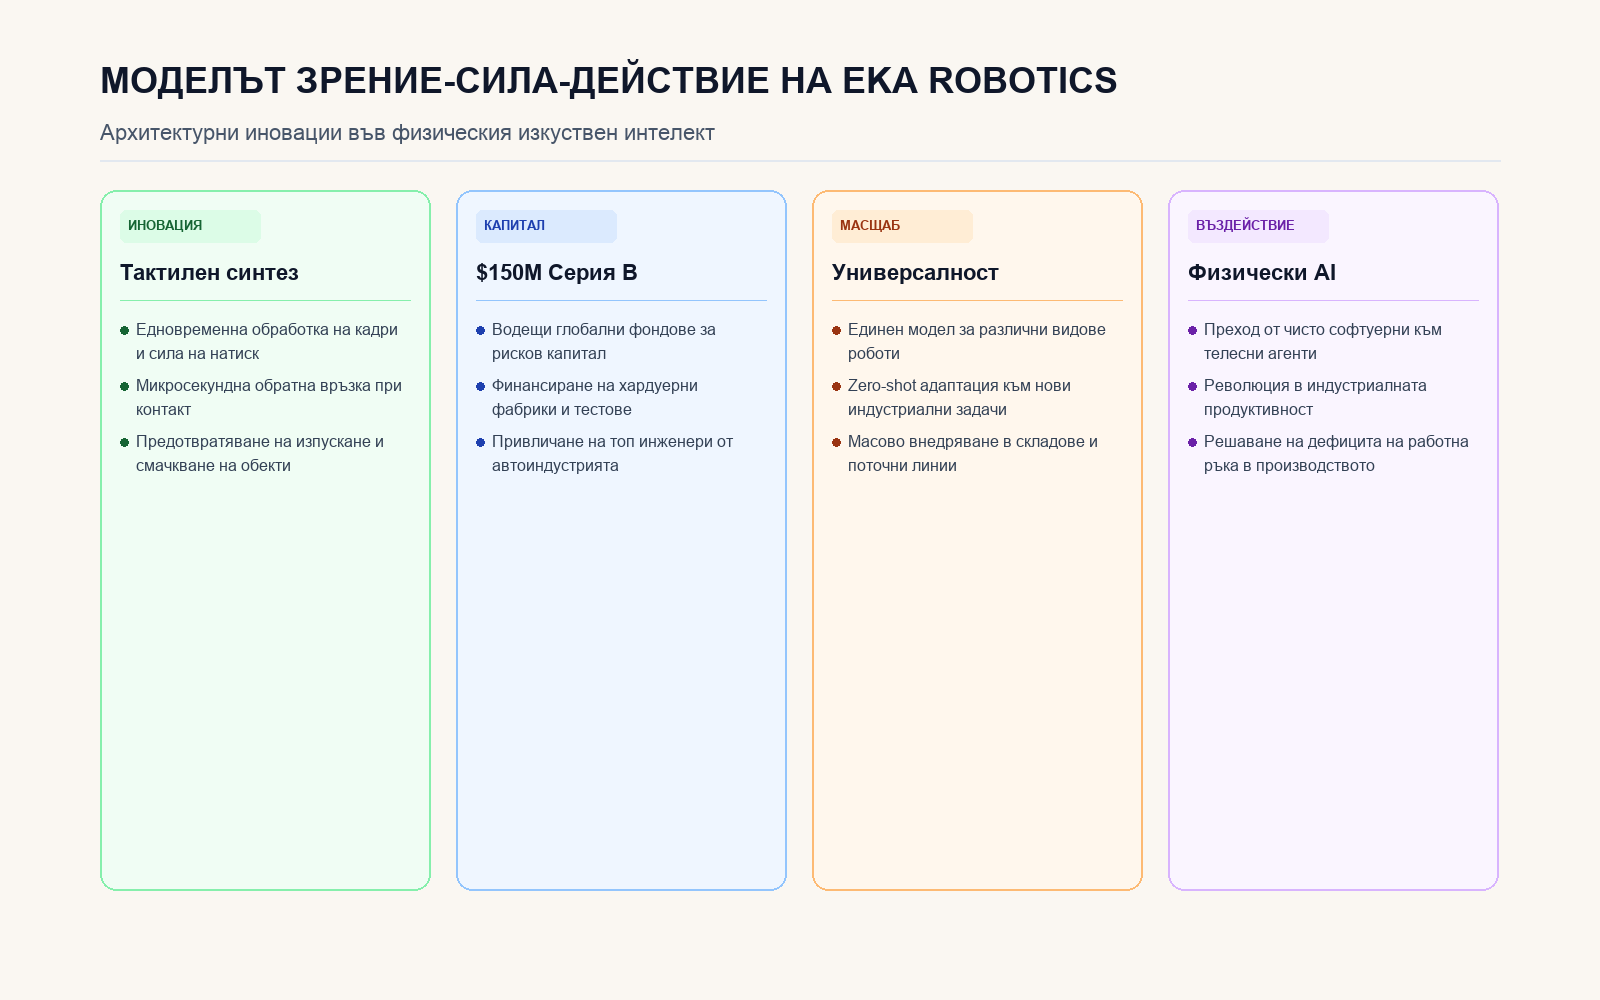
Стартъпът Eka Robotics официално затвори мащабен рунд за финансиране от серия B в размер на 150 милиона долара, насочен към ускоряване на разработката и пазарното внедряване на първия в света мащабируем базов модел от тип „зрение-сила-действие“ (Vision-Force-Action, VFA) за хуманоидна роботика [1]. Инвестицията, водена от водещи фондове за рисков капитал (Venture Capital), бележи важен етап в еволюцията на физическия AI (Physical AI) – от лабораторни демонстрации към надеждно промишлено приложение.
Традиционните подходи в роботиката разчитат предимно на компютърно зрение и кинематично позициониране, което често води до провал при задачи, изискващи прецизен тактилен контрол (като монтаж на чупливи компоненти, работа с меки материи или завинтване на резби без визуална видимост). Моделът на Eka Robotics обединява пространствените визуални данни с високочестотни потоци от шестосни сензори за сила и въртящ момент директно в латентното пространство на трансформъра.
Архитектура на тактилното възприятие в реално време
Революцията в модела на Eka се състои в затварянето на контролния цикъл с ултраниска латентност:
- Мултимодално токенизиране: Физическите сили на натиск се дискретизират и подават като токени паралелно с визуалните пачове от камерите на робота.
- Инстинктивно адаптиране: Ако обектът се изплъзне или срещне неочаквано съпротивление, невронната мрежа коригира захвата за под 5 милисекунди – време, съпоставимо с човешкия мускулен рефлекс.
- Обучение чрез генеративна телеоперация: Базовият модел се тренира върху милиони часове смесени данни от човешки оператори, оборудвани с хаптични ръкавици, и мащабни симулации в синтетични физически среди.
Дългосрочни индустриални и макроикономически последици
Успехът на модела зрение-сила-действие отваря пътя към истински универсални роботи за производствените халета. Досега всяка нова манипулация в автомобилен завод изискваше месеци писане на специфичен програмен код и прецизно калибриране на средата. С появата на генеративни базови модели за физически действия роботите ще могат да се самообучават за часове чрез наблюдение на видеозаписи.
В макроикономически план това ще ускори решоринга (връщането) на тежкото и фино производство обратно в западните икономики, компенсирайки хроничния дефицит на квалифицирани монтажници и машинни оператори. В същото време то поставя въпроса за преструктурирането на сините якички, тъй като физическата сръчност – дълго смятана за непристъпна крепост пред алгоритмите – вече се превръща в софтуерно решим проблем.
Архитектурни иновации във физическия изкуствен интелект