OpenAI представи GPT-6.1 Terra с непрекъснато физическо заземяване и субсекундно изпълнение на инструменти
Източник: TechCrunch / Wikimedia Commons
Лабораторията за изкуствен интелект OpenAI обяви официалното пускане на новия си флагмански модел GPT-6.1 Terra, предназначен да преодолее границата между абстрактното езиково разсъждение и реалния физически свят [1]. Под ръководството на Сам Алтман моделът въвежда специализирана архитектура за заземяване (Physical World Grounding) и субсекундна реакция при управление на външни приложни интерфейси.
Архитектура на пространствено и физическо заземяване
За разлика от предшествениците си, които третират видео и сензорни данни просто като дискретни поредици от токени, GPT-6.1 Terra разполага с вграден диференциален физически енджин в своето скрито латентно пространство. Това позволява на модела да предвижда траектории на движещи се обекти, да изчислява кинематични ограничения и да симулира пространствени трансформации преди да генерира отговор.
Тази способност превръща Terra в идеален контролер за роботика, автономни дронове и комплексни инженерни CAD системи. Моделът може директно да анализира видеопотоци с висока резолюция и да издава команди за управление в рамките на под 50 милисекунди, елиминирайки нуждата от тромави външни модули за транслация.
Субсекундно паралелно извикване на инструменти
Вторият технологичен пробив в GPT-6.1 Terra е оптимизираният конвейер за извикване на инструменти (Tool Calling). Моделът може да формулира, валидира и изпраща десетки паралелни API заявки едновременно, като автоматично коригира грешки в синтаксиса на върнатите JSON структури в рамките на един проход за декодиране.
Преходът към въплътен интелект и автоматизация на физическия труд
Пускането на GPT-6.1 Terra бележи решителна крачка в прехода от пасивни софтуерни асистенти към активни системи за физически изкуствен интелект (Physical AI). Възможността за директно разбиране на динамични физически среди позиционира модела в центъра на индустриалната автоматизация, логистиката и хуманоидната роботика.
За софтуерните разработчици това означава, че традиционните бариери между компютърното зрение, роботиката и езиковите модели окончателно изчезват в полза на унифицирани мултимодални фундаменти, способни да взаимодействат директно с реалността.
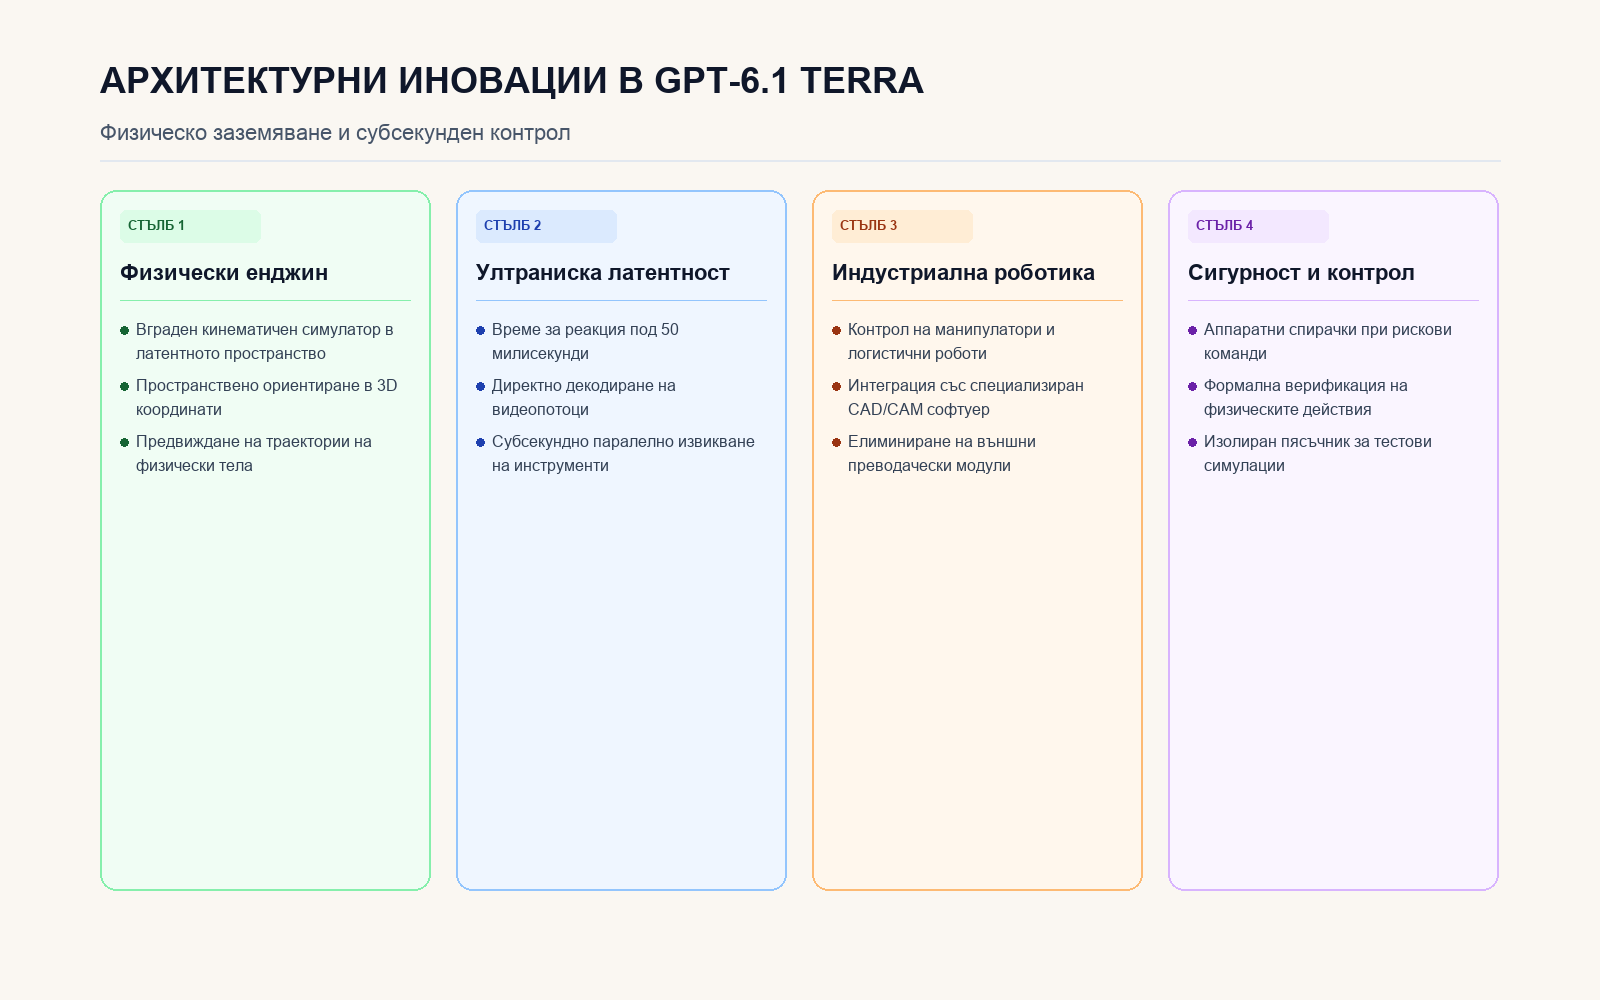
Четири стълба на новата физическа архитектура на OpenAI