Когато машините се научат да действат в реалния свят: Еволюцията от твърдо кодирана роботика към генерализиран физически AI
Източник: Rob Hoeijmakers
В дълбок философски и технологичен есей авторът Роб Хоймейкърс изследва фундаменталния прелом, през който преминава съвременната роботика (robotics): преходът от машини, които просто изпълняват предварително програмирани движения, към системи, притежаващи физически изкуствен интелект (physical AI), способни да се учат от грешките си и да действат автономно в хаотичния реален свят [1].
Илюзията за интелигентност на фабричния конвейер
В продължение на повече от половин век индустриалните роботи символизираха върха на автоматизацията. Те заваряваха автомобилни купета и монтираха микрочипове с бързина и прецизност, недостижими за човешката ръка. Тази прецизност обаче бе илюзорна интелигентност – ако целевият детайл бъде преместен само с два милиметра встрани, традиционният робот продължава да заварява празния въздух.
Хоймейкърс подчертава, че истинската интелигентност не се състои в повтарянето на една и съща заучена крива, а в способността за мигновена адаптация към съпротивата на средата: към хлъзгав под, неочакван порив на вятъра, крехък предмет или променящо се тегло на товара.
Сливането на визуално-езиковите модели с двигателната кора
Качественият скок през последните две години настъпи благодарение на сливането на мултимодалните езикови модели с невронни архитектури за управление на движенията (Vision-Language-Action - VLA). Обучавани чрез подсилващо обучение (reinforcement learning) в ултрареалистични симулационни среди, новите машини придобиват интуитивно разбиране за нютоновата физика.
Те не пресмятат сложни диференциални уравнения за всяка става в прав текст, а развиват 'моторна интуиция', аналогична на биологичните организми. Когато хуманоиден робот стъпи на неравен терен, той инстинктивно компенсира баланса си чрез мигновена модулация на въртящия момент в глезените, без нужда от предварително програмирана инструкция.
Преходът към въплътен интелект и новата индустриална революция
Развитието на въплътения изкуствен интелект (embodied AI) има колосални цивилизационни последици. Докато дигиталните езикови модели трансформират предимно интелектуалния и административен труд, физическият AI навлиза директно в материалния свят – там, където се произвежда реалната храна, където се строят сгради, почистват се отпадъци и се полагат грижи за болни и възрастни хора.
Това бележи края на ерата, в която човекът бе принуден да се адаптира към машината и да организира фабриките си около нейните ограничения. В настъпващия век машините най-накрая ще се научат да живеят в нашия свят – свят на неравни повърхности, неочаквани препятствия и крехки предмети, превръщайки се от глухи инструменти в истински автономни партньори на човечеството.
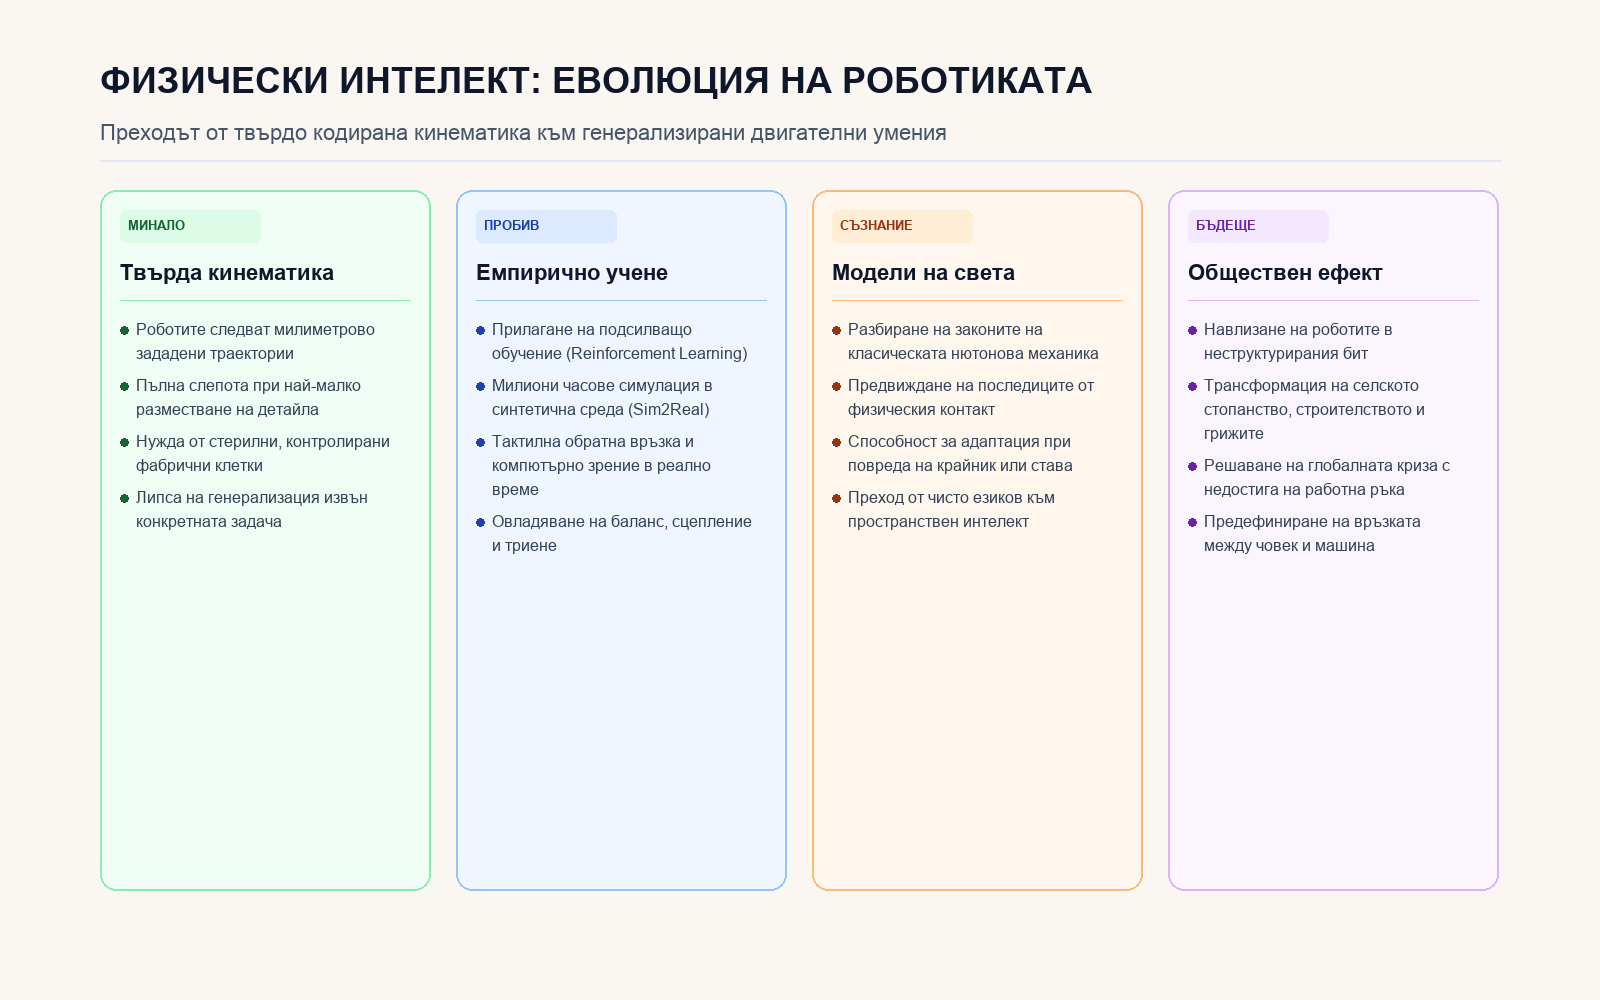
Четири стълба на трансформацията от класическа автоматизация към физически AI.