SkyPilot обучава 4B модел с RL за аеродинамичен полет, надминавайки GPT-6 Astra с 21%
Източник: SkyPilot AI / Technical Research
Инженерният екип на SkyPilot публикува впечатляващо проучване в областта на физическия контрол в реално време, демонстрирайки как компактен модел с едва 4 милиарда параметри (SLM), преминал през специализирано последващо обучение (post-training) с обучение с подсилване, побеждава водещия многомодален масивен модел GPT-6 Astra с цели 21% по прецизност при управление на аеродинамична симулация на полет [1]. Пробивът доказва, че за контрол на динамични системи архитектурната специализация побеждава брутния параметричен мащаб.
Физически информиран PPO алгоритъм и микросекундна реакция
За обучението на 4B модела изследователите са интегрирали оптимизация на проксимална политика (PPO) директно с високоскоростен симулатор на флуидната динамика. Моделът е оптимизиран да минимизира грешката в траекторията при внезапни атмосферни турбуленции и промени в налягането. Докато гигантските базови модели страдат от висока латентност при инференция (често над 800 милисекунди на токън), компактният 4B модел генерира коригиращи вектори за под 12 милисекунди, което е критично за физическото оцеляване на апарата.
Ограниченията на общите езикови модели при бърза физическа реакция
Тестовете срещу GPT-6 Astra разкриха фундаментален дефект в опитите големи общи модели да се използват за контролни контури в реално време. Въпреки че Astra притежава енциклопедични знания за аеродинамиката и уравненията на Навие-Стокс, процесът на прекомерно обмисляне (overthinking) и дългите вериги от разсъждения водят до катастрофално забавяне при резки промени в обстановката, водейки до загуба на стабилност на виртуалния апарат.
Архитектурният триумф на малките специализирани модели в роботиката
Резултатите на SkyPilot ознаменуват края на заблудата, че един единствен монолитен облачен супермодел ще управлява всички аспекти на реалния свят. В роботиката, автономните дронове и автомобилостроенето предимствата на крайните (edge) компактни невронни мрежи са непреодолими: те не изискват интернет връзка, консумират десетки ватове вместо киловати и реагират с физическа скорост. Бъдещето принадлежи на двустепенна архитектура: гигантски базови модели в облака, които планират стратегическите цели на високо ниво, и свръхоптимизирани с RL малки модели на борда, които изпълняват физическите движения с математическа безупречност.
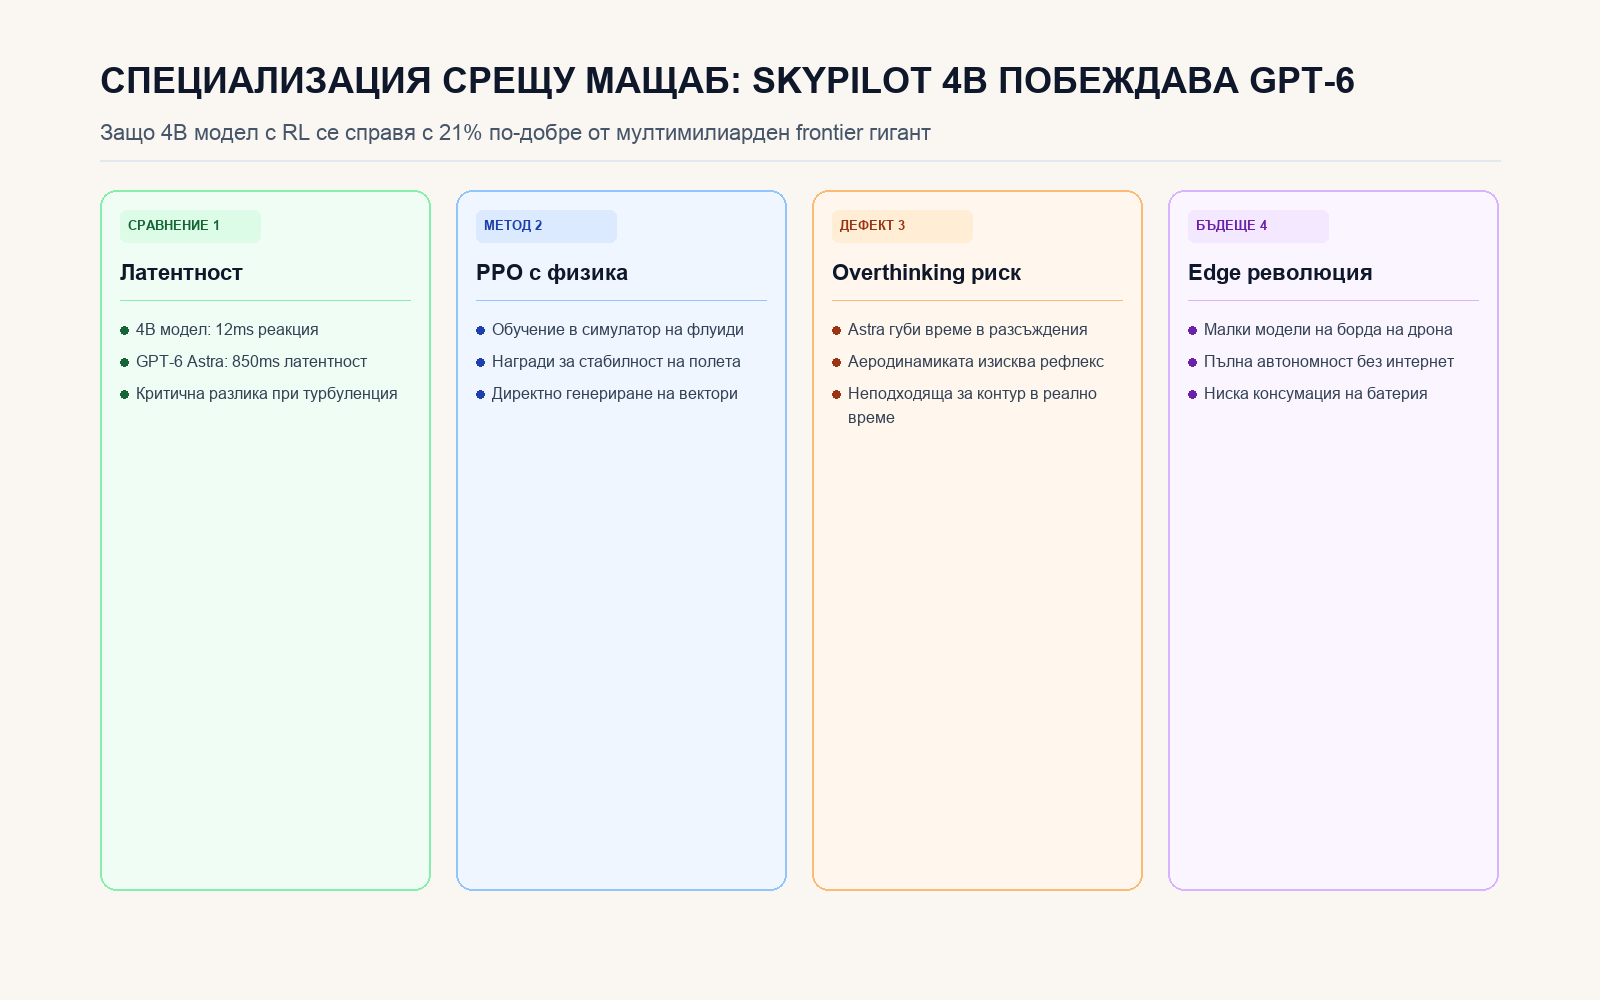
Сравнителен анализ на латентността, физическото моделиране, PPO оптимизацията и разхода на енергия.