Ludo Robotics представи физически базов модел за интелигентност на роботи, ориентиран към човешките намерения
Източник: KUKA Robotics / Wikimedia Commons
Иновативният стартъп за въплътен изкуствен интелект Ludo Robotics, финансиран от водещия гейминг конгломерат Krafton, представи първия по рода си базов модел за физически изкуствен интелект, проектиран изцяло около динамичното разпознаване на човешките намерения (human intent-driven foundation model) [1]. Технологията премахва бариерата между човека и машината при съвместни физически манипулации.
Ограниченията на класическото пространствено планиране
Традиционните индустриални роботи изискват строго програмирани траектории или разчитат на сензори за сила, които спират движението само след като физическият контакт вече се е състоял. Моделът на Ludo използва кинетично зрение и проприоцептивни сензори, за да предвиди къде човекът ще протегне ръката си още в първите 100 милисекунди от движението, адаптирайки предварително позата на роботизирания крайник.
Обучение чрез физически игрови двигатели и телеоперация
За да обучи невронната мрежа на фини социални и физически взаимодействия, компанията използва мащабни симулации в графичния енджин Unreal Engine 5, съчетани с хиляди часове данни от човешка телеоперация. Роботът се учи не просто да хваща предмети, а да ги подава с дръжката към човека и с подходяща сила, съобразена с крехкостта на обекта.
Преходът към съвместна съзидателна физическа роботика
Разработката на Ludo Robotics бележи важна еволюционна крачка за колаборативната роботика (cobots). Досега роботите или бяха затворени в метални клетки заради опасност от нараняване, или се движеха толкова бавно и сковано, че бяха безполезни за динамична съвместна работа. Въвеждането на базови модели, които разбират социалния контекст и физическите намерения на хората, прави възможно внедряването на роботизирани асистенти в болници, кухни, строителни обекти и монтажни цехове. В близко бъдеще роботът няма да чака конкретни гласови команди, а ще подава правилния инструмент или ще придържа детайла интуитивно, превръщайки се в истинско продължение на човешкото тяло.
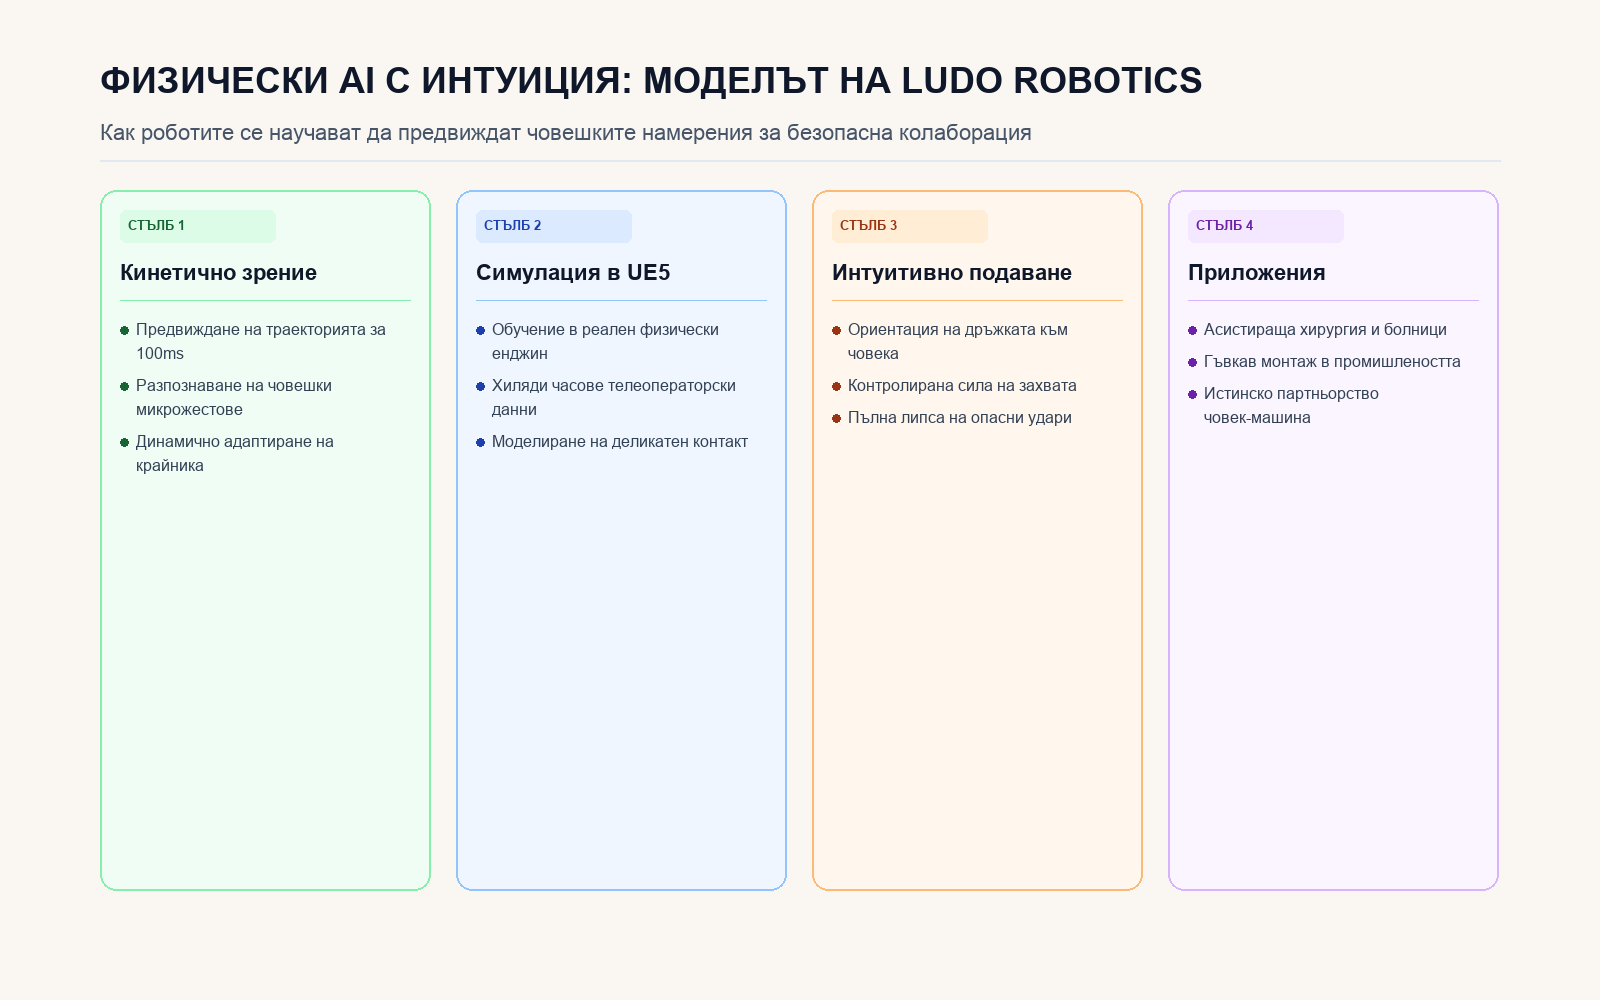
Структурен анализ на кинетичното зрение, симулациите в Unreal Engine и интуитивното подаване.