Boston Dynamics тества хибридно колесно задвижване за хуманоида Atlas
Източник: Facontidavide at English Wikipedia / Wikimedia Commons
Пионерът в роботиката Boston Dynamics разшири възможностите на изцяло електрическата версия на хуманоида Atlas чрез добавяне на моторизирани колесни модули в основата на стъпалата [1]. Тази конфигурация позволява динамично превключване между ходене по неравни терени и бързо плъзгане по гладки подови настилки в логистични складове.
Управление на цялото тяло: Синхронизиране на 28 електрически степени на свобода
Ключовото постижение не е самото добавяне на колела, а математическият алгоритъм за управление на цялото тяло (whole-body control). При високи скорости торсът и ръцете на робота се използват като активни противотежести за стабилизиране при резки завои.
Алгоритъмът изчислява инерционните сили 500 пъти в секунда. Ако сензорната система открие неравност, праг или стълбище, колелата мигновено се заключват и служат като твърда опора за преминаване към класически двуног режим на крачене.
Енергийна ефективност и логистична приложимост в реално време
Един от основните недостатъци на двуногите хуманоиди е високата консумация на батерия при постоянно поддържане на динамично равновесие. Колесният режим намалява енергопотреблението с 62% при транспортиране на тежки кутии (до 25 кг) на дълги разстояния, удължавайки автономната работа до над 6 часа с едно зареждане.
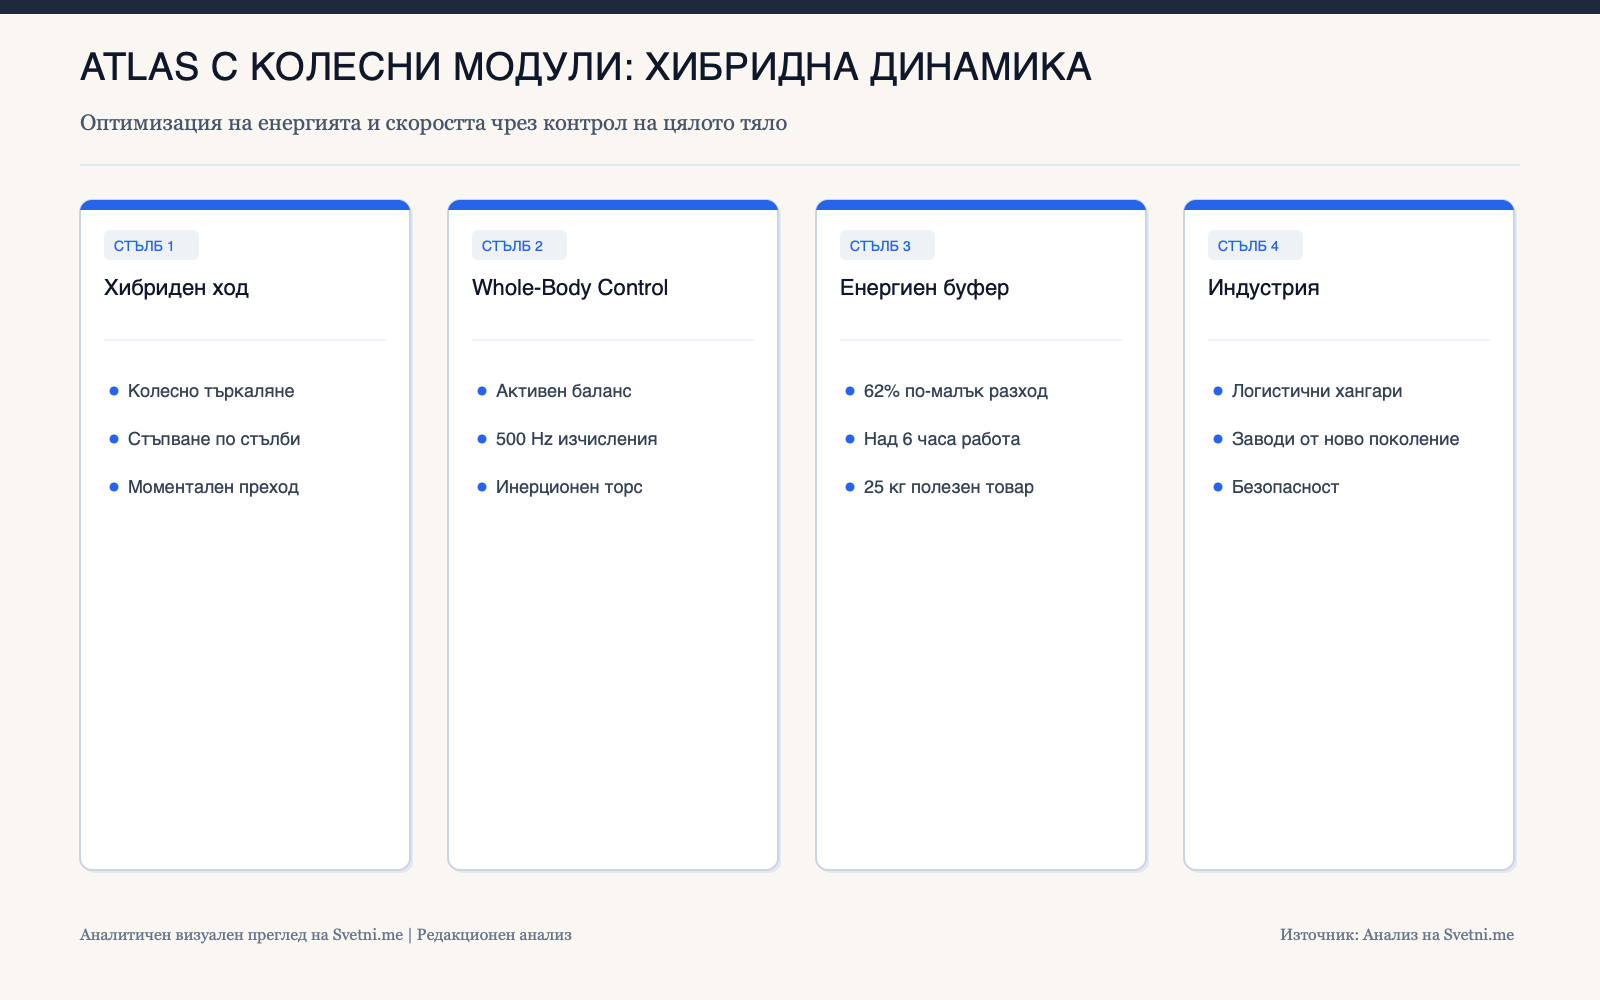
Инфографика: Аналитичен преглед на Svetni.me
Трансформация на индустриалната логистика и бъдещето на физическия AI
Хибридният подход на Boston Dynamics показва зрялост в индустриалния дизайн: вместо догматично придържане към чисто човешката биомеханика, инженерите оптимизират формата спрямо реалните изисквания на модерните фабрики. Колесните хуманоиди запълват празнината между стационарните манипулатори и автоматизираните колички (AGV).
В дългосрочен план комбинирането на мултимодални пространствени модели с хибридни шасита ще позволи пълна денонощна автоматизация на складовите центрове, поставяйки нови стандарти за производителност на труда и безопасност в споделени работни пространства.