Point One превърна сантиметровата GPS точност в глобална роботизирана платформа
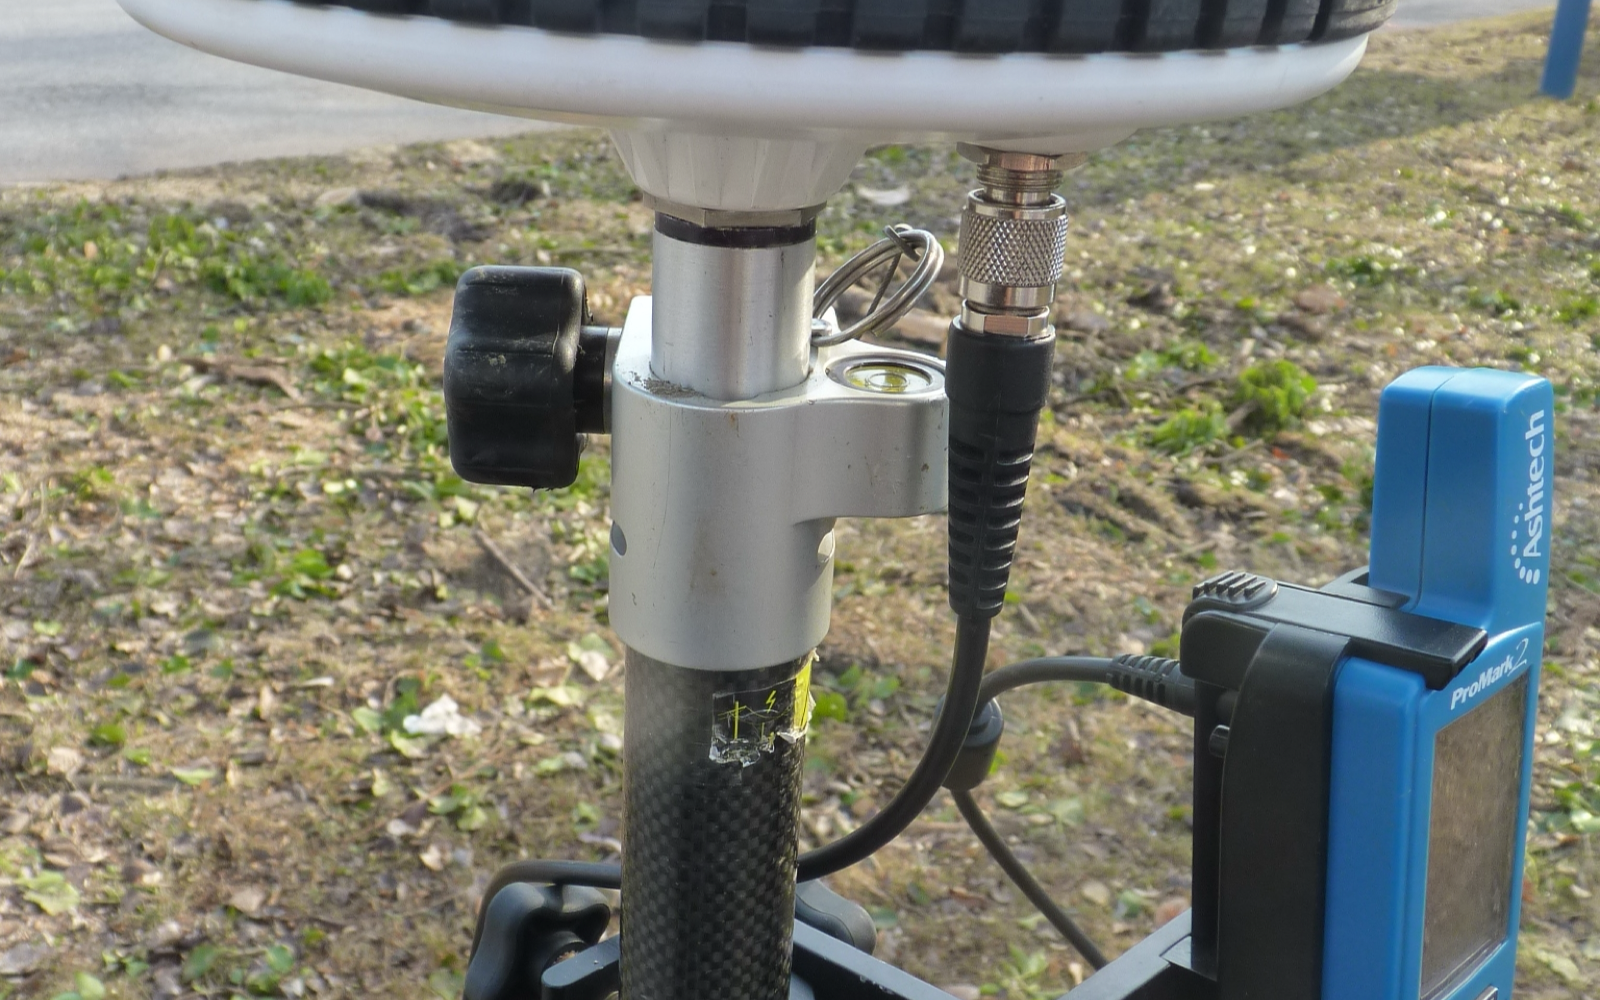
Източник: David Monniaux / Wikimedia Commons
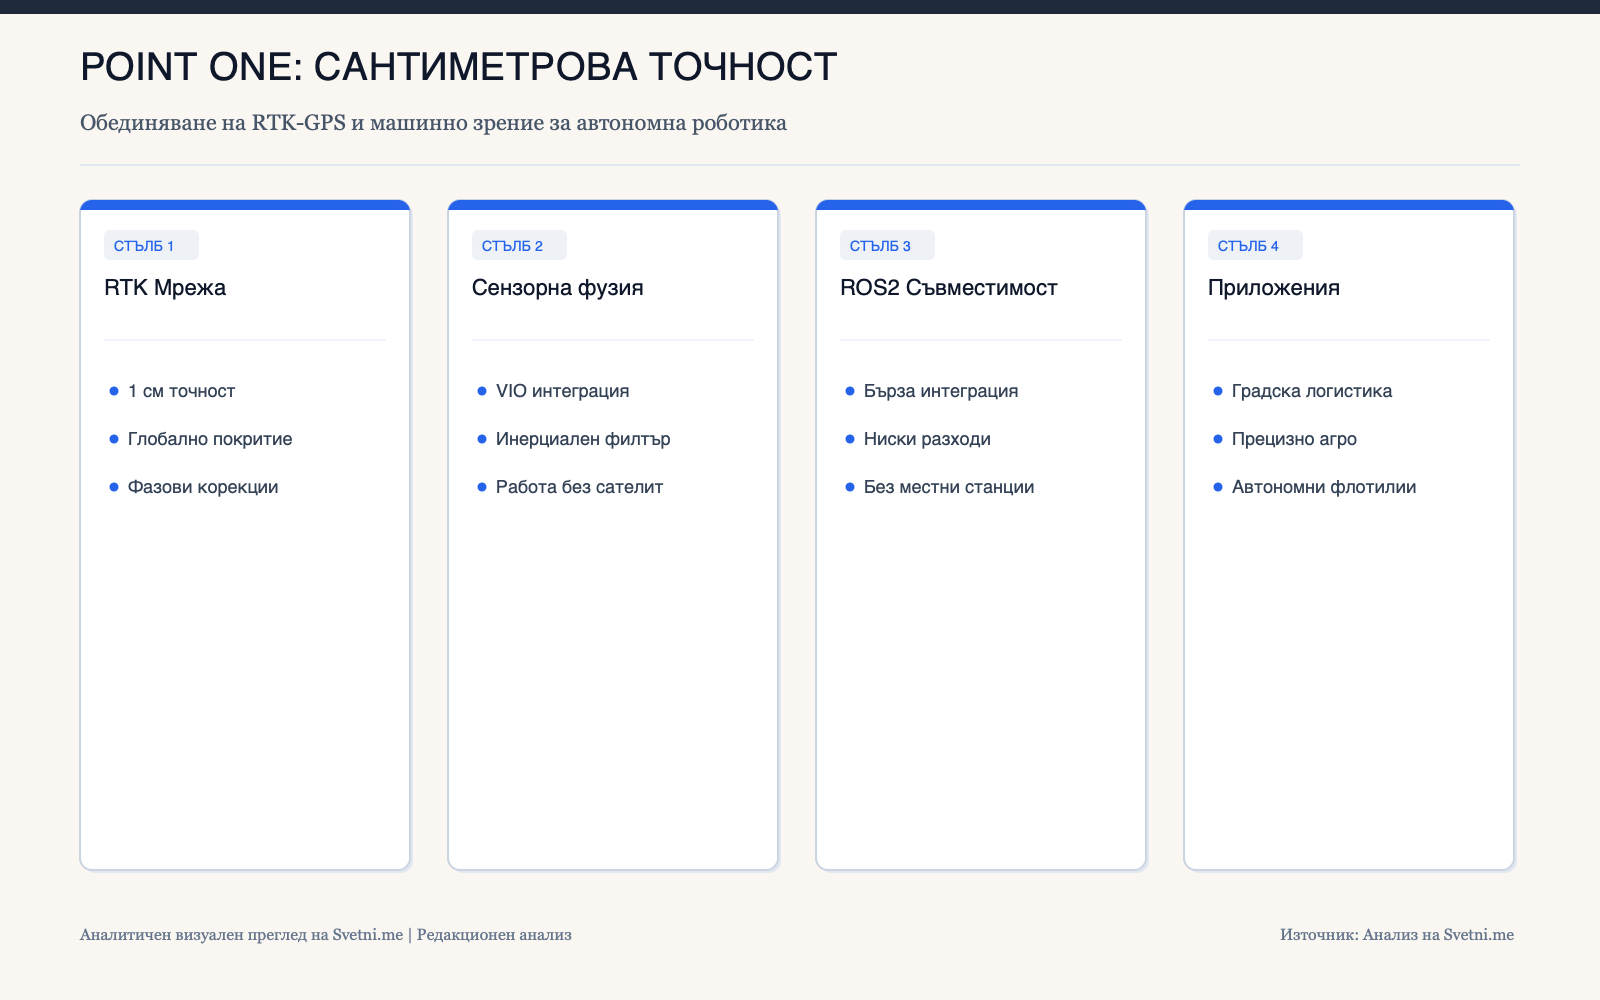
Платформата за високопрецизна локализация Point One Navigation представи цялостна архитектура за автономна мобилна роботика, обединяваща стотици базови станции за Real-Time Kinematic (RTK) сателитни корекции с инерциално машинно зрение [1]. Системата позволява на роботите да определят позицията си с точност до един сантиметър дори в сложни градски каньони и индустриални зони.
Сливане на сателитни данни и визуално-инерциална одометрия (VIO)
Традиционният GPS страда от сериозни отклонения при преминаване покрай високи сгради или метални хангари поради многопътно отразяване на сигнала (multipath errors). Point One преодолява това ограничение чрез дълбоко невронно филтриране, което съпоставя фазовите сателитни измервания с оптичния поток от вградените камери на робота.
Ако сателитният сигнал бъде временно заглушен или загубен при влизане в тунел, роботът продължава плавното си движение без прекъсване благодарение на микросекундно калибрирания инерциален сензорен блок.
Мащабируемост за агророботика и градска микрологистика
Достъпът до мрежата се осъществява през стандартизиран софтуерен слой, съвместим с ROS2. Десетки стартъпи за доставка на пратки и прецизно земеделие вече използват услугата, за да елиминират скъпите индивидуални базови станции, намалявайки производствената цена на всеки робот с хиляди долари.
Инфографика: Аналитичен преглед на Svetni.me
Фундаментът на физическия интелект: Сигурна геопространствена инфраструктура
Развитието на физическия изкуствен интелект изисква не само мощни невронни мрежи за възприятие, но и безкомпромисна координатна стабилност. Сантиметровата точност е предпоставка за безопасното съвместно съществуване на милиони автономни машини и хора по градските тротоари и в складовите бази.
Успехът на Point One подчертава, че бъдещето на автономния транспорт зависи от симбиозата между облачна инфраструктура за корекция в реално време и периферни алгоритми за сензорна фузия.