Runway пусна Praxis-1: първият модел на физическия свят и действие за управление на роботи
Източник: The Robot Report / Runway
Компанията за генеративни медийни технологии Runway направи изненадващ и стратегически пробив в областта на физическия изкуствен интелект, обявявайки официалното пускане на Praxis-1 — първия си комерсиален модел на физическия свят и действие (World Action Model - WAM) [1]. Системата използва опита на компанията във видеосимулациите, за да позволи на роботите да предсказват физическите последствия от своите движения преди реалното им изпълнение.
Архитектура на моделите на физическия свят и действие
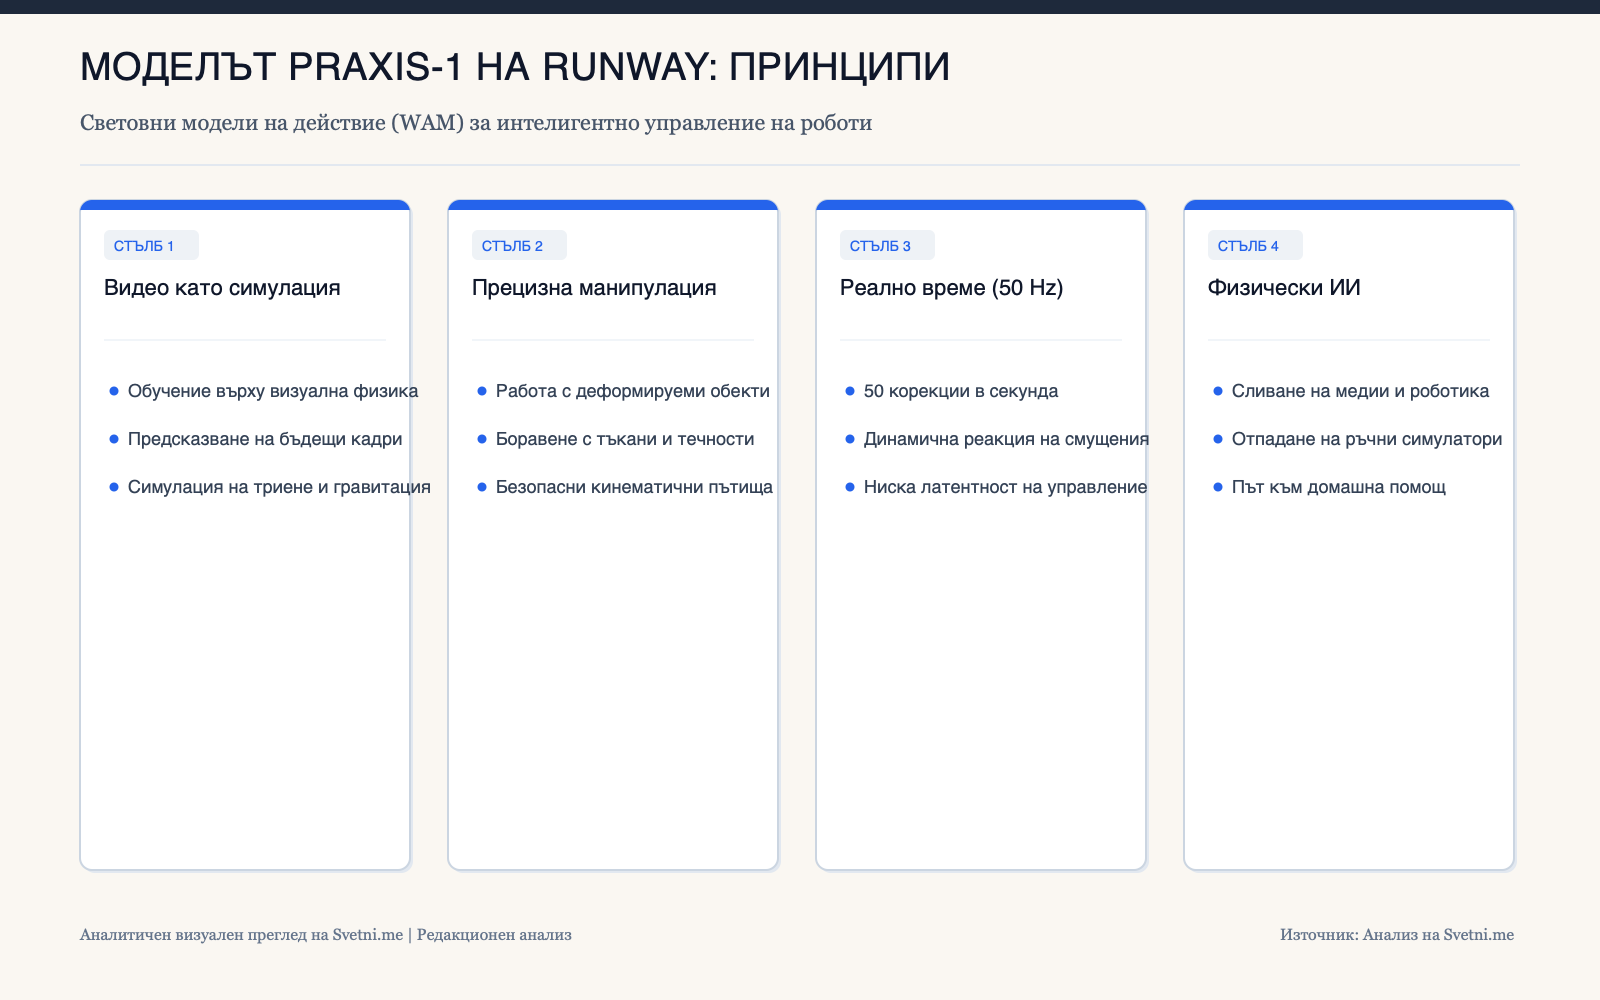
За разлика от традиционните алгоритми за обучение с подсилване, които изискват милиони опити в реални условия, Praxis-1 генерира вътрешни визуални и физически симулации на бъдещето. Моделът приема текущо видео изображение от камерите на робота и желаната цел, след което синтезира вероятните траектории на движение и физическото взаимодействие с обектите (триене, гравитация, сблъсъци).
Това позволява на робота да избере оптималната кинематична команда без опасност от повреждане на крехки предмети или нараняване на околните хора.
Приложения в прецизната манипулация и навигация
Първоначалните демонстрации показват изключителни резултати при сгъване на гъвкави тъкани, сортиране на деформируеми опаковки и боравене с течности — задачи, които дълго време затрудняваха конвенционалната индустриална роботика.
Praxis-1 е оптимизиран да работи с висока честота на опресняване, подавайки коригиращи команди към сервомоторите със скорост от 50 Hz, което гарантира динамична реакция при неочаквани външни смущения.
Инфографика: Аналитичен преглед на Svetni.me
Сливането на генеративните медии с физическата реалност
Преходът на Runway от създаване на визуални ефекти към физическо управление на машини показва дълбоката общност между генеративните видеомодели и физическия свят. За да генерира реалистично видео, невронната мрежа неизбежно трябва да усвои фундаменталните закони на оптиката, механиката и времето. Превръщането на това латентно знание в моторни команди е естествена еволюция на изкуствения интелект.
Тази парадигма ще промени коренно производството на роботи, правейки скъпите физически симулатори излишни и отваряйки пътя към универсални манипулатори за дома и индустрията.