Автономните роботи за доставки навлизат в градовете: Avride тества изкуствен интелект сред пешеходци и трафик
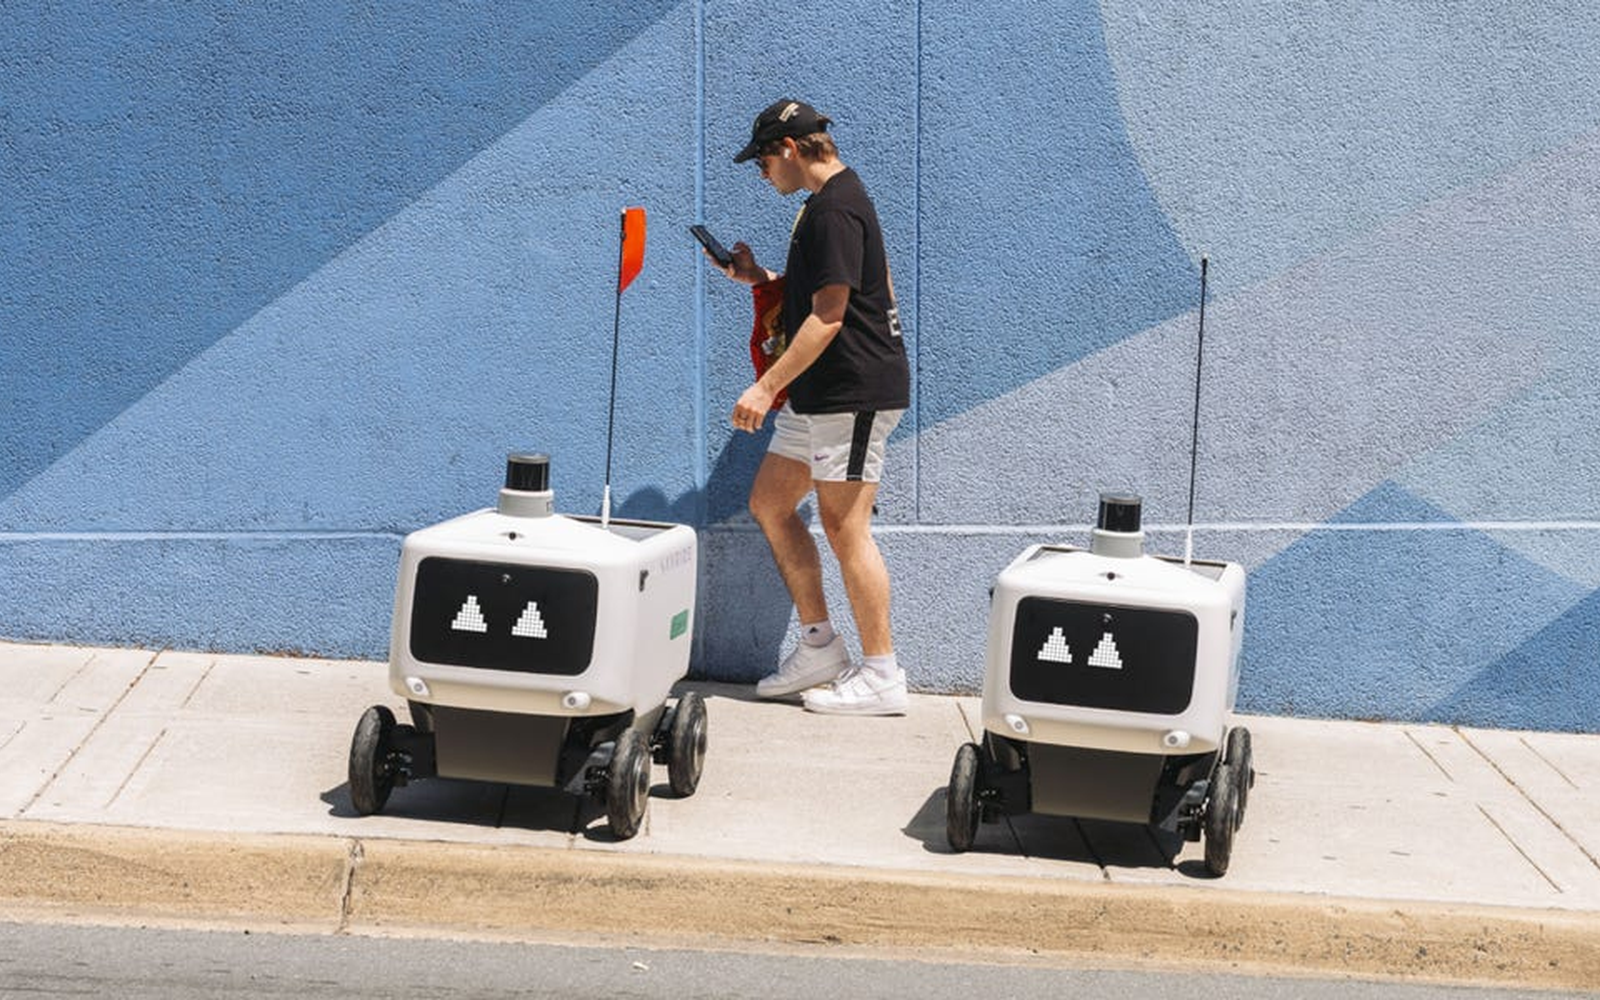
Снимка: Avride / Business Insider
Компанията за автономни технологии Avride преминава към масово внедряване на ново поколение тротоарни роботи за доставки в натоварени американски метрополни райони [1]. Докато софтуерните инженери години наред обучаваха базовите алгоритми за автономно шофиране на полигони и в симулации, преходът към реални тротоари в градове като Джърси Сити, Хобоукън, Филаделфия и Арлингтън поставя роботиката пред непредсказуеми препятствия – от агресивно поведение на минувачи до специфични фази на светофарните уредби.
Технологичната експанзия на Avride разчита на стратегически партньорства с водещи платформи за логистика от последната миля, включително Uber Eats и бързо растящата верига от модерни кулинарни центрове Wonder [1]. Роботите попълват критична пазарна ниша, заменяйки традиционните автомобили с двигатели с вътрешно горене при къси градски доставки в гъстонаселени квартали с многоетажно жилищно строителство.
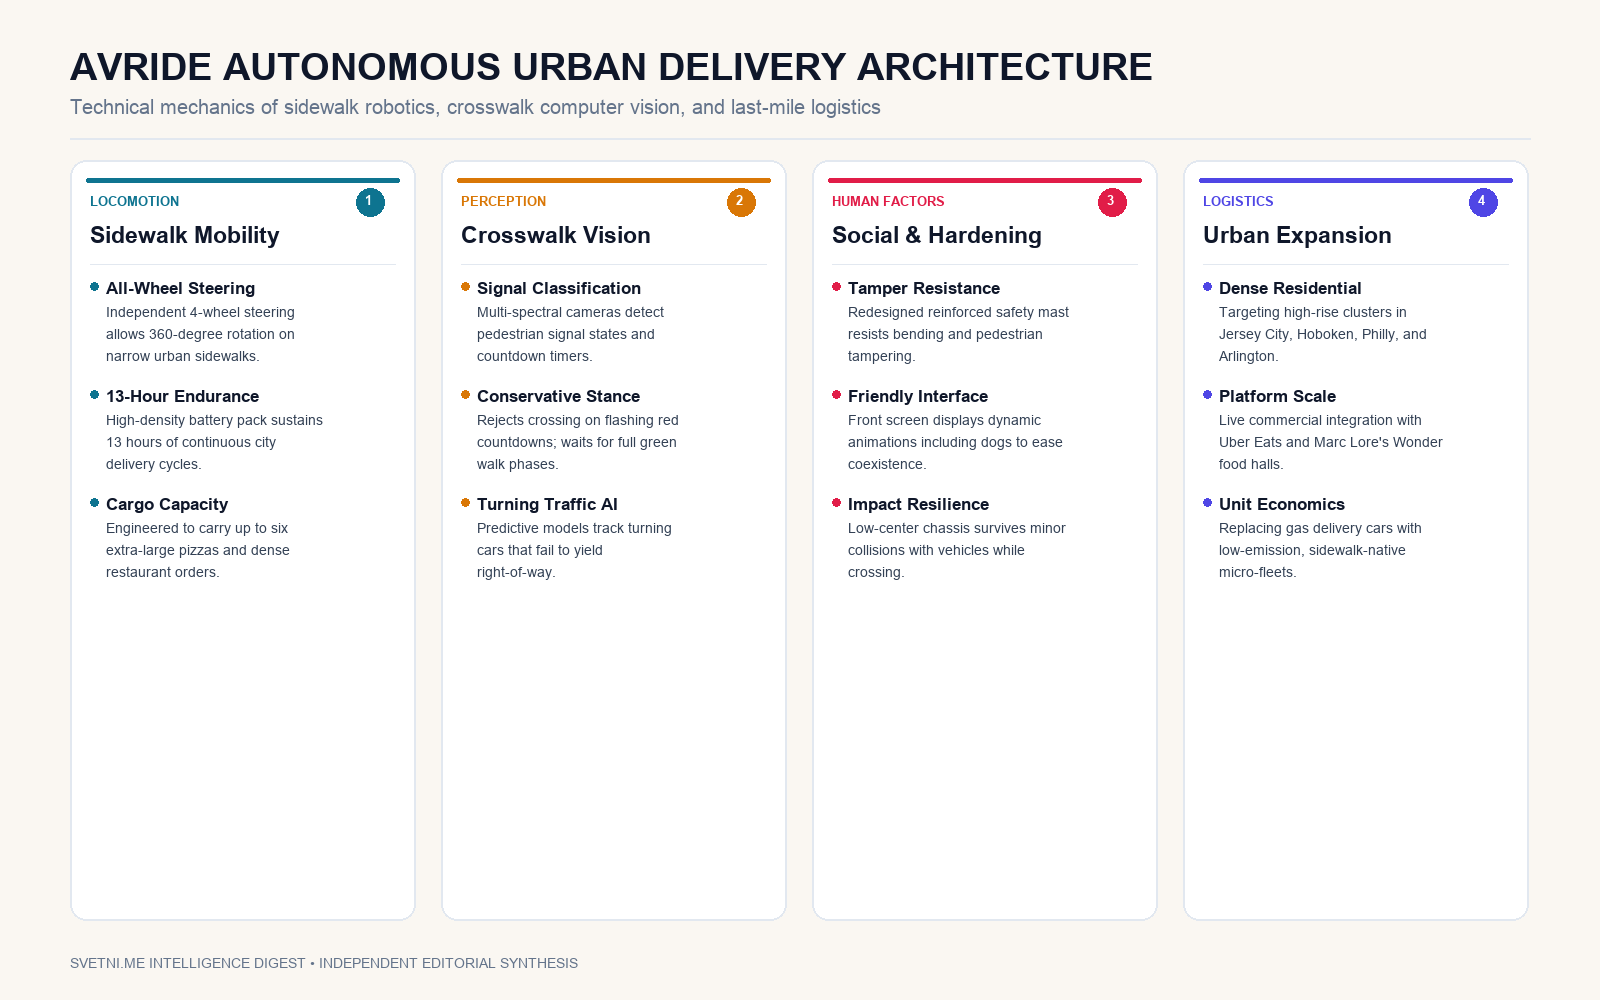
Инфографика: Ключови стълбове и анализ
Архитектура на мобилност: Сензорна интеграция и независимо завиване на четирите колела
Апаратната платформа на Avride е проектирана специално за непрекъснат 13-часов работен цикъл с едно зареждане на батерийния пакет [1]. Вътрешният товарен отсек разполага с полезен обем, достатъчен за пренасяне на шест изключително големи кутии с пица или обемисти пакети с ресторантска храна.
За да се движи плавно по тротоари с интензивен пешеходен поток, роботът използва независимо завиване на всички четири колела. Тази кинематика позволява пълно 360-градусово завъртане на място (нулев радиус на завиване) без необходимост от сложни маневри напред и назад. Това е ключово предимство при среща с детски колички, велосипедисти или спрели групи от хора.
Сензорният масив обединява лидари с широк ъгъл на обзор, стереоскопични оптични камери и ултразвукови датчици за близка дистанция [1]. Тези данни захранват локални невронни мрежи, изпълняващи едновременно пространствена локализация (SLAM) и динамична сегментация на подвижни обекти в реално време.
Алгоритми за компютърно зрение при пешеходни пътеки и светофарна сигнализация
Пресичането на пътни платна представлява най-високорисковата фаза от автономния маршрут на малките електрически платформи [1]. Наземните роботи не могат просто да разчитат на факта, че водачите на автомобили ще спазят предимството на пешеходеца.
По време на полеви демонстрации в Арлингтън, Вирджиния, инженерите на Avride показаха строгата консервативна логика на бордовите невронни мрежи:
- При мигащ червен светофар с оставащи 17 секунди до края на пешеходната фаза роботът категорично отказва да навлезе в платното [1]. Докато бързо ходещ човек би пресякъл без колебание, изкуственият интелект изчаква следващия пълен цикъл с бял пешеходен сигнал.
- Системата за компютърно зрение постоянно следи траекториите на приближаващите леки и тежкотоварни автомобили, правещи ляв или десен завой [1]. Както подчертават специалистите, наличието на разрешителен пешеходен сигнал не гарантира, че шофьорите ще намалят скоростта.
- При инцидент във Филаделфия по-рано през годината, при който камион удря робот на пресечка, ниският център на тежестта и здравият корпус са предотвратили критични повреди, позволявайки на машината сама да освободи пътното платно [1].
Социално съжителство, вандализъм и хардуерно укрепване на микророботите
Едно от най-неочакваните практически предизвикателства пред екипа се оказва физическото взаимодействие с хората по улиците. Първоначалните прототипи на Avride са оборудвани с гъвкав пилон с височина около 75 сантиметра, носещ червен флаг и сигнална светлина за повишаване на видимостта сред минувачите [1].
В реални условия обаче пешеходци редовно са огъвали или чупили пилона при преминаване на робота. Това принуждава компанията напълно да преработи конструкцията, интегрирайки нов подсилен и защитен от вандализъм дизайн [1].
За да намали напрежението в градската среда, Avride въвежда елементи на емоционален интерфейс: външният дисплей на робота прожектира анимации и приятелски графики, като изображение на куче, когато покрай него минават минувачи с домашни любимци [1].
Системни, градоустройствени и макроикономически трансформации на градската микрологистика
Масовото навлизане на тротоарни електрически роботи разкрива фундаментално несъответствие между съвременните изисквания за устойчива микрологистика и физическото състояние на съществуващата общинска инфраструктура. В продължение на десетилетия градоустройственото планиране в САЩ и Европа е подчинено почти изцяло на автомобилното движение, третирайки тротоарите като вторична зона. Когато десетки автономни машини започнат ежедневно да обслужват доставки, пукнатините в настилката, липсата на рампи за детски колички, паркираните електрически тротинетки и строителните заграждения се превръщат в сериозни бариери за алгоритмите за автономно ориентиране.
От макроикономическа гледна точка преходът от леки автомобили с куриери към електрически микророботи променя радикално структурата на себестойността на т.нар. „последна миля“. Разходите за труд, гориво и застраховки при автомобилните доставки съставляват над 50% от общата цена на куриерската услуга. Замяната на двутонен SUV с 50-килограмов електрически робот за доставка на храна представлява колосален скок в енергийната ефективност: електрическата консумация пада с над 90%, намаляват се локалните въглеродни емисии и се облекчават задръстванията в центровете на градовете.
Този преход обаче поражда и нови регулаторни въпроси. Общините са изправени пред необходимостта да дефинират правния статут на тротоарните роботи: дали те са технически еквивалент на пешеходци, електрически превозни средства или специализиран търговски транспорт. Въвеждането на регулаторни тавани за броя опериращи машини, такси за използване на публичното пространство и строги стандарти за защита на личните данни (поради постоянното заснемане на улиците от бордовите камери) ще предопределят дали микрологистичната революция ще достигне глобален мащаб или ще остане ограничена в избрани технологични анклави.