Очила с LiDAR и тактилна жилетка преобразуват триизмерното пространство във вибрации за незрящи чрез кръстосано-модална невропластичност
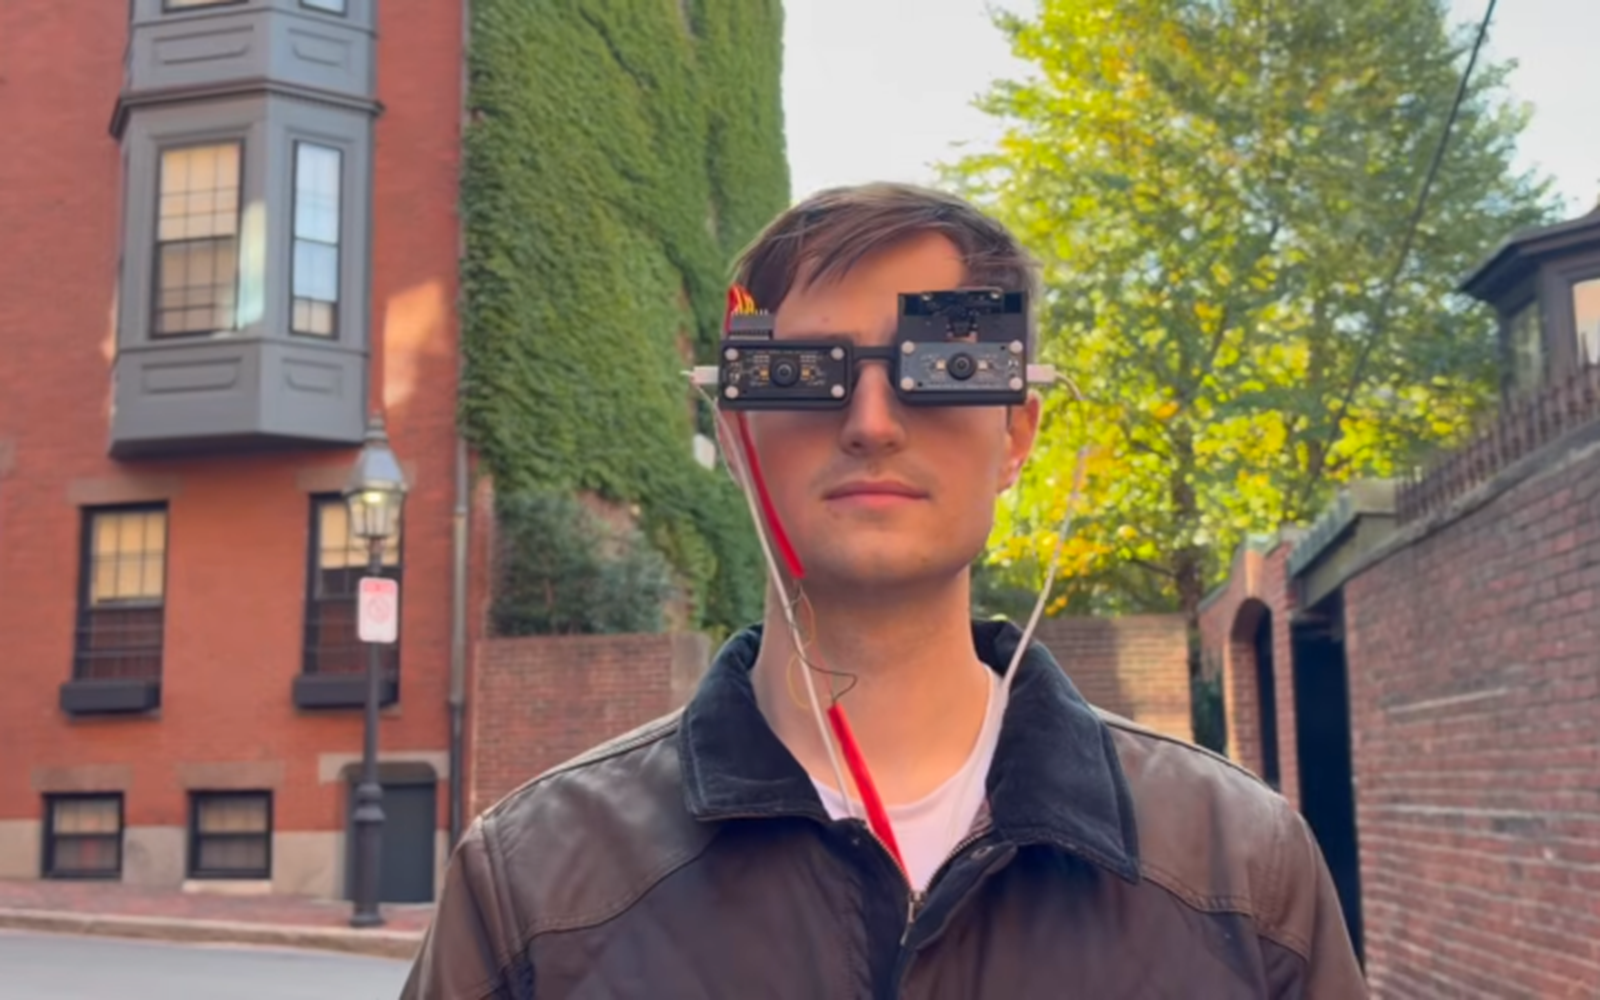
Снимка: Hackaday / DebackTech
Човешкият мозък притежава изключителната способност да пренасочва и преобразува сензорни сигнали от една сетивна система в друга при загуба на основен информационен канал. Според репортаж на Hackaday, инженерният създател DebackTech е разработил носима система за хора със зрителни увреждания, която комбинира очила с вградени LiDAR сензори и облекло с матрица от вибрационни мотори за тактилно картографиране на околната среда в реално време [1].
Докато класическите системи за сензорно заместване често преобразуват визуалната сцена в звукови сигнали, използването на осезанието освобождава слуховия канал на незрящите хора, който е критичен за ориентация в градска среда. Прототипът на DebackTech демонстрира толкова ниска латентност, че позволява не само свободно ходене, но и управление на електрическа тротинетка и улавяне на движеща се топка [1, 2].
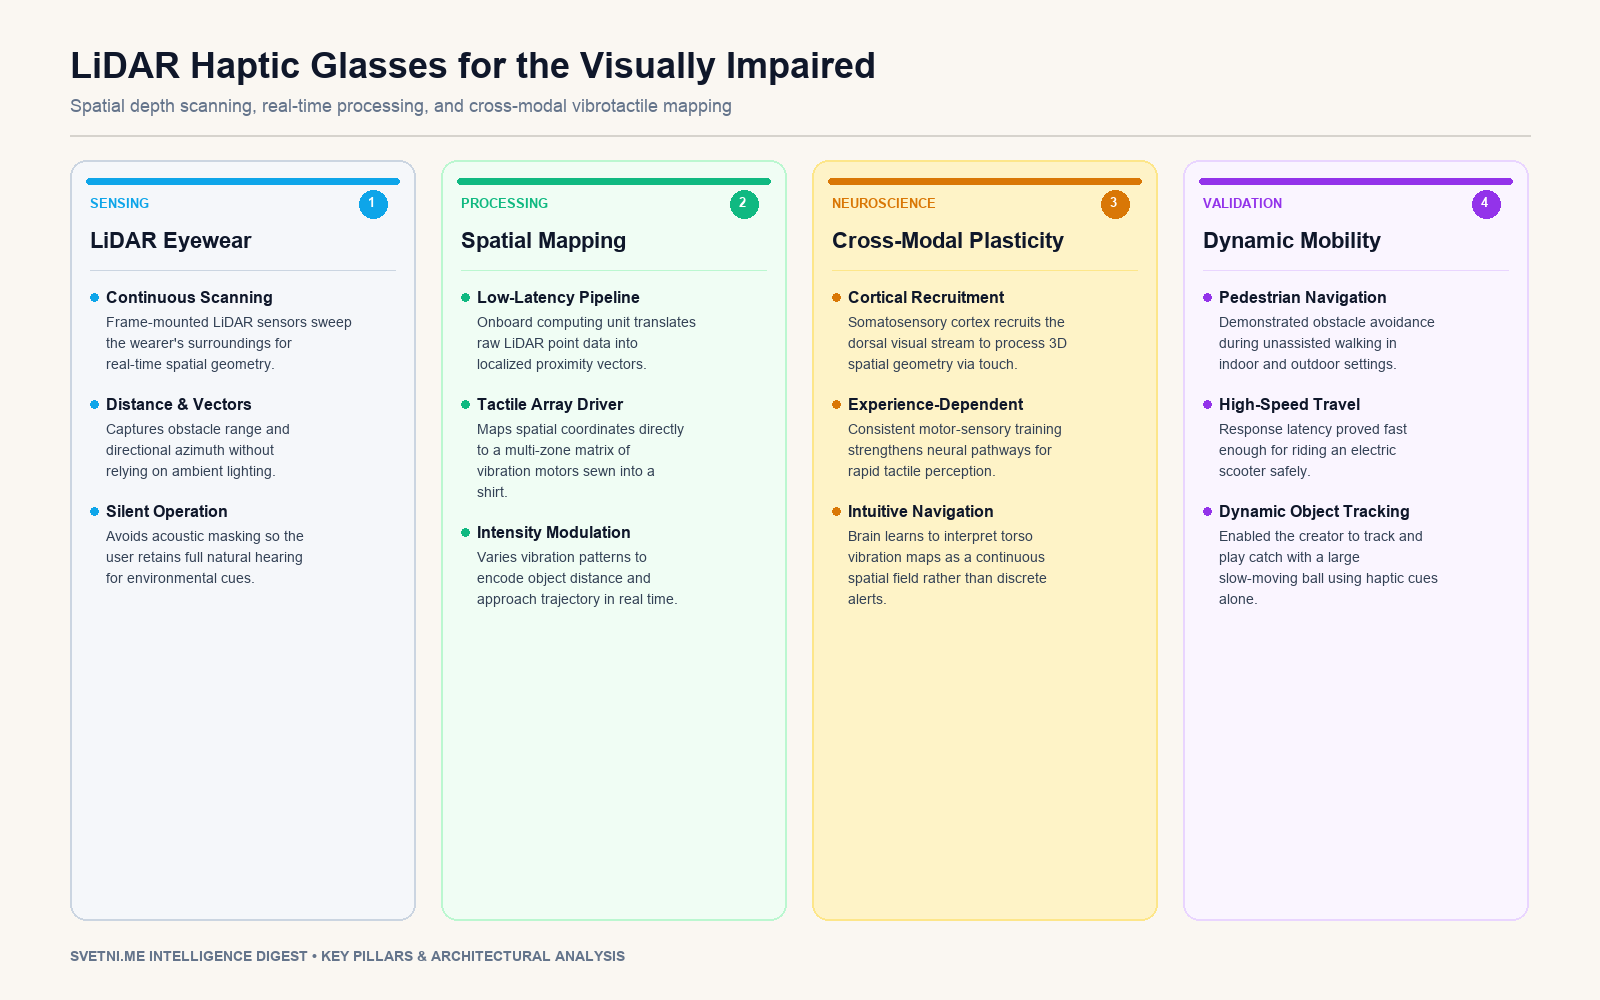
Инфографика: Светни.ме / Анализ на ключовите стълбове
Хардуерна архитектура: От лазерно измерване на дистанция до вибротактилна матрица
Технологичната верига на системата се състои от три функционални компонента, интегрирани като носими технологии: оптичен сензорен модул, изчислителен блок и тактилен изпълнителен интерфейс [1].
В рамката на очилата са монтирани LiDAR сензори, които непрекъснато сканират пространството пред потребителя в посоката на насочване на главата. Сензорите подават поток от данни за разстоянието и посоката до околните обекти към преносим компютърен модул. Изчислителният блок обработва пространствените координати мигновено и ги преобразува в управляващи сигнали към риза, в която е вшита матрица от вибрационни мотори [1, 2].
Всеки мотор в облеклото съответства на определен пространствен сектор от зрителното поле. При приближаване към препятствие системата активира съответните вибромотори върху торса, което позволява на потребителя след кратка практика да разпознава местоположението, дистанцията и движението на обектите единствено чрез усещането за вибрация върху кожата [1].
Невробиологичен механизъм: Кръстосано-модална пластичност
Способността на централната нервна система да интерпретира тактилни вибрации като пространствена картина се основава на феномена кръстосано-модална пластичност (cross-modal plasticity). Това е адаптивна реорганизация на невронните мрежи, при която мозъчната кора интегрира функциите на две или повече сетивни системи след дългосрочна сензорна депривация [1, 3].
Невроизобразителни изследвания върху незрящи хора показват, че макар обемът на сивото вещество в първичната зрителна кора да намалява поради липсата на входящи сигнали от зрителния тракт, аксоните на бялото вещество запазват способността си за структурно ремоделиране. Соматосензорната кора, която обработва допира и вибрациите, действа като централен хъб и активно привлича ресурсите на зрителната кора за обработка на тактилни стимули [3].
Ключова роля в този процес играе дорзалният зрителен поток (dorsal visual stream), който при зрящи хора отговаря за визуалната пространствена локализация на обектите. При незрящи индивиди кръстосано-модалната пластичност пренасочва дорзалния поток да работи директно със сетивото за допир при триизмерно възприятие на пространството. Експериментални данни сочат, че тази връзка зависи от опита и тренировката – при използване на тактилни устройства за предаване на пространствена информация незрящи участници развиват измерима активация на зрителната кора само след една седмица обучение [3].
Емпирична валидация в динамична среда
Основното предизвикателство пред съвременните помощни технологии за незрящи е скоростта на опресняване при динамично движение. Повечето ултразвукови бастуни или гласови асистенти с камери имат времезакъснение, което ги прави подходящи само за бавно пешеходно придвижване [1].
В демонстрационното видео на проекта DebackTech подлага прототипа на три теста с нарастваща пространствено-времева сложност [1, 2]:
Свободна пешеходна навигация: Заобикаляне на статични препятствия и ориентация по коридори и открити пространства без физически контакт с обектите [1].
Управление на електрическа тротинетка: Навигация при по-висока скорост, където времето за реакция между засичането на обекта от
LiDARсензорите и моторния отговор на тялото трябва да бъде в рамките на части от секундата [1, 2].Улавяне на движещ се обект: Игра на подаване с голяма, бавно движеща се топка, което доказва, че вибротактилната матрица предава достатъчно точен вектор на траекторията и дистанцията в реално време [1, 2].
Архитектурни и социално-икономически перспективи пред неинвазивните сензорни интерфейси
Макар настоящият прототип на DebackTech да е все още обемист заради външното окабеляване и изчислителния модул, неговата архитектура очертава важна посока в развитието на неинвазивните невро-компютърни интерфейси. Свиването на размера и цената на твърдотелните LiDAR сензори (Time-of-Flight матрици), първоначално ускорено от смартфон индустрията и автономната роботика, вече позволява интегрирането на прецизни 3D скенери директно в стандартни рамки за очила [1].
От архитектурна гледна точка директното свързване на LiDAR телеметрия с тактилна матрица притежава фундаментално предимство пред системите, базирани на тежки визуално-езикови модели (VLM), които описват сцената с глас. Гласовият синтез е сериен и бавен информационен канал, който претоварва когнитивното внимание и блокира естествения слух на незрящия човек – включително способността за пасивна или активна човешка ехолокация [1]. Обратно, соматосензорната кора обработва паралелно десетки тактилни точки върху кожата без съзнателно декодиране на думи [3].
В дългосрочен план миниатюризацията на подобни системи с отворен или достъпен хардуер има потенциала драстично да понижи икономическата бариера пред специализираните помощни устройства. Вместо скъпи медицински импланти или сложни оптични системи, комбинацията от нискобюджетни лазерни далекомери и програмируеми хаптични текстилни матрици използва собствената биологична невропластичност на мозъка като най-мощния адаптивен процесор за пространствено възприятие [1, 3].
Източници
[1]: LiDAR Glasses For the Visually Impaired - Hackaday
[2]: LiDAR Glasses and Haptic Shirt for the Visually Impaired - DebackTech (YouTube)
[3]: Cross modal plasticity - Wikipedia