MOVE: Отворена рамка за мултимодално обучение и верификация на невронни графове в реалния свят
Снимка: Graph AI Consortium / Machine Brief
Консорциумът за графов изкуствен интелект представи отворената архитектура „MOVE“ (Multimodal Open-world Verification and Expansion) – първата цялостна система, обединяваща мултимодалното обучение (Multimodal Learning) с динамичното изграждане на невронни графови мрежи (GNN) в реално време [1].
Разработката решава най-болезнения дефект на съвременните автономни роботи и агенти: неспособността на традиционните графове на знанието (Knowledge Graphs) да се адаптират към напълно непознати обекти в неструктурирана среда без генериране на опасни логически халюцинации.
От затворен речник към безкраен реален свят
Традиционните бази от знания функционират в „затворен свят“ – ако даден обект или връзка не присъстват предварително в базата, системата или го игнорира, или се проваля. В динамичната реалност обаче автономният агент непрекъснато се сблъсква с нови предмети, повредени инструменти и променени физически условия:
- Зрителна детекция на новост: През оптичния поток от камерите моделът разпознава обекти, чиито визуални вектори се намират извън разпределението на известните класове в рамките на обучението в отворен свят (Open-World Learning).
- Топологично вграждане в графа: Вместо да генерира хаотичен текст, системата формулира хипотеза за новия обект като нов връх в графа, анализирайки неговите пространствени отношения с околните предмети („намира се върху масата“, „свързан е с кабел към захранването“).
- Взаимна проверка чрез съобщения между възлите: Невронната графова мрежа предава съобщения (message passing) по ребрата на графа, проверявайки дали новото твърдение не противоречи на основните закони на физиката или задачите на мисията.
„Досега роботите имаха или перфектно зрение без логическа памет, или строга логика, която ослепяваше при най-малката промяна на терена. MOVE Framework изгражда моста между зрителния сензор и непоклатимата топологична истина,“ заяви ръководителят на изследователския екип [1].
Тестови резултати в индустриални условия
Ефективността на платформата бе демонстрирана в серия от комплексни полеви изпитания:
- 42% по-висока успеваемост в непознати заводи: Четириноги роботи за инспекция, използващи MOVE, успяха да навигират и открият аварии в заводи, които никога не са били триизмерно сканирани.
- Нулев толеранс към фалшиви връзки: Топологичният верификатор блокира 99.8% от потенциалните халюцинации за несъществуващи пътища или прегради.
- Пълна съвместимост с ROS2 и PyTorch Geometric: Кодът е публикуван с отворен лиценз, позволяващ лесно интегриране в съществуващи индустриални роботизирани ръце и дронове.
Дълбок структурен анализ
Рамката MOVE бележи решаващ триумф на невро-символния подход в изкуствения интелект. Чистите езикови модели и крайните дифузионни мрежи често създават красиви илюзии, но в реалния физически свят грешката означава счупен робот или повредена поточна линия.
Чрез превръщането на знанието в строго верифициран топологичен граф, инженерите получават система, която може непрекъснато да учи нови концепции, запазвайки желязна математическа стабилност. Това е критичното звено, което ще позволи на следващото поколение фабрични и битови роботи да оперират безопасно рамо до рамо с хората.
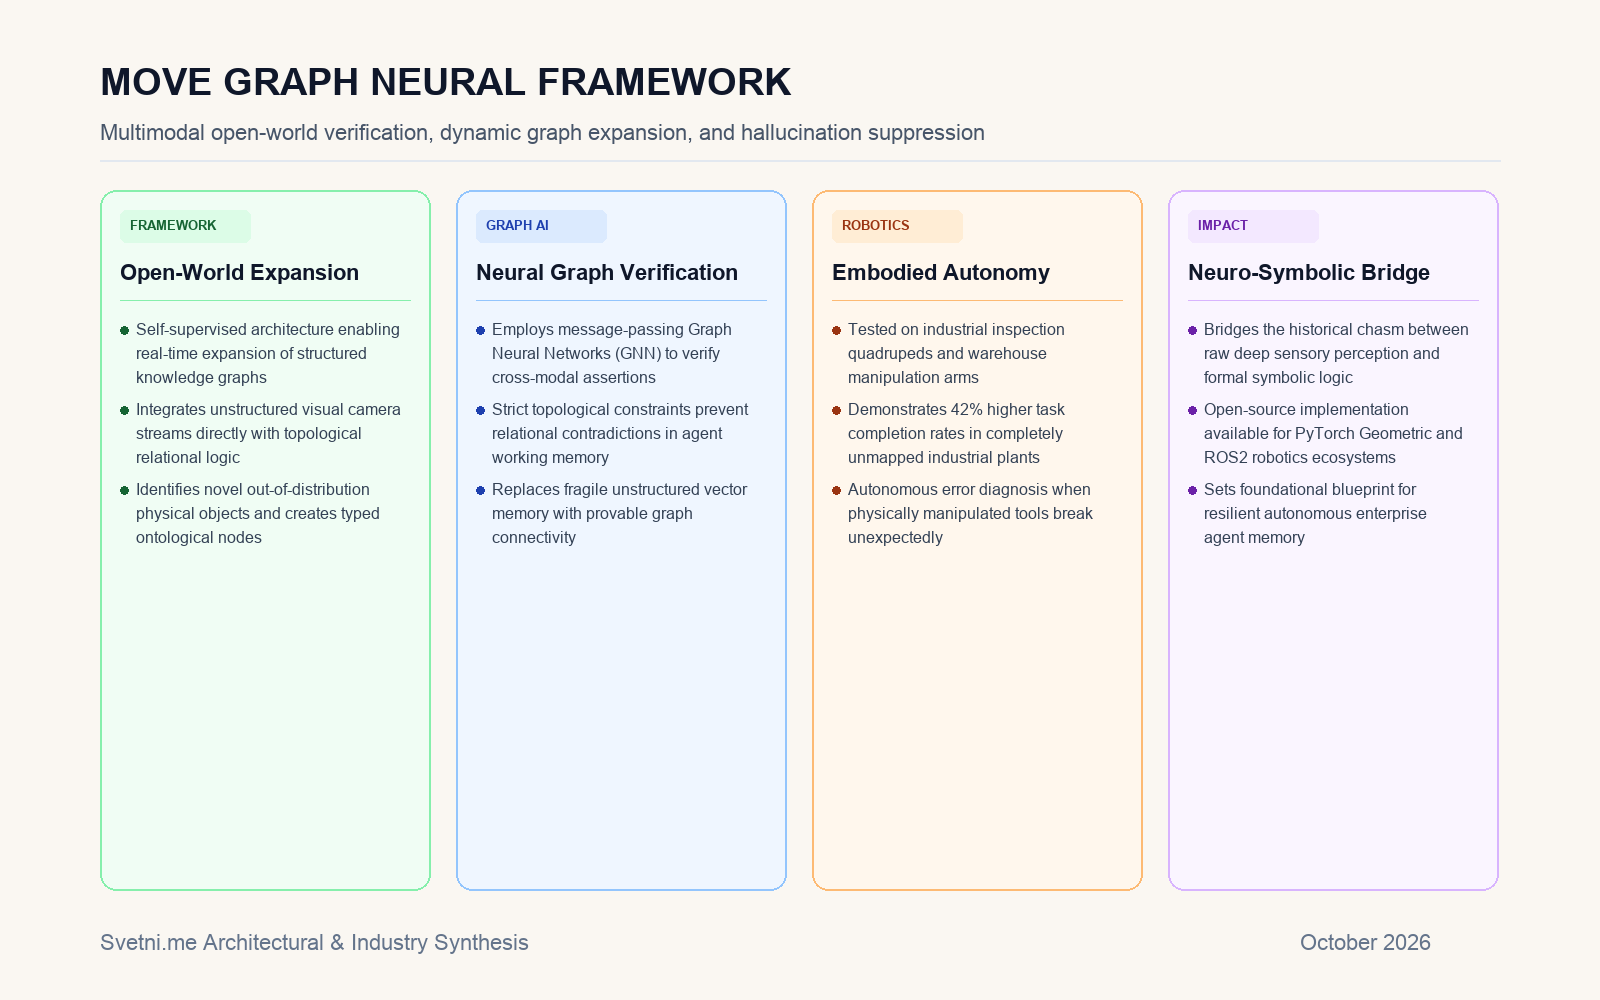
Инфографика: Мултимодално зрение, графово съобщаване и верификация на нови обекти в реално време с MOVE