MIT разработи алгоритъм за автономна навигация на дронове без сблъсъци при екстремни условия
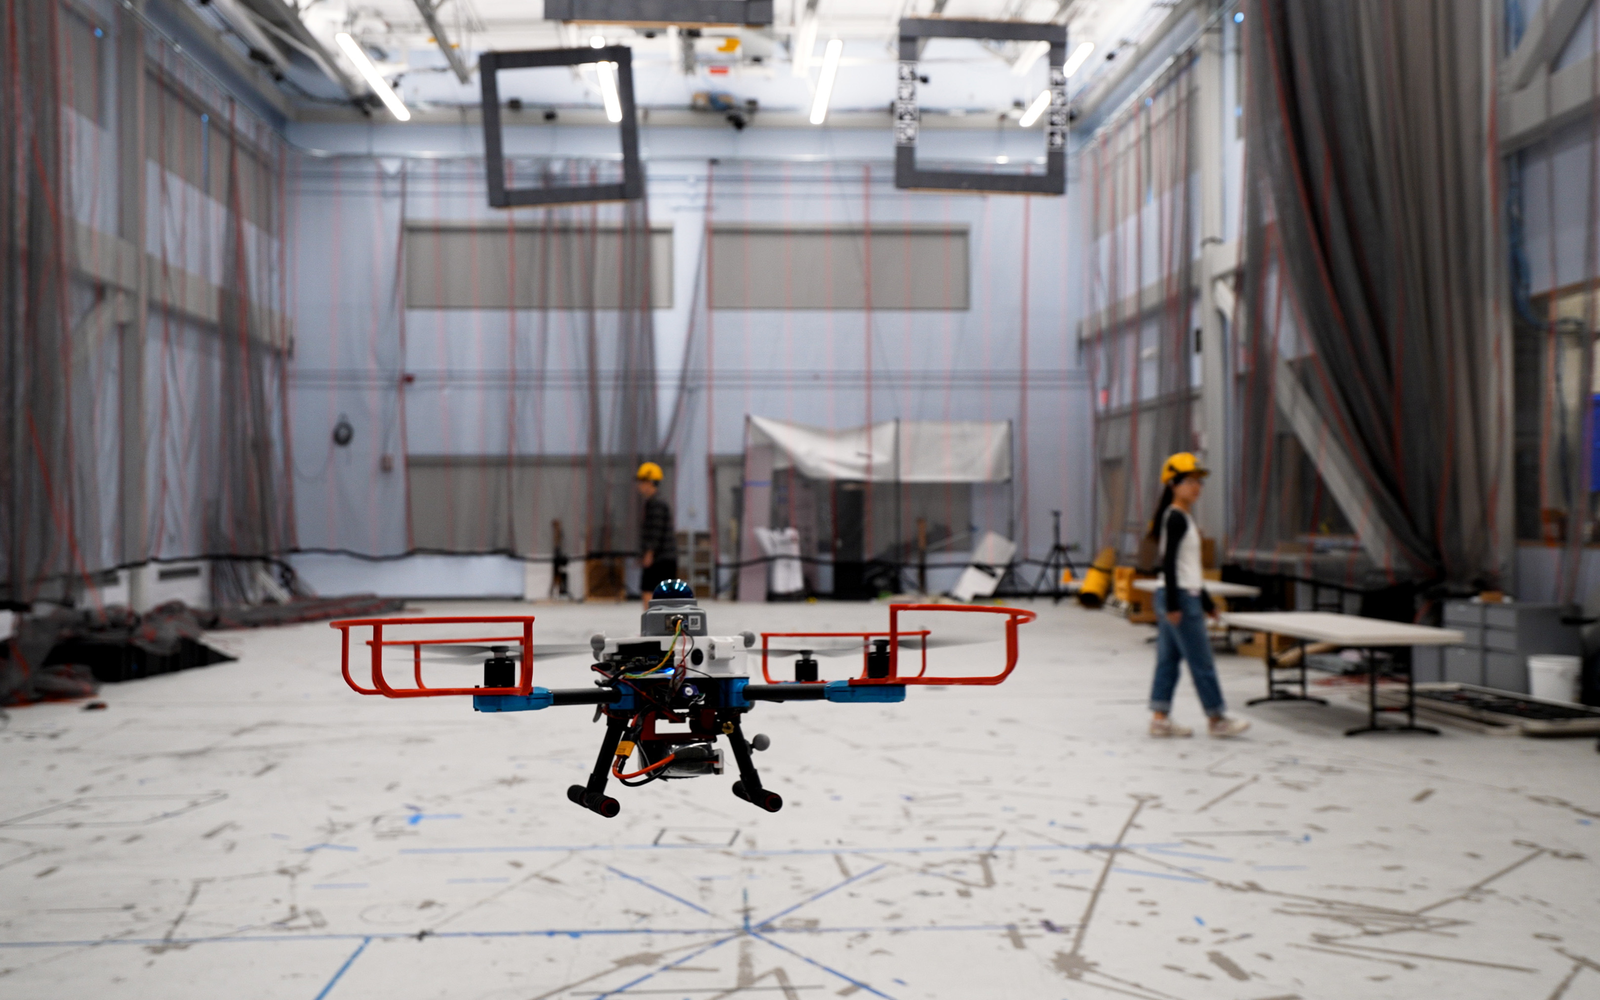
Снимка: MIT News / Melanie Gonick
Инженерен екип от Масачузетския технологичен институт (MIT) представи революционна система за автономна навигация на безпилотни летателни апарати (UAV), която гарантира математически доказана безопасност на полета без сблъсъци в силно динамични и опасни среди [1].
Разработката е насочена към мисии за спасяване и разузнаване при екстремни условия — като овладяване на мащабни горски пожари, при които дроновете трябва да летят през гъст дим, бурни термални възходящи течения и падащи горящи клони, за да събират жизненоважна информация за пожарникарите [1].
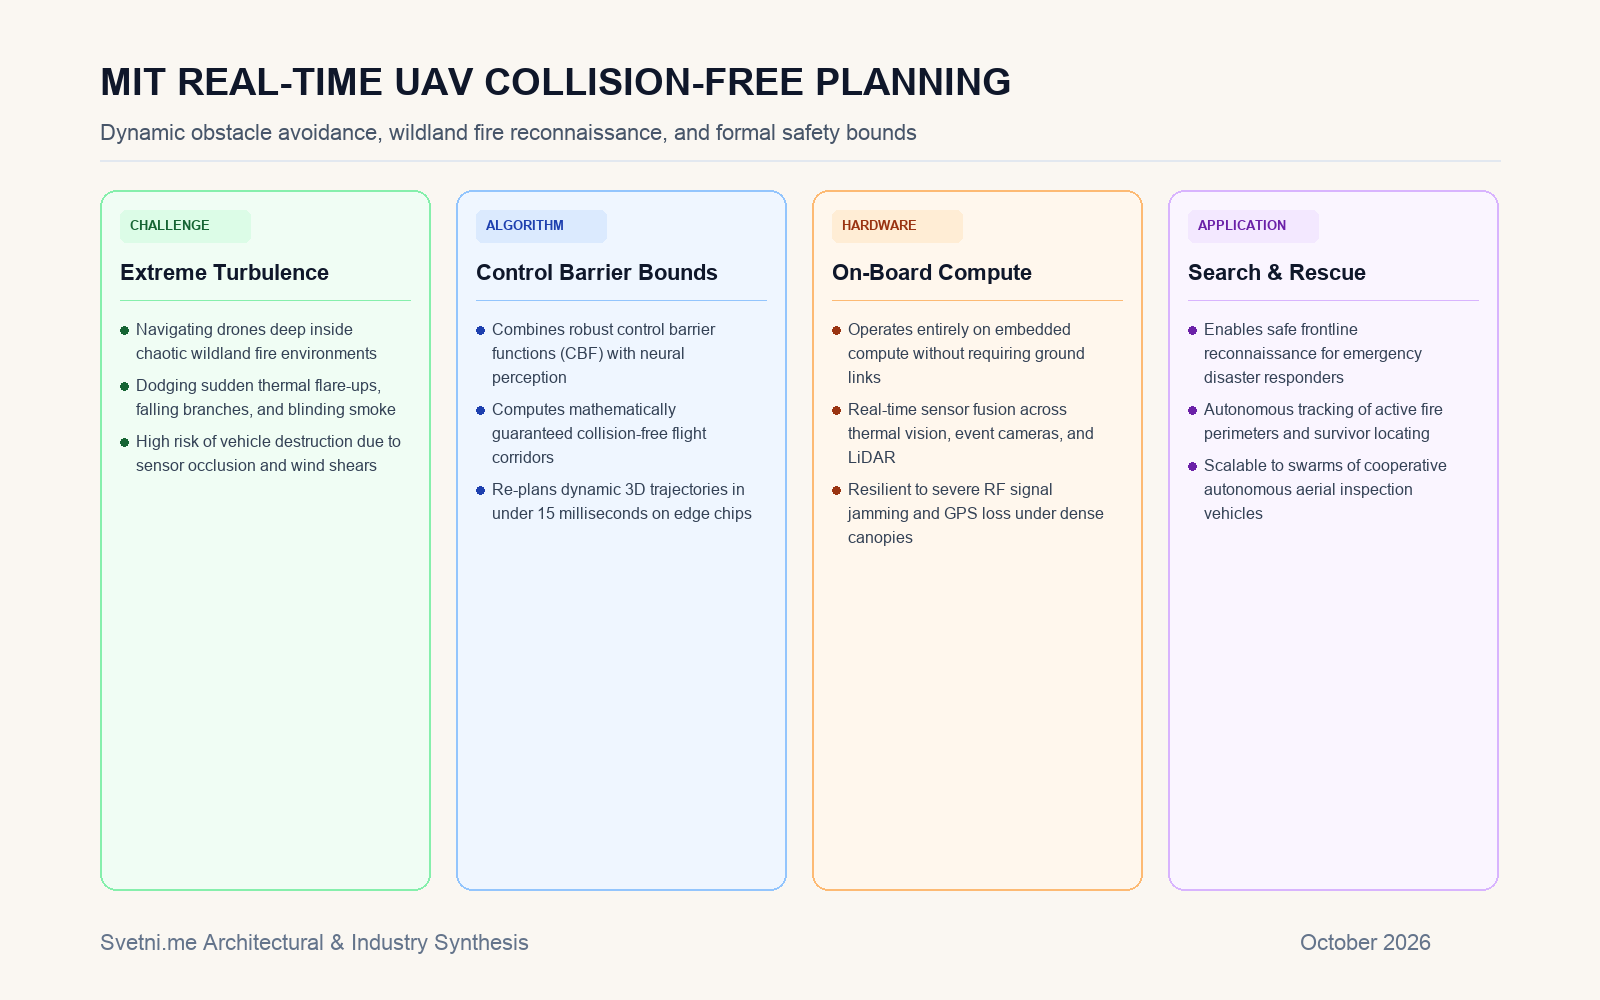
Инфографика: Светни.ме
Математически бариери за гарантирана безопасност в реално време
Основополагащият пробив в системата се базира на нов метод за планиране на траектории, съчетаващ невронно визуално възприятие с контролни бариерни функции (Control Barrier Functions - CBF). Традиционните алгоритми за избягване на препятствия изчисляват геометрията на маршрута като статична оптимизация, което води до срив при внезапна поява на падащ обект [1].
Алгоритъмът на MIT дефинира защитно пространство около дрона, като непрекъснато преизчислява физически допустимите ускорения за по-малко от 15 милисекунди върху малък бордови чип. Това гарантира, че дори при внезапен порив на вятъра или закриване на сензорите, летателният апарат няма да навлезе в зона с риск от механичен удар.
Пълна автономност без GPS и наземна връзка
В областта на роботиката навигацията в пожарни зони представлява най-високото ниво на сложност поради пълната липса на надежден GPS сигнал под горския навес и прекъсването на радиовръзката.
Новите автономни дронове разчитат на локално сливане на сензорни данни от термални камери, събитийни сензори (event-based cameras) и ултралеки LiDAR скенери. Това позволява на машината да картографира динамичната среда и да се връща безопасно в базата без човешка намеса.
Дълбок технически анализ: Физическият AI като мост между абстрактните изчисления и динамичния хаос
Постижението на лабораторията на MIT маркира критичен преход в развитието на роботиката: прехода от абстрактни симулации към непредсказуемия физически свят. Докато езиковите модели оперират в комфорта на статични токени, физическият интелект трябва да се справя с неумолимите закони на Нютоновата механика, инерцията и аеродинамичната турбуленция.
В среда като горски пожар една изчислителна закъснение от 50 милисекунди означава разрушаване на дрона. Чрез вграждане на строги математически бариери директно в невронните контролни контури, инженерите на MIT решават проблема с халюцинациите във физическия свят. Този алгоритмичен модел ще служи за фундамент не само при спасителните дронове, но и при бъдещите градски въздушни таксита, автономния добив на полезни изкопаеми и планетарните изследователски сонди.
Източници
[1]: Planning system ensures a robot’s flight path will remain collision-free - MIT News