Защо „скучните“ роботи побеждават хуманоидите: Когато формата на машината следва работния процес
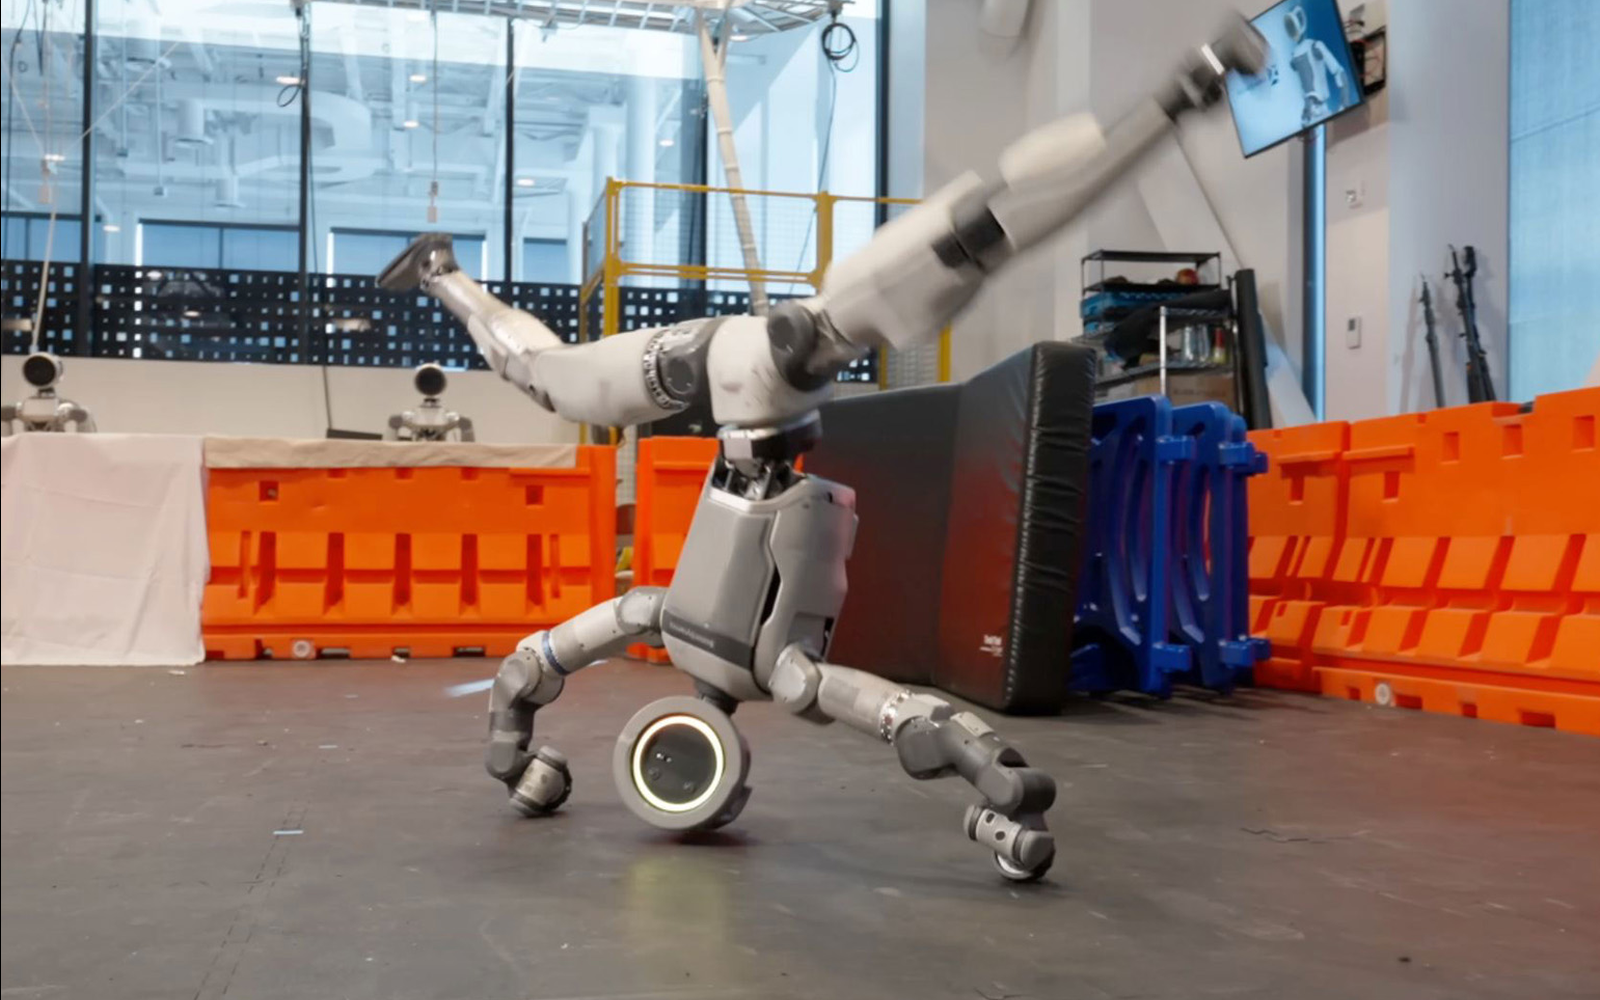
Индустриалният дебат между двукраки хуманоиди и специализирана колесна автоматизация. Снимка: The Robot Report
Видеата в социалните мрежи, показващи двукраки хуманоидни роботи, които правят задни салта, танцуват или сгъват тениски, генерират милиони гледания и привличат милиарди долари инвестиции. Но когато става въпрос за реални фабрични подове, логистични складове и пристанищни терминали, картината е коренно различна [1].
В обстоен и провокативен анализ водещото индустриално издание The Robot Report задава неудобния въпрос: ще спечелят ли „скучните“ роботи реалната битка за индустрията и защо кинематичната форма на машината винаги трябва да следва работния процес, а не човешката анатомия [1].
Енергийното проклятие на двукракото ходене
Човешкото тяло е еволюционен компромис, оптимизиран за оцеляване в дивата природа, катерене по дървета и бягане на дълги разстояния, а не за преместване на 25-килограмови кашони по гладък бетонен под в продължение на осем часа [1]. В сферата на роботиката двукракото придвижване (Bipedal Locomotion) е изключително неефективно.
Пионери като Boston Dynamics с техния електрически Atlas постигат инженерни чудеса в контрола, но физиката е безмилостна: хуманоидният робот хаби между 40% и 60% от целия капацитет на своята батерия единствено за сложни изчисления и въртящ момент на ставите, необходими за да не падне [1]. Всеки момент на покой изисква микрокорекции на сервомоторите в глезените и коленете. За сравнение, колесна или четирикрака платформа стои стабилно върху земята с нулев разход на енергия, насочвайки 100% от мощността си към полезния товар.
„Скучната“ форма като индустриален триумф
Принципът „формата следва функцията“ е закон в индустриалната автоматизация [1]. Защо един робот трябва да има пет пръста с десетки деликатни сухожилия и сензори, които се износват след няколко хиляди цикъла, когато може да разполага с пневматичен вакуумен захват, способен да вдига кашони с различна форма десет пъти по-бързо и надеждно?
Складовете на бъдещето не се строят за хора. Те разполагат с перфектно равни подове, високи стелажи и стандартизирани палети. В тази среда автономните мобилни роботи (AMR) на колела, снабдени с телескопични рамена и въртящи се мачти, превъзхождат двукраките хуманоиди по скорост, товароносимост, безопасност и цена на притежание (TCO) [1]. Ако колесен робот получи повреда, той просто спира на място; ако хуманоид загуби захранване, той се срива тежко върху оборудването, причинявайки скъпи щети.
Физическият AI не изисква човешки скелет
Често срещан аргумент в полза на хуманоидите е, че моделите за физически изкуствен интелект (Embodied AI) изискват човешка форма, за да се обучават от видеозаписи на човешки действия. Съвременните модели от тип Vision-Language-Action (VLA) обаче доказват точно обратното [1].
Невронните мрежи за семантично разбиране на пространството се прехвърлят с лекота върху произволни кинематични схеми. Един интелигентен модел може да управлява триосен кран или колесна количка със същата лекота, с която управлява двукрако тяло. Интелигентността е в алгоритъма, а не в броя на прешлените.
Медийният чар на хуманоидите ще гарантира тяхното присъствие в изложбени зали и специализирани среди с тесни стълбища, непроходими за колела. Но реалната физическа икономика ще бъде трансформирана от тихата армия на специализираните, стабилни и „скучни“ машини, проектирани за работа, а не за аплодисменти.
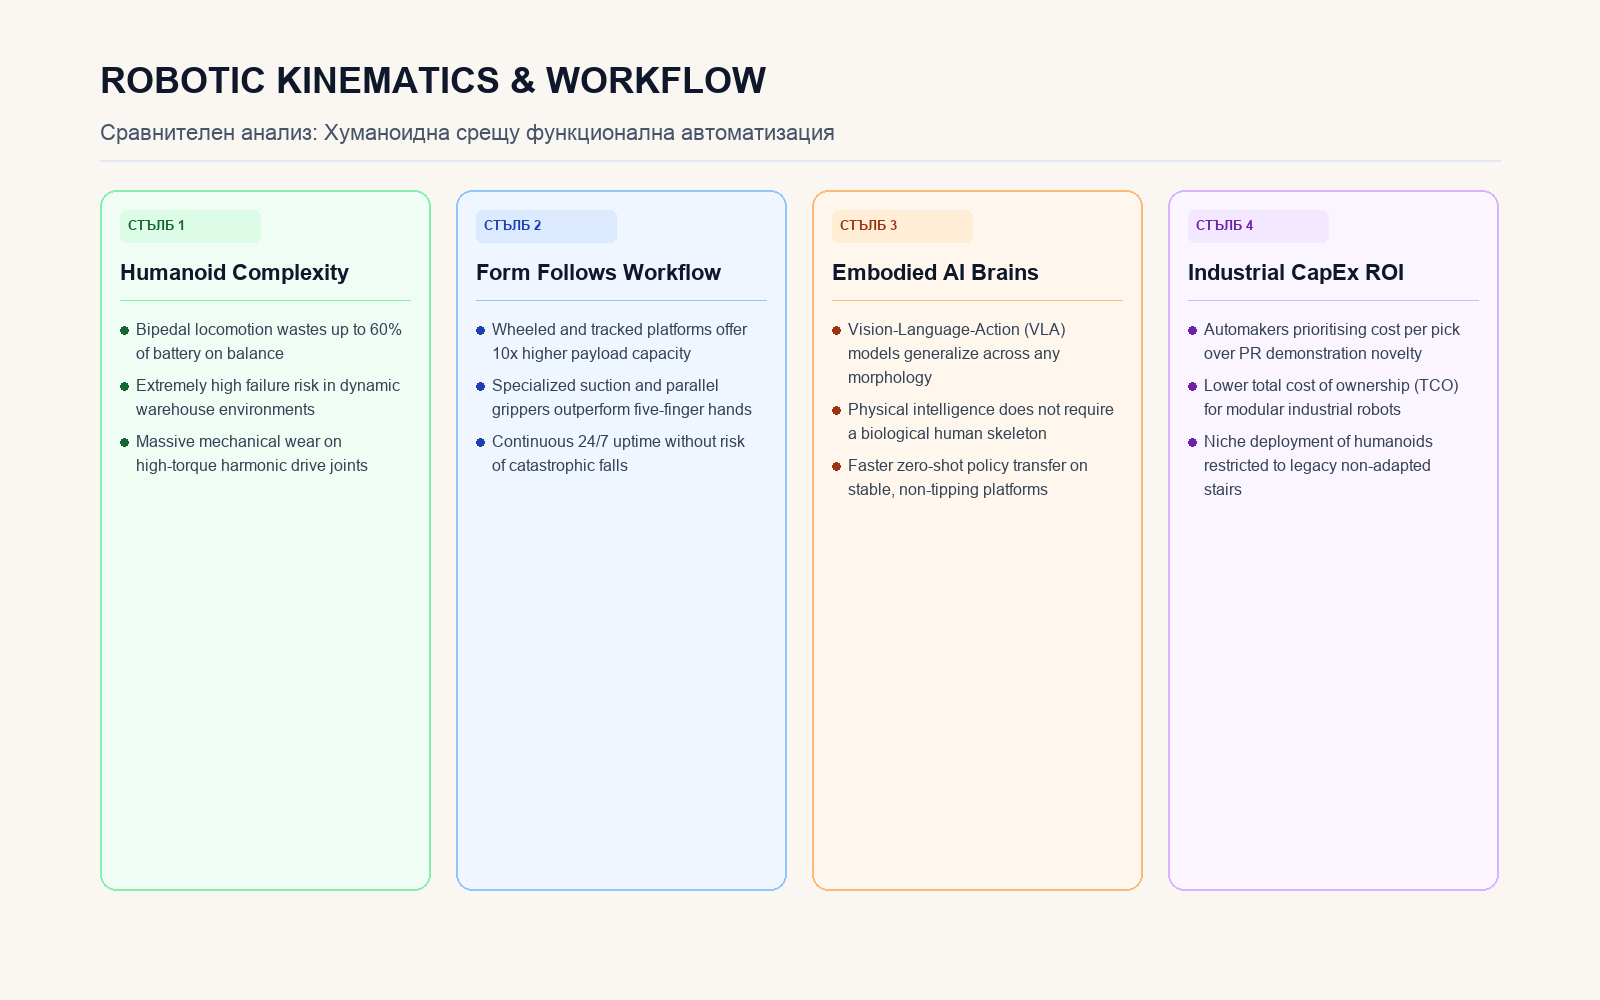
Инфографика: Светни.ме