Инженерният препъникамък на хуманоидите: Защо ръката на Tesla Optimus е шокиращо трудна задача
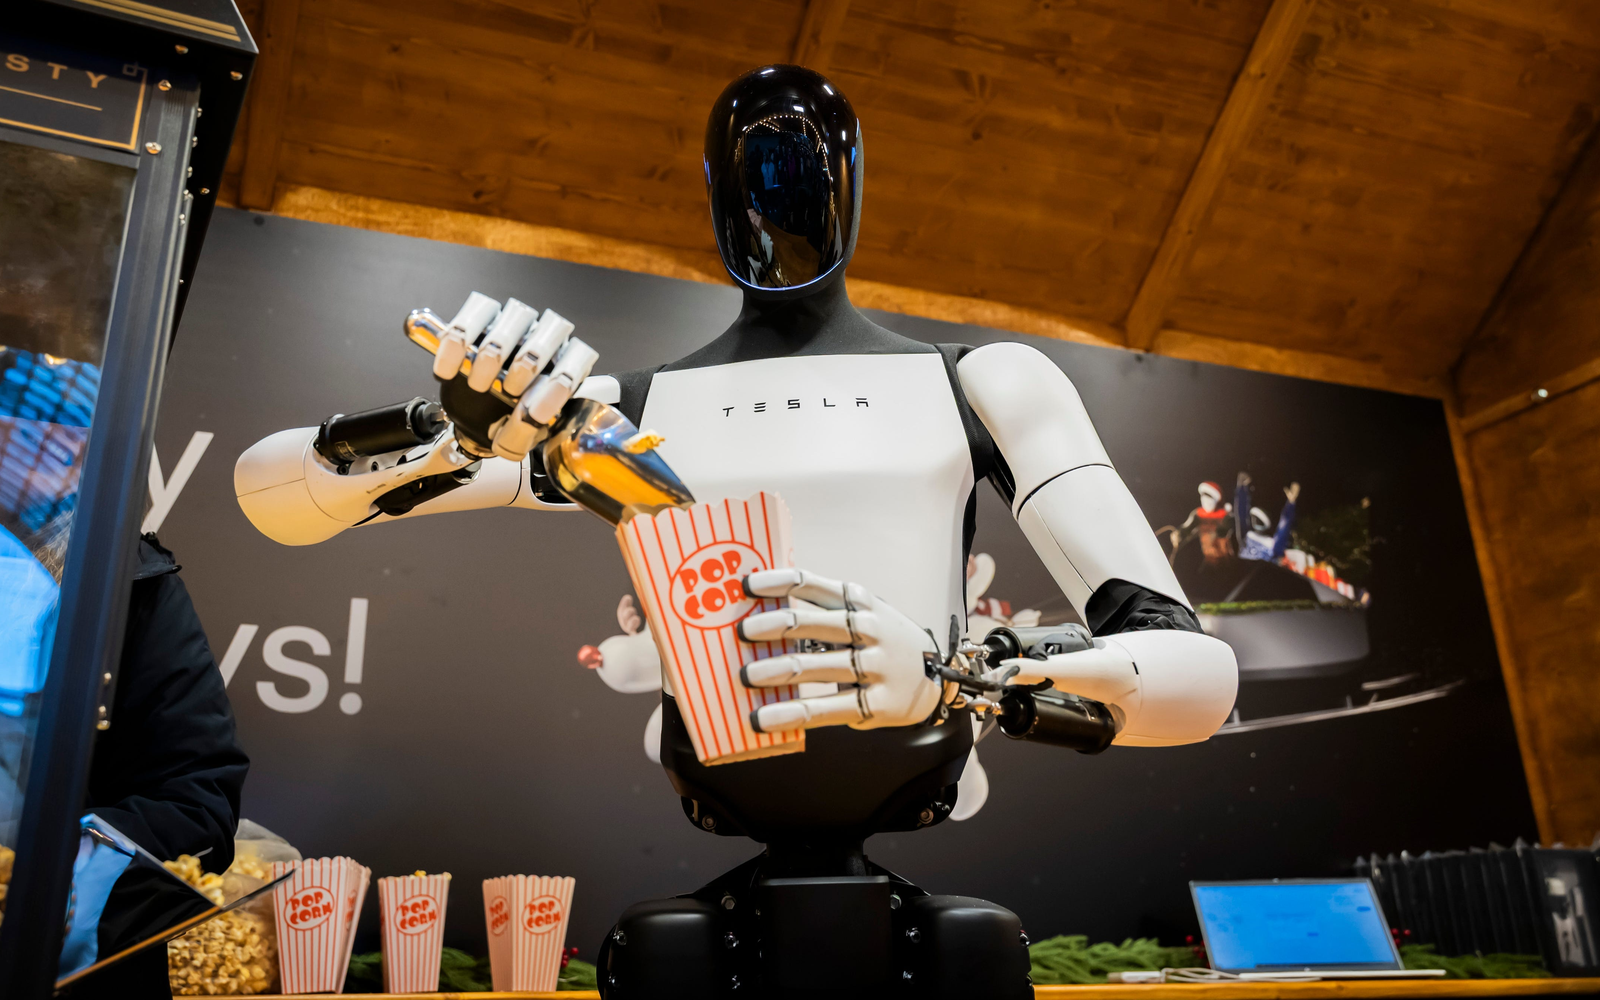
Снимка: Christoph Soeder/picture alliance via Getty Images / Business Insider
Във виртуално интервю с общността на собствениците на Tesla в Силициевата долина Илон Мъск направи изненадващо трезва и детайлна равносметка на най-голямата пречка пред масовото внедряване на хуманоидния робот Tesla Optimus: проектирането на сръчна, здрава и надеждна механична ръка с фина човешка моторика [1].
„Ръцете, раменете и фините двигателни умения са невероятно трудни за постигане. Шокиращо трудни“, призна Мъск. Главният изпълнителен директор подчерта, че докато индустрията на роботиката вече разполага с работещи прототипи за ходене, танци и бокс, светът все още не е видял нито една роботизирана ръка, способна самостоятелно да завие обикновен самонарезен винт в парче дърво.
Парадоксът на 22-те степени на свобода
Човешката ръка е еволюционен шедьовър на биомеханиката. С нейните 27 кости, над 30 мускула и хиляди механорецептори за тактилен натиск на квадратен сантиметър, тя може да премине за части от секундата от прецизно държане на яйце към разбиване на орех с чук.
При проектирането на Optimus екипът на Tesla се изправя пред жесток инженерен компромис:
- Маса срещу въртящ момент: Ако моторите и редукторите се поставят вътре в самата длан и пръсти, ръката става твърде тежка, което създава колосален инерционен момент в лакътя и рамото.
- Задвижване с кабели и сухожилия: За да олекотят дланта, инженерите преместват електромоторите в предмишницата, използвайки сложна система от стоманени кабели и синтетични сухожилия. Тези кабели обаче се разтягат с времето, износват се при триене и изискват сложни алгоритми за компенсация на луфта.
- Плътност на задвижващите механизми (actuators): За да постигне 22 степени на свобода (DoF), Tesla трябва да опакова над 16 миниатюрни безчеткови мотора с планетарни предавки в ограничено пространство, като едновременно осигури надеждно охлаждане при продължителна работа.
„Тестът със самонарезния винт“
Мъск обясни защо завиването на самонарезен винт е върховно мерило за индустриална готовност. Задачата изисква едновременно прилагане на три коренно различни типа сензорно-моторно управление:
- Прецизно захващане и позициониране на малкия метален винт с два пръста;
- Прилагане на масивен аксиален натиск по оста, за да може резбата да захапе дървото;
- Непрекъснато микрокоригиране на ъгъла в реално време въз основа на тактилна обратна връзка от върховете на пръстите.
Ако натискът е слаб, отвертката превърта и износва главата на винта; ако е прекалено силен или под грешен ъгъл, пластмасовите или металните стави на робота дефектират. „Все още не съм видял робот в света, който да може да изпълни това надеждно без специализиран твърдо фиксиран инструмент“, подчерта Мъск.
Дългосрочни индустриални, производствени и пазарни последици
Признанието на Мъск слага край на неоправданите илюзии, че хуманоидните роботи ще заменят милиони заводски работници през следващите 12 до 24 месеца. Докато големите езикови модели успяха да решат проблема с когнитивното планиране („мозъка“ на робота), хардуерната физика на манипулацията („ръцете“) остава ограничена от законите на триенето, материалознанието и термичното разсейване.
В индустриален план решението вероятно ще премине през хибриден модел: вместо да се опитва да копира перфектно биологичната ръка за всички задачи, индустрията ще заложи на модулни бързосменяеми крайни инструменти (grippers), съчетани с опростени 3- или 4-пръстни манипулатори за общи дейности. За Tesla инвестицията в преодоляването на тези хардуерни лимити остава стратегически приоритет: компанията, която първа успее да произведе здрава, евтина и гъвкава хуманоидна ръка в тираж от стотици хиляди, ще отключи глобален пазар за трилиони долари в логистиката, строителството и грижата за възрастни хора.
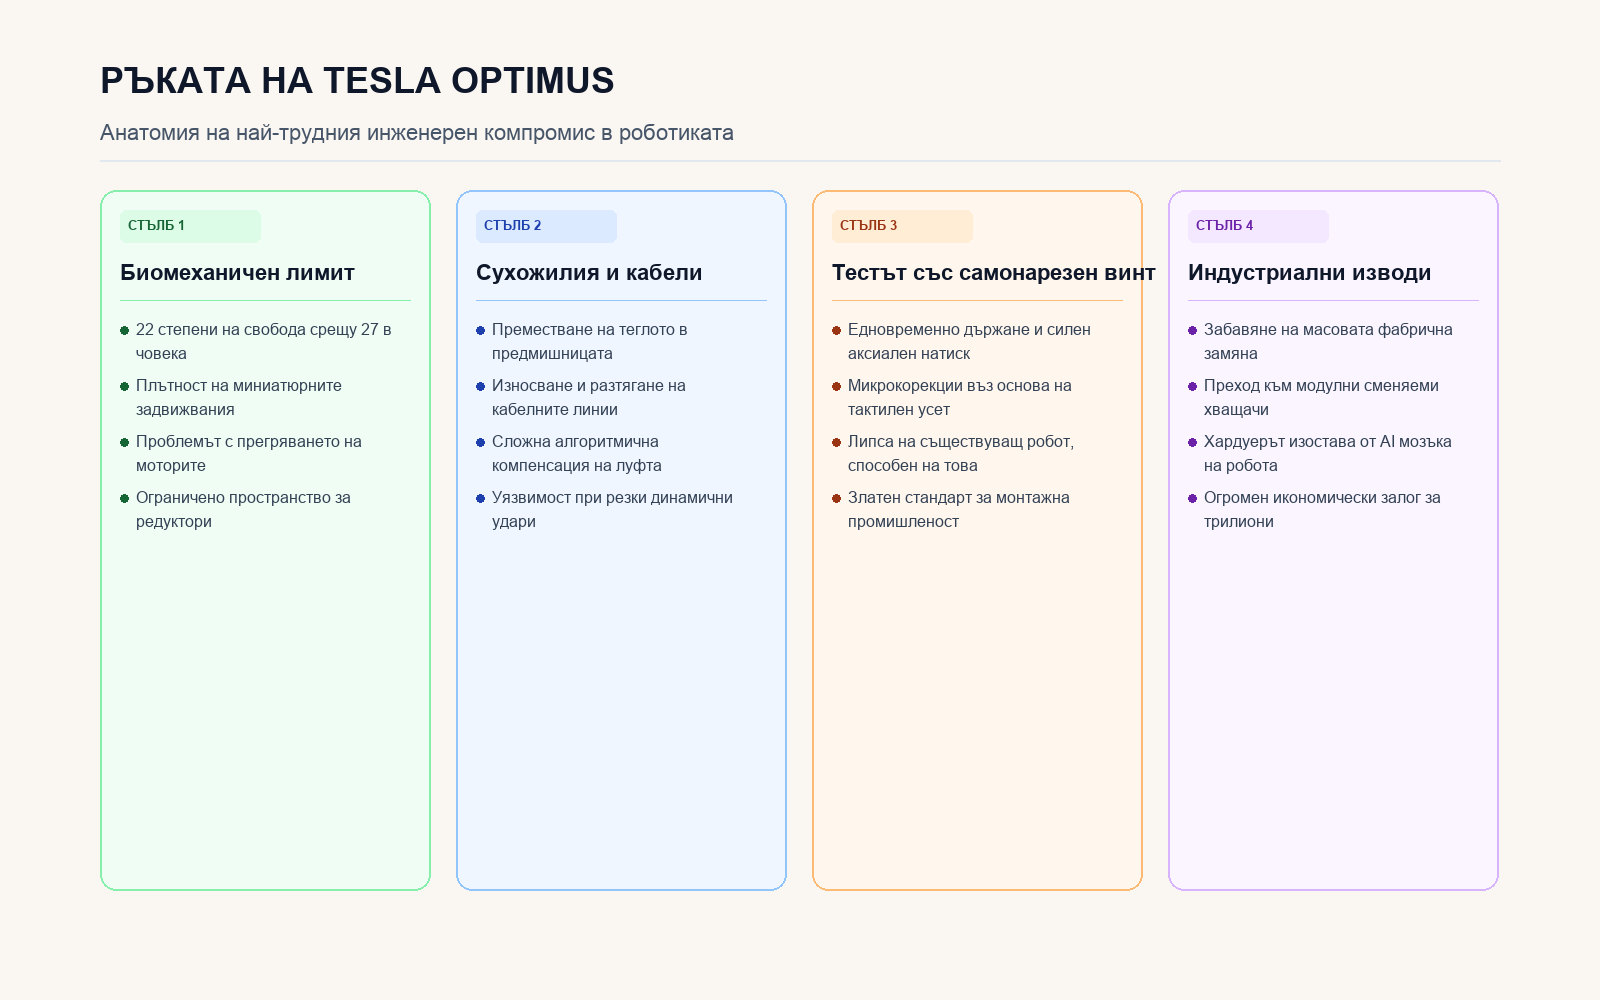
Четири стълба на биомеханичния компромис: степени на свобода, сухожилия, тактилна сензорика и тестът с винта
Източници
- Business Insider, "Elon Musk wrangles with the robot hand" (2026-10-13).
- Tesla Owners of Silicon Valley, "Virtual Q&A Session with Elon Musk on Optimus Engineering" (October 2026).
- IEEE Spectrum, "The Dexterous Manipulation Bottleneck in Humanoid Robotics" (2026).
- Forest Aggregator Feed Item #307852, "Elon Musk designing humanoid hand challenges Optimus" (2026-10-13).