Когато софтуерът срещне хардуера: Архитектура и непрекъсната доставка при физически системи
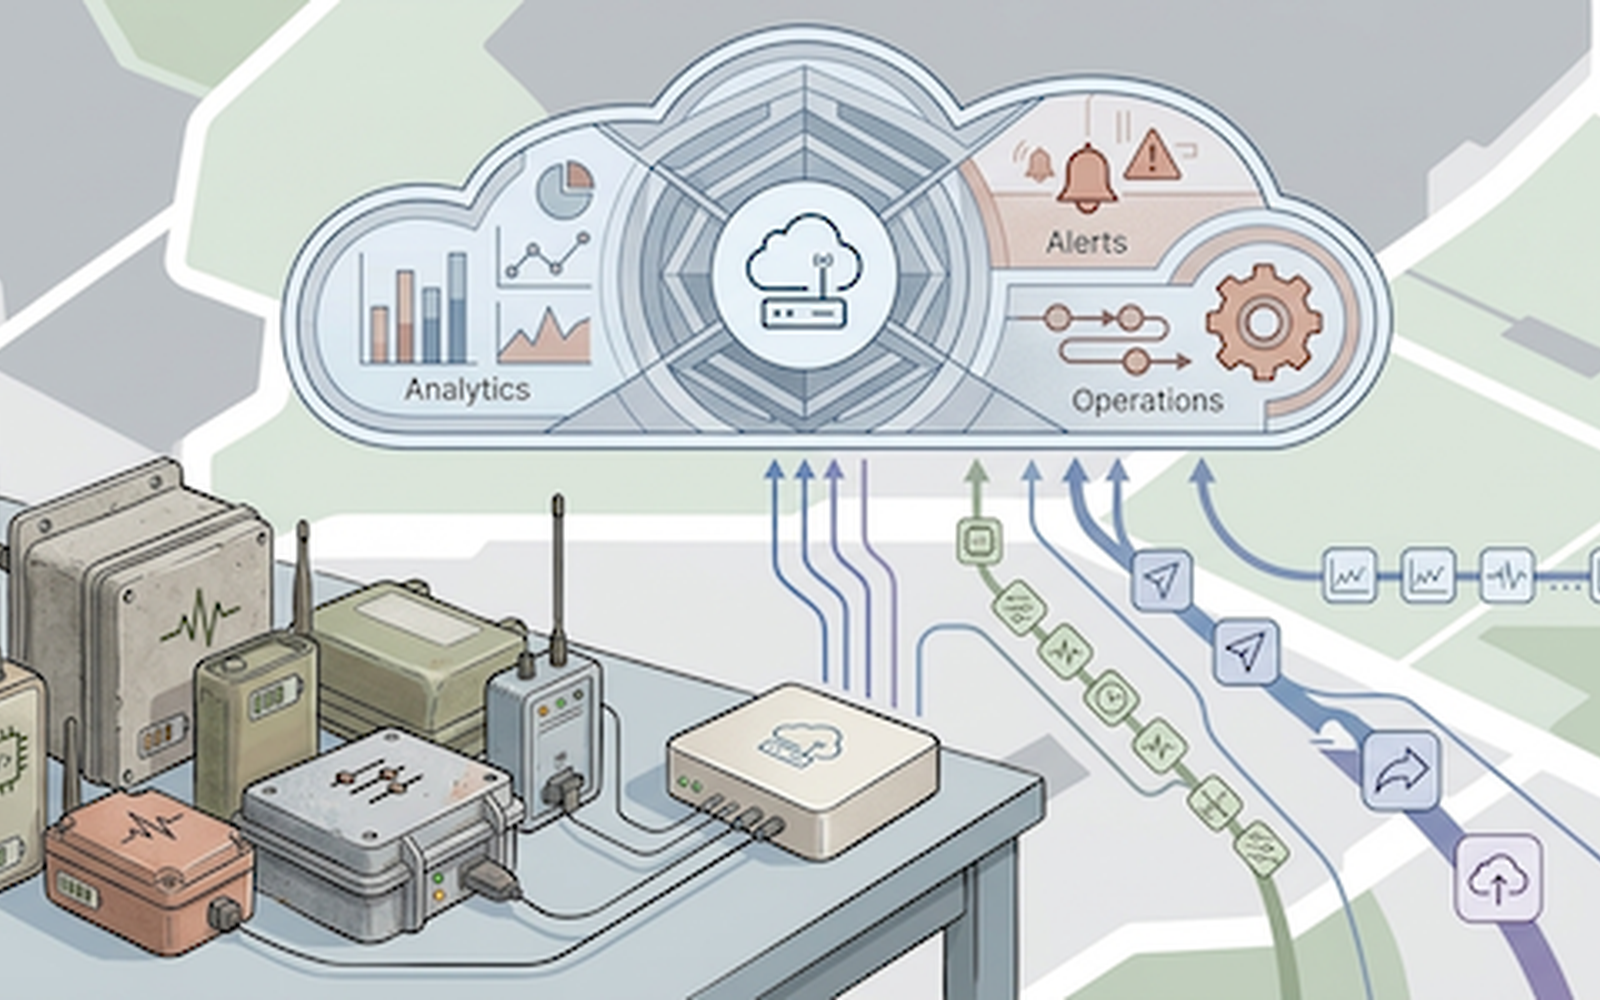
Снимка: Martin Fowler / martinfowler.com
В мащабна концептуална публикация на портала на Мартин Фаулър, водещи софтуерни архитекти анализират фундаменталните различия и инженерни предизвикателства, които възникват в момента, в който чистият програмен код срещне суровата физическа реалност на вградените системи (Embedded Systems) [1]. Трудът предлага цялостна архитектурна рамка за прилагане на модерните практики за непрекъсната доставка (Continuous Delivery) към света на сензорите, моторите и физическия изкуствен интелект.
Защо методите от облака се провалят при физическите машини
В продължение на две десетилетия софтуерният свят свикна с илюзията за безкрайно еластични ресурси. В облачната среда грешката в кода се поправя с бърз нов коммит, разгръщан за минути, а повреденият виртуален сървър просто се унищожава и пресъздава автоматично.
Във физическия свят обаче правилата са безпощадни:
- Ако алгоритъм за управление на хуманоиден робот допусне грешка в знака на уравнение за въртящия момент, резултатът не е съобщение за грешка в конзолата, а счупен механичен крайник за десетки хиляди долари.
- Физическият хардуер не може да се „презареди“ мигновено — разполагането на фърмуер в микроконтролери изисква стриктни протоколи и тестове за прекъсване на захранването.
- Околната среда е пълна с непредвидим шум: температурни колебания, вибрации, прах и промени в напрежението, които объркват статистическите модели.
Архитектурният спасителен пояс: Слоеве на абстракция и HIL тестове
За да пренесат гъвкавите методи в роботиката без катастрофални инциденти, авторите препоръчват няколко ключови модела:
- Хардуерно-абстрактен слой (HAL): Невронните мрежи за планиране никога не бива да говорят директно с регистрите на физическите датчици. Те комуникират със стандартизирани интерфейси, което позволява смяна на оптичния сензор с нов модел без пренаписване на поведението на робота.
- Хардуерно тестване в контура (Hardware-in-the-Loop / HIL): Преди нов билд да бъде зареден на реална машина, физическият микроконтролер се свързва със суперкомпютърен симулатор, който симулира гравитацията, вятъра и съпротивлението на средата в реално време, подлагайки фърмуера на екстремни виртуални натоварвания.
- Двустепенни прекъсвачи за безопасност: Критичните спирачки за прегряване и сблъсък се изпълняват на отделен, изолиран хардуерен чип с твърда логика, който има право мигновено да прекъсне захранването на моторите, независимо какво диктува изкуственият интелект.
Бъдещето на физическия AI: Мостът между битовете и атомите
Анализът на Фаулър очертава най-важния фронт на съвременното инженерство. Изкуственият интелект вече излиза от екраните на компютрите и навлиза в операционните зали, автономните фабрики и селското стопанство.
Успехът на тази трансформация ще зависи не само от броя параметри в невронните мрежи, а от способността на инженерите да изградят строги, детерминистични софтуерни мостове между света на битовете и света на атомите. Когато софтуерната архитектура уважи законите на физиката, автономните машини ще могат да се развиват със същата шеметна скорост, която преобрази дигиталния свят.
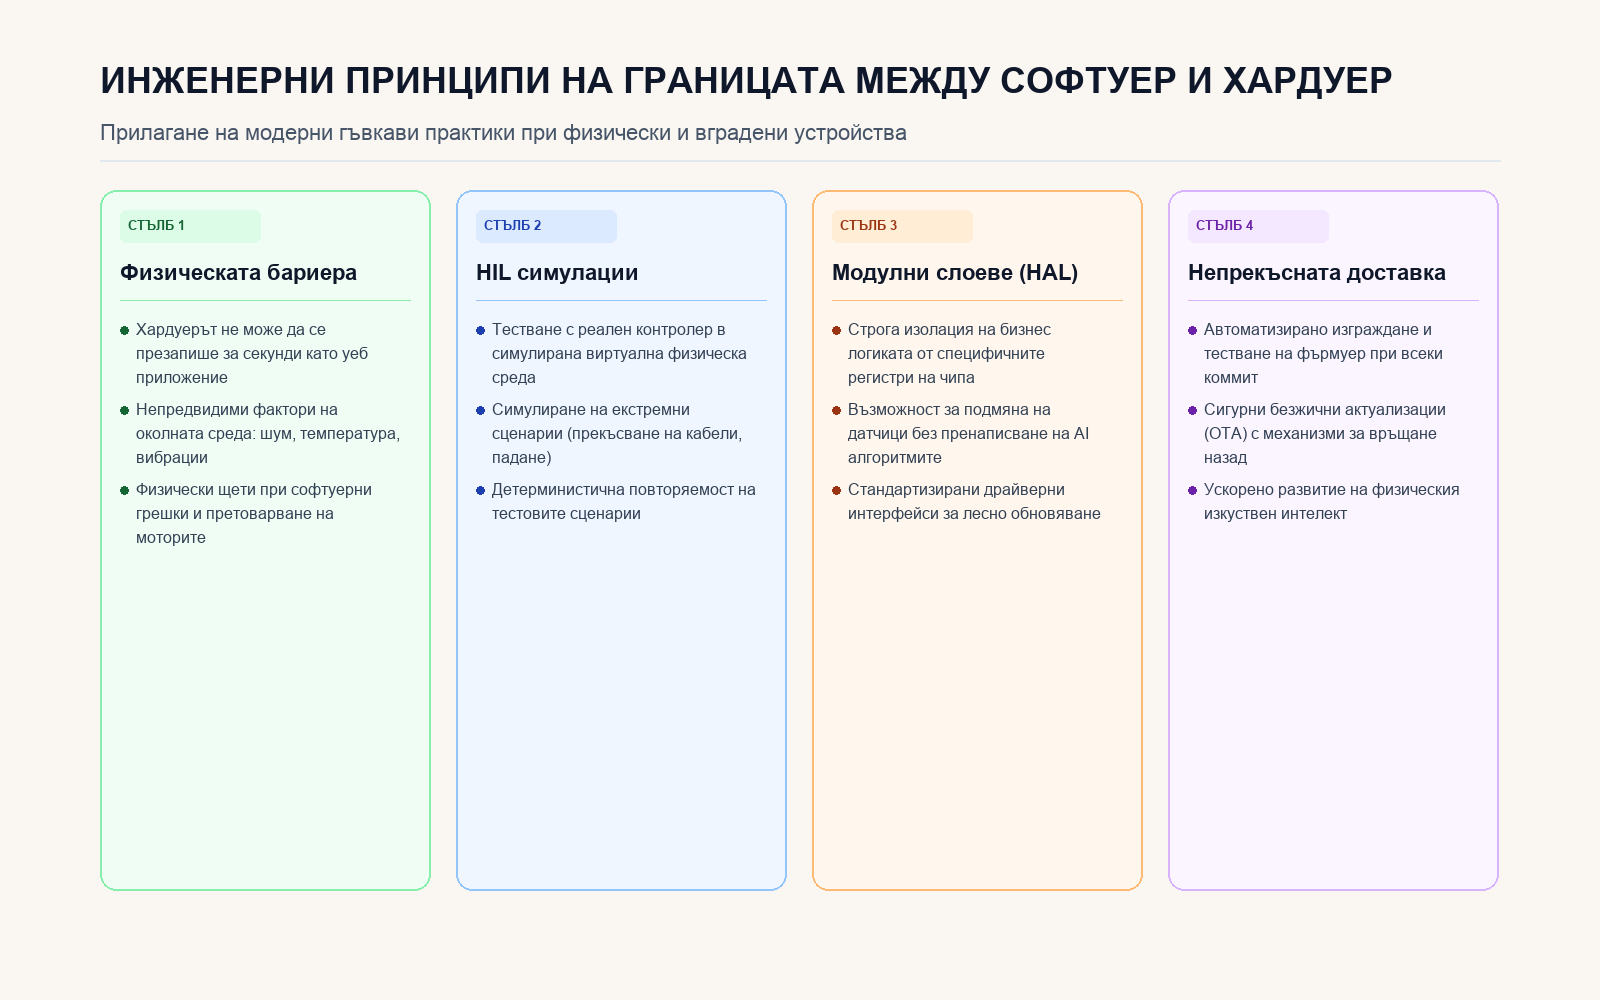
Инфографика: Архитектурни слоеве, HIL симулации и предпазни механизми при физически системи
Източници
- When Software Meets Hardware - Martin Fowler, 15 октомври 2026 г.