Daimon Robotics изгражда инфраструктурния слой за тактилна интелигентност в роботиката
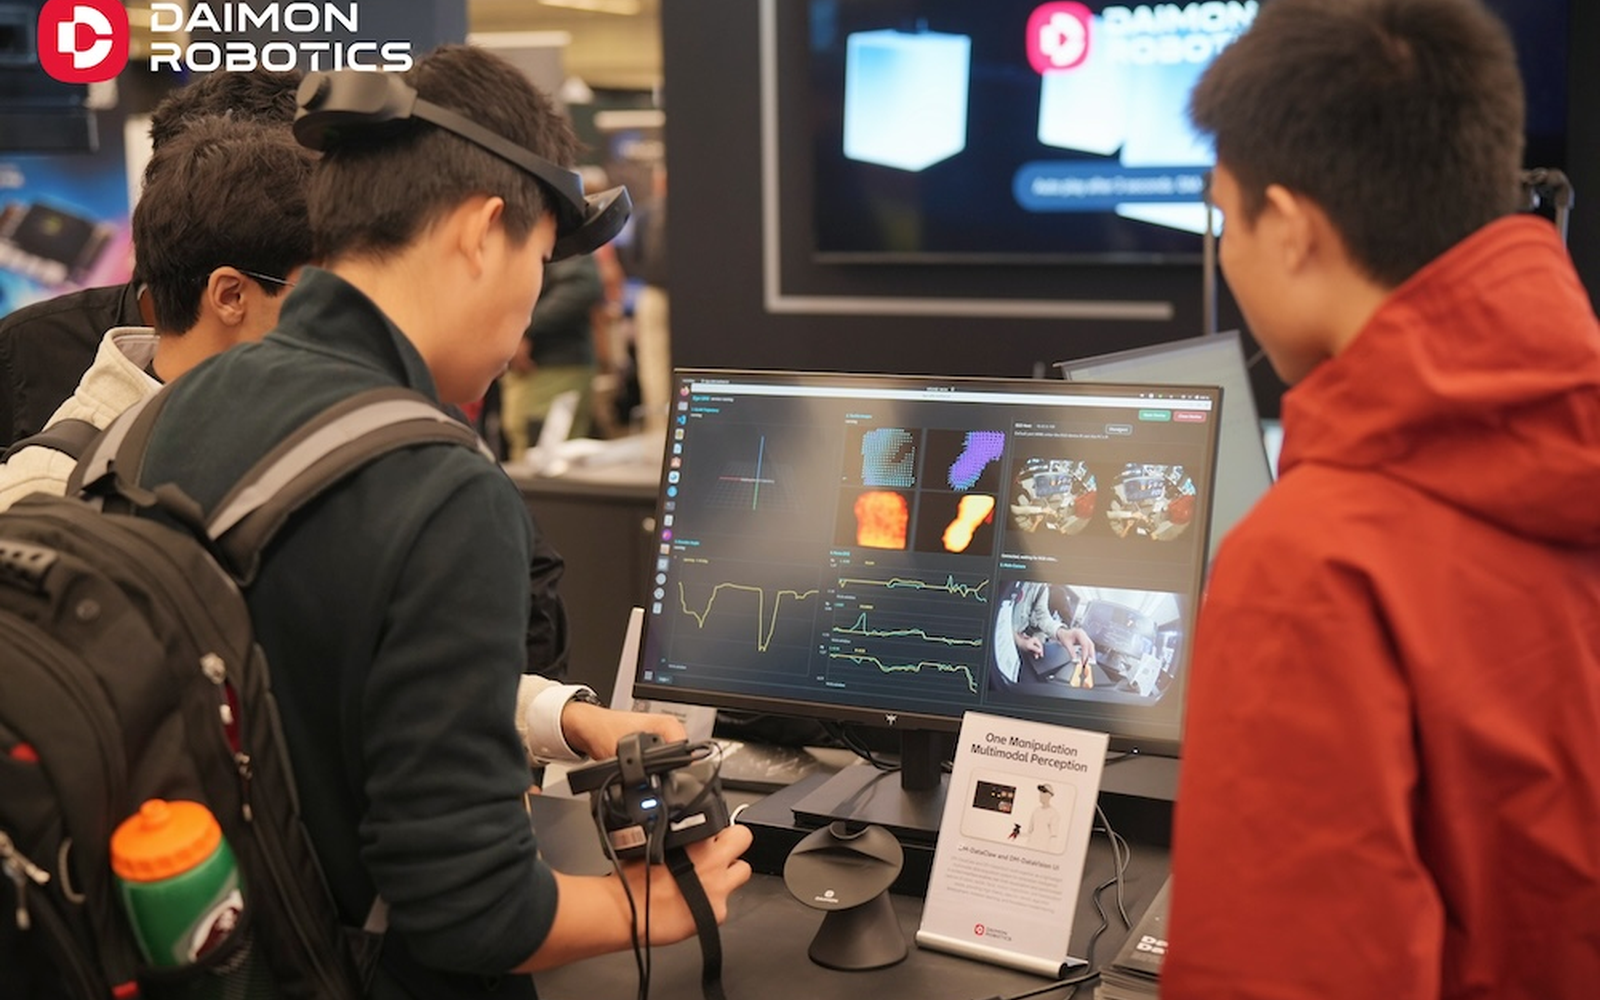
Източник: The Robot Report / Daimon Robotics
В задълбочен индустриален профил The Robot Report разкрива детайли за технологичния пробив на стартъпа Daimon Robotics, който изгражда универсалния инфраструктурен слой за тактилна сензорика в съвременната роботика [1]. Компанията предлага интегрирано хардуерно и софтуерно решение, комбиниращо субмилиметрови сензорни матрици (електронна кожа) с фундаментни модели за усещане на допир, позволявайки на машините да манипулират предмети със сръчност, съперничеща на човешката ръка.
Това инженерно направление преодолява най-големия дефицит в текущите embodied AI системи – почти пълната им зависимост от оптични камери, които неизбежно се блокират в момента на физическия контакт с обекта.
Ограниченията на компютърното зрение и необходимостта от допир
Повечето съвременни хуманоидни роботи разчитат предимно на камери на главата и торса за ориентация. Когато обаче роботизираната длан посегне да хване предмет, собствените пръсти и китка на робота закриват обекта от погледа на камерите (проблемът на визуалната оклузия). Оптичните сензори не могат да кажат дали повърхността е мазна, колко е тежък предметът, дали започва да се изплъзва между пръстите или дали крехка чаша е на път да бъде смачкана от прекомерна сила.
Daimon Robotics решава това фундаментално ограничение чрез патентована еластична полимерна кожа, осеяна с хиляди микроскопични таксели (тактилни пиксели). Тези сензори измерват не само перпендикулярния натиск, но и срязващите сили на триене с честота от над 1000 пъти в секунда.
Суровият сензорен поток се подава към специализиран невронен модел, който мигновено класифицира текстурата, твърдостта и микроприплъзването, задействайки рефлекторни корекции в сервомоторите за по-малко от 5 милисекунди – доста по-бързо от времето за човешка нервна реакция.
Тактилният фундамент като предпоставка за истински физически интелект
Разработката на Daimon Robotics маркира ключов етап в еволюцията на роботиката: прехода от визуални системи към пълноценна сензомоторна интеграция. В биологичната еволюция появата на финото осезание при приматите е била директен катализатор за развитието на когнитивните дялове на мозъка. Без усещане за допир, интелигентността остава абстрактна и неспособна да овладее сложния физически свят.
Създаването на универсален софтуерен слой за тактилност ще позволи на производителите на хуманоидни роботи да стандартизират захвата на своите манипулатори. Вместо всяка компания да преоткрива физиката на допира наново, моделите на Daimon предоставят готова API библиотека за манипулация на меки плодове, стъклени епруветки, гъвкави кабели и сложни винтови съединения.
В дългосрочен план тактилната интелигентност ще отключи автоматизацията в сектори, които досега бяха недостъпни за роботите: сглобяване на фини електронни платки, шивашка индустрия, кулинарно приготвяне на храна и деликатни хирургични асистенции. Физическият интелект може да бъде толкова добър, колкото са добри неговите сетива – и овладяването на допира е последната бариера пред истинската машинна сръчност.
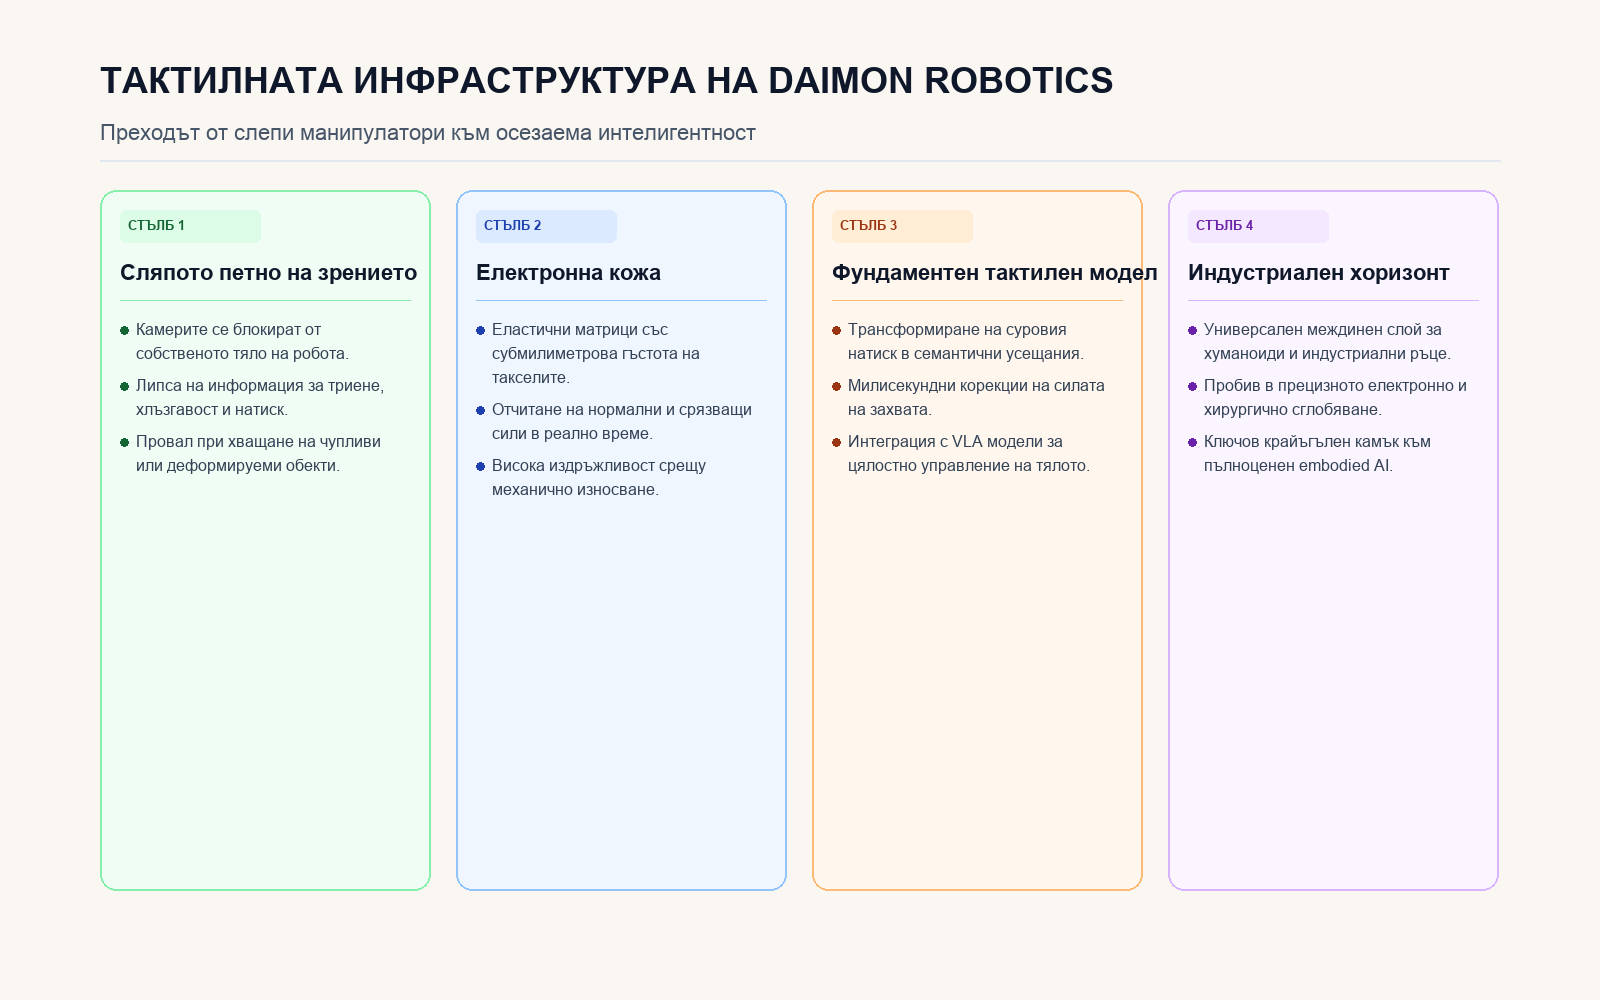
Четири ключови стълба на тактилната електронна кожа и фундаментните модели за допир на Daimon Robotics.
Източници
- The Robot Report. (2026-10-20). Daimon Robotics building the infrastructure layer for tactile intelligence. The Robot Report Hardware & Sensors. https://www.therobotreport.com/daimon-robotics-building-the-infrastructure-layer-for-tactile-intelligence/
- International Journal of Robotics Research (IJRR). (2026-10-20). High-Density Visuotactile Sensors and Closed-Loop Reflex Runtimes for Dexterous In-Hand Manipulation. SAGE Publications.