Роботиката навлиза в своята ера след Дженсън Хуанг: преход към отворени физични симулатори и неутрални Edge чипове
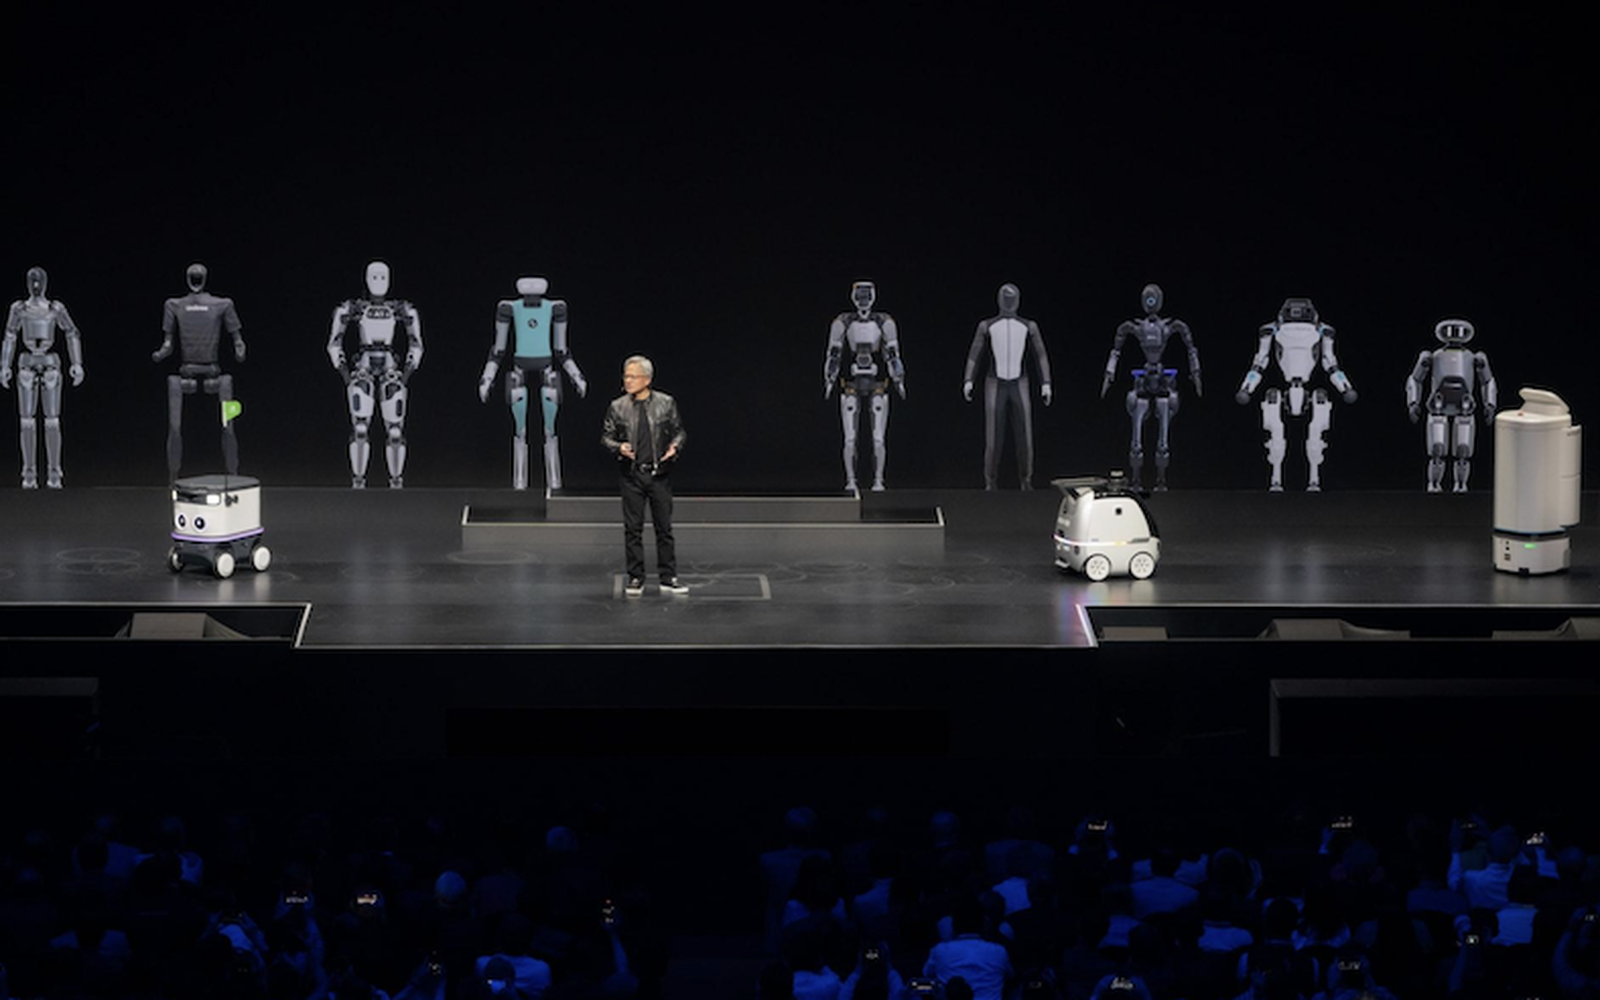
Източник: The Robot Report
Индустрията за въплътен изкуствен интелект (embodied AI) и хуманоидни роботи преживява фундаментално преструктуриране, отдалечавайки се от монополната зависимост от патентования софтуерен и хардуерен стек на корпорацията Nvidia [1]. Задълбочен системен анализ разкрива, че след сътресенията около главния изпълнителен директор Дженсън Хуанг и регулаторните разследвания за квотите на графичните процесори, водещите инженерни лаборатории в света ускорено мигрират към платформи с отворен код за физически симулации и специализирани неутрални ASIC чипове за периферен изкуствен интелект.
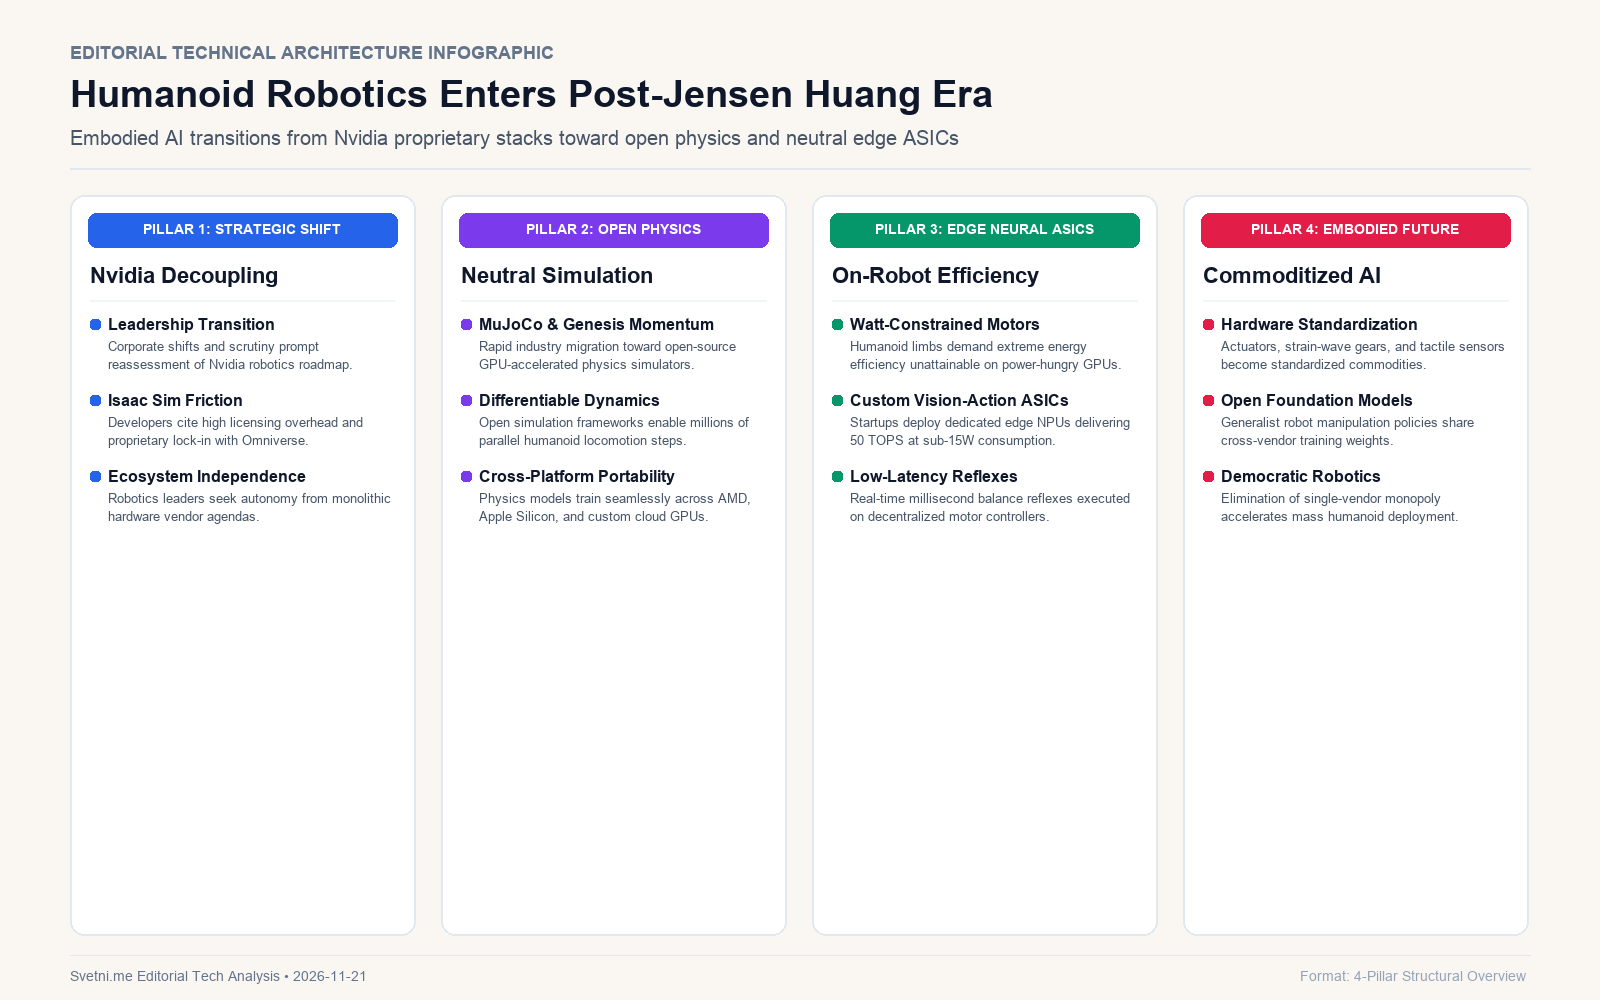
Инфографика: Ключови стълбове и анализ
Крахът на затворените симулации: Възходът на MuJoCo, Genesis и отворените енджини
В продължение на години платформите Nvidia Isaac Sim и Omniverse се налагаха като фактически стандарт за обучение на двигателни умения и манипулация чрез симулация [1]. Нарастващите лицензионни такси и затворената зависимост от конкретни поколения хардуер обаче предизвикаха силно недоволство сред академичните и индустриалните екипи.
Днес разработчиците масово се пренасочват към ултрабързи диференцируеми физични симулатори с отворен код като MuJoCo и новата платформа Genesis. Тези системи позволяват паралелно изпълнение на милиони стъпки за симулация на ходене и захващане върху разнороден хардуер – включително чипове на AMD, Apple Silicon и стандартни процесори – освобождавайки лабораториите от софтуерната хватка на един доминиращ доставчик.
Енергийният дефицит на крайниците: Защо GPU ускорителите отстъпват на персонализирани ASIC
Второто критично предизвикателство се корени във физическата реалност на автономните роботи [1]. Вграждането на мощни графични процесори на борда на двукраки платформи създава огромен енергиен и термичен дефицит: чиповете изразходват стотици ватове енергия, съкращавайки живота на батерията до под един час.
Водещите компании в сектора на роботиката все по-често проектират или внедряват специализирани нискоенергийни невроморфни чипове и периферни ASIC ускорители. С консумация от едва 10 до 15 вата, тези специализирани процесори осигуряват десетки терафлопа производителност за обработка на визуални потоци и сензорни данни, изпълнявайки двигателните рефлекси директно в ставите на робота с латентност под една милисекунда.
Демократизация на въплътения интелект и геополитическите размествания в хардуера
Отслабването на едноличния контрол на Nvidia върху софтуерния стек за роботика сигнализира за навлизането на пазара в зряла индустриална фаза. Докато технологията беше в експериментален етап, единният проприетарен стек предлагаше най-бързия път за демонстрационни прототипи. Когато обаче роботите се подготвят за масово внедряване в заводи, складове и социални домове, икономическите закони на веригите за доставки правят монополната зависимост недопустима.
Преходът към отворени стандарти и независими периферни архитектури демократизира сектора. Стартъпи от цял свят получават възможност да създават високотехнологични хуманоидни роботи без да плащат огромен данък на силициевите гиганти. Това разместване стимулира глобалната иновация и гарантира, че следващата революция в автоматизацията ще бъде изградена върху отворена, устойчива и конкурентна основа.