MIT разработи HardFlow: Алгоритъм за безопасност на генеративния ИИ в критични системи
Изображение: Svetni.me / ИИ генерирано изображение
В официално изявление изследователи от Масачузетския технологичен институт (MIT) [1] обявиха създаването на нов метод, предназначен да гарантира спазването на строги изисквания за сигурност при прилагането на генеративния изкуствен интелект в реалния свят. В критични за безопасността среди правдоподобният отговор не е достатъчен — генерираното решение задължително трябва да спазва физически закони, технически ограничения и стандарти за безопасност, известни като „твърди ограничения“ (hard constraints).
Новата разработка се нарича HardFlow и представлява алгоритъм, който гарантира изпълнението на тези непреодолими правила, без да влошава качеството на решенията и без да изисква повторно обучение на съществуващите невронни мрежи. Технологията е публикувана в авторитетното научно издание IEEE Transactions on Pattern Analysis and Machine Intelligence [2].
Изображение: Svetni.me / ИИ генерирана инфографика
Цената на приближения отговор в реалния свят
Предварително обучените генеративни модели, включително съвременните дифузионни модели като Stable Diffusion и моделите с Flow Matching като FLUX, демонстрират впечатляващи възможности при трансформирането на случаен шум в сложни структурирани данни. Те обаче са проектирани на базата на статистически приближения. В дигиталния арт или текста грешка от няколко процента често остава незабелязана, но в индустриални условия последиците могат да бъдат катастрофални.
В приложения като автономна роботика на натоварен фабричен под или управление на физически процеси в енергетиката, „почти коректната“ траектория може да доведе до сблъсък с работник или повреда на оборудване. Поради това внедряването на дълбоки генеративни модели в критични инфраструктури досега беше сериозно възпрепятствано от липсата на математически гаранции за спазване на границите на безопасност [1].
Дефектите на досегашното проекционно семплиране
Досегашният стандарт за справяне с този проблем разчиташе на т.нар. проекционно семплиране (projection-based sampling). При този подход междинните състояния на модела многократно и принудително се проектират обратно в допустимата зона по време на всяка стъпка от генеративния процес.
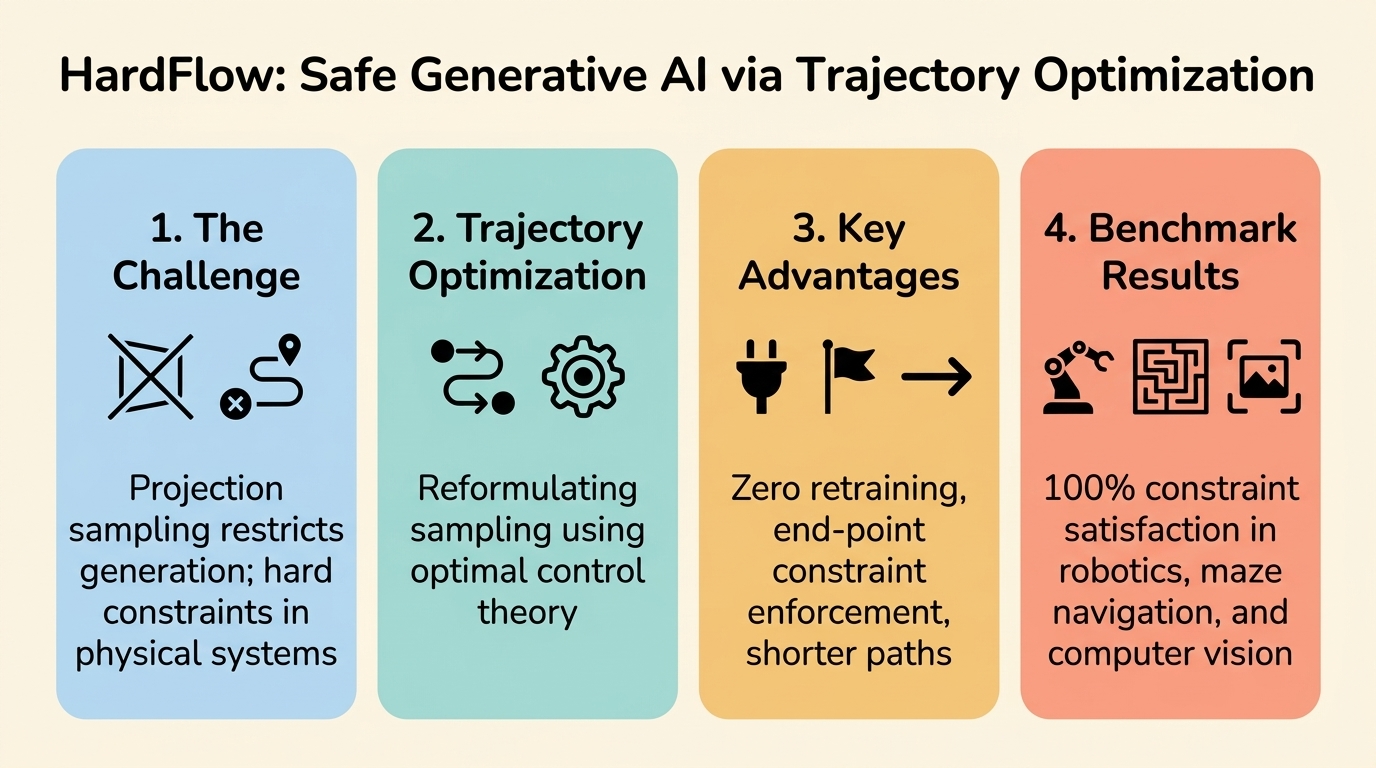
Макар този механизъм да задържа модела в рамките на ограниченията, постоянното коригиране на междинните стъпки задушава изследователската способност на невронната мрежа. В резултат генерираното крайно решение често е силно неефективно или под оптималното ниво. Освен това традиционните проекционни техники се фокусират единствено върху задоволяване на ограниченията, без да оптимизират вторични качествени критерии — като например дължината на траекторията или изразходваната енергия от робота [1].
Свобода по време на генерирането: Новата философия на HardFlow
Ключовото откритие на изследователския екип на MIT се корени в промяната на концептуалната парадигма. За спазването на граничните условия значение има единствено крайният генериран резултат, тъй като целият вътрешен изчислителен процес след това се отхвърля.
Алгоритъмът HardFlow предоставя на модела свобода да изследва по-широко пространство от възможности по време на междинните изчислителни стъпки, като строгите ограничения се налагат математически върху крайния изход. Чрез премахване на изискването за спазване на ограниченията на всяка междинна фаза моделът успява да намери много по-висококачествени решения, които в края на процеса остават абсолютно валидни и безопасни [1].
Преформулиране чрез теория на оптималното управление
За да реализират тази концепция на практика, изследователите преформулират задачата за семплиране със строги ограничения като проблем за оптимизация на траекторията, заимствайки инструменти от класическото оптимално управление. Това позволява на системата да направлява плавно траекторията на семплиране към желаната цел с фини корекции, без да блокира гъвкавостта на модела.
Оптимизацията на траектория около невронна мрежа със стотици слоеве обаче представлява изключително тежко изчислително предизвикателство. Екипът преодолява тази бариера, като използва специфичната математическа структура на моделите с Flow Matching. Чрез серия от систематични трансформации и аналитични апроксимации проблемът се раздробява на поредица от по-малки, едноетапни подзадачи, които могат да се решават ефективно в реално време [2].
Това преформулиране дава още едно съществено предимство: HardFlow може едновременно да удовлетворява ограниченията и да минимизира допълнителни целеви функции. В роботизираната навигация това означава, че алгоритъмът генерира траектория, която едновременно гарантира липса на сблъсък и намира възможно най-късия път до целта [1].
Гъвкаво внедряване без повторно обучение
Едно от най-важните практически качества на HardFlow е неговата plug-and-play съвместимост. Алгоритъмът работи изцяло по време на изпълнение (inference / deployment time) и се прилага директно върху вече обучени генеративни модели.
Организациите и индустриалните предприятия могат да използват мощни публични или корпоративни базови модели, без да отделят милиони долари за тяхното дообучаване или архитектурна преработка. Методът директно трансформира съществуващите системи в предвидими и стриктни инструменти за критични среди [1].
Експериментални резултати и бенчмаркове
Ефективността на HardFlow е демонстрирана в поредица от експерименти, обхващащи манипулация с роботизирани ръце, навигация в лабиринти с препятствия и прецизно насочвано от текст редактиране на изображения в областта на компютърното зрение.
Във всички проведени тестове алгоритъмът на MIT постига 100% спазване на зададените твърди ограничения, като същевременно категорично превъзхожда съществуващите базови методи по показатели за качество на решенията:
В задачите за роботизирано манипулиране HardFlow успешно избягва всички препятствия и открива най-бързата траектория до целевия обект, докато алтернативните алгоритми или водят до физически колизии, или генерират бавни и сложни обиколни маршрути.
В изчислително отношение времето за изпълнение на HardFlow остава сравнимо или дори по-ниско от това на конкуриращите се проекционни подходи, премахвайки обичайното забавяне при строг контрол на генерацията [2].
Бъдещи насоки
Научният труд е воден от докторанта по машинно инженерство Зеянг Ли (Zeyang Li) и Кавех Алим (Kaveh Alim), под ръководството на доц. Навид Азизан (Navid Azizan) от катедрата по механично инженерство, Института за данни, системи и общество (IDSS) и Лабораторията за информационни и управленски системи (LIDS) към MIT.
Авторите планират да разширят алгоритмичната рамка, така че в бъдеще тя да може да се комбинира и с динамично адаптиране на теглата на самата невронна мрежа. Подобна симбиоза би позволила още по-висока прецизност при решаване на комплексни инженерни задачи в реално време [1].
Източници:
[1]: New method enables AI for safety-critical situations - MIT News