Тактилен полет за микро-дронове: Изкуствени мустаци позволяват автономна навигация в пълен мрак
Изображение: Svetni.me / Авторско изображение
Миниатюрните летящи роботи с тегло под 50 грама притежават висок потенциал за спасителни операции в срутени сгради, индустриални инспекции в тесни тръбопроводи и мониторинг на опасни среди. Тяхното практическо използване обаче се сблъсква с фундаментален парадокс в роботиката: ограниченията върху полезния товар и енергията не позволяват носенето на обемисти камери, лазерни радари (LiDAR) или графични процесори. При гъст дим, пълен мрак или прозрачни стъклени препятствия стандартните оптични датчици се оказват напълно неефективни.
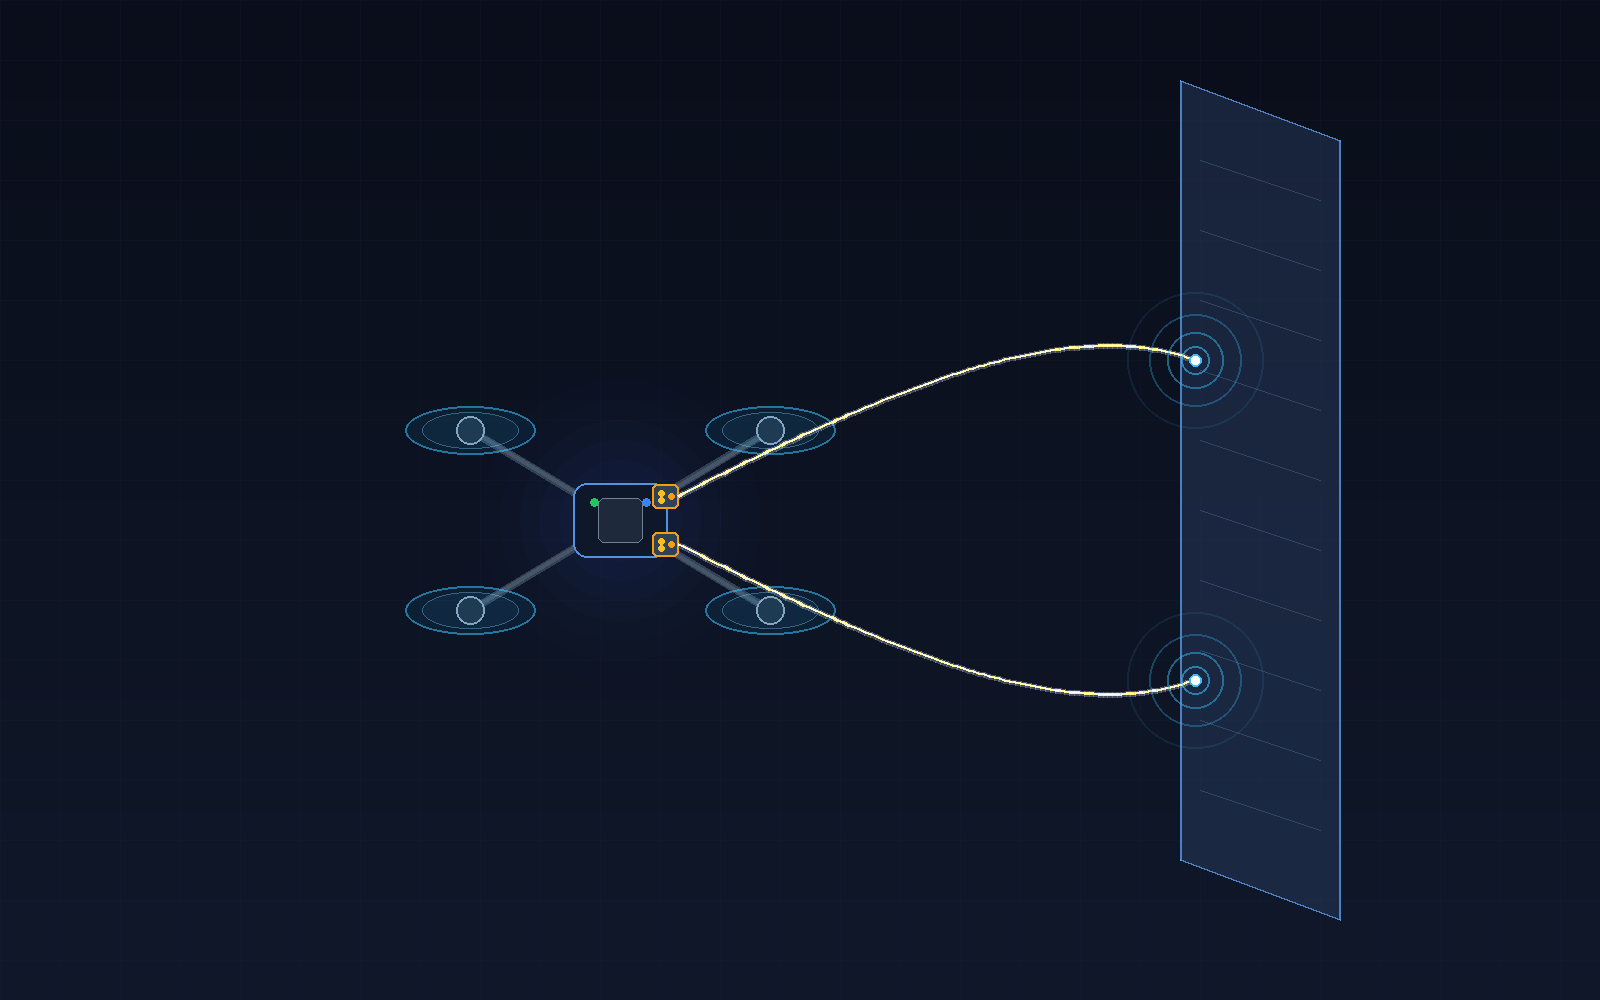
В научно изследване, публикувано в списание Nature Communications [1], международен екип от TU Delft демонстрира биовдъхновена система за тактилно възприятие, която позволява на дланни автономни дронове да летят, да заобикалят препятствия и да картографират помещения единствено чрез деликатен физически допир. Вдъхновена от осезателните мустаци (вибриси) на гризачи като плъхове и къртици, апаратурата с тегло едва 3,2 грама отваря нов път за контактна навигация без зависимост от камери или външен GPS сигнал.
Изображение: Svetni.me / Авторска инфографика
Биомиметична архитектура: Нитинолови нишки и барометрични фоликули
В природата гризачите разчитат на механичното огъване на мустаците си, за да се ориентират в тъмни дупки и тунели. Допирът до препятствие поражда фини сили в основата на косъма, които се регистрират от механорецептори във фоликулния възел. Учените от Лабораторията за биоморфичен интелект и Лабораторията за микролетателни апарати (MAVLab) към TU Delft пресъздават този естествен принцип чрез специализирана сензорна структура [1]:
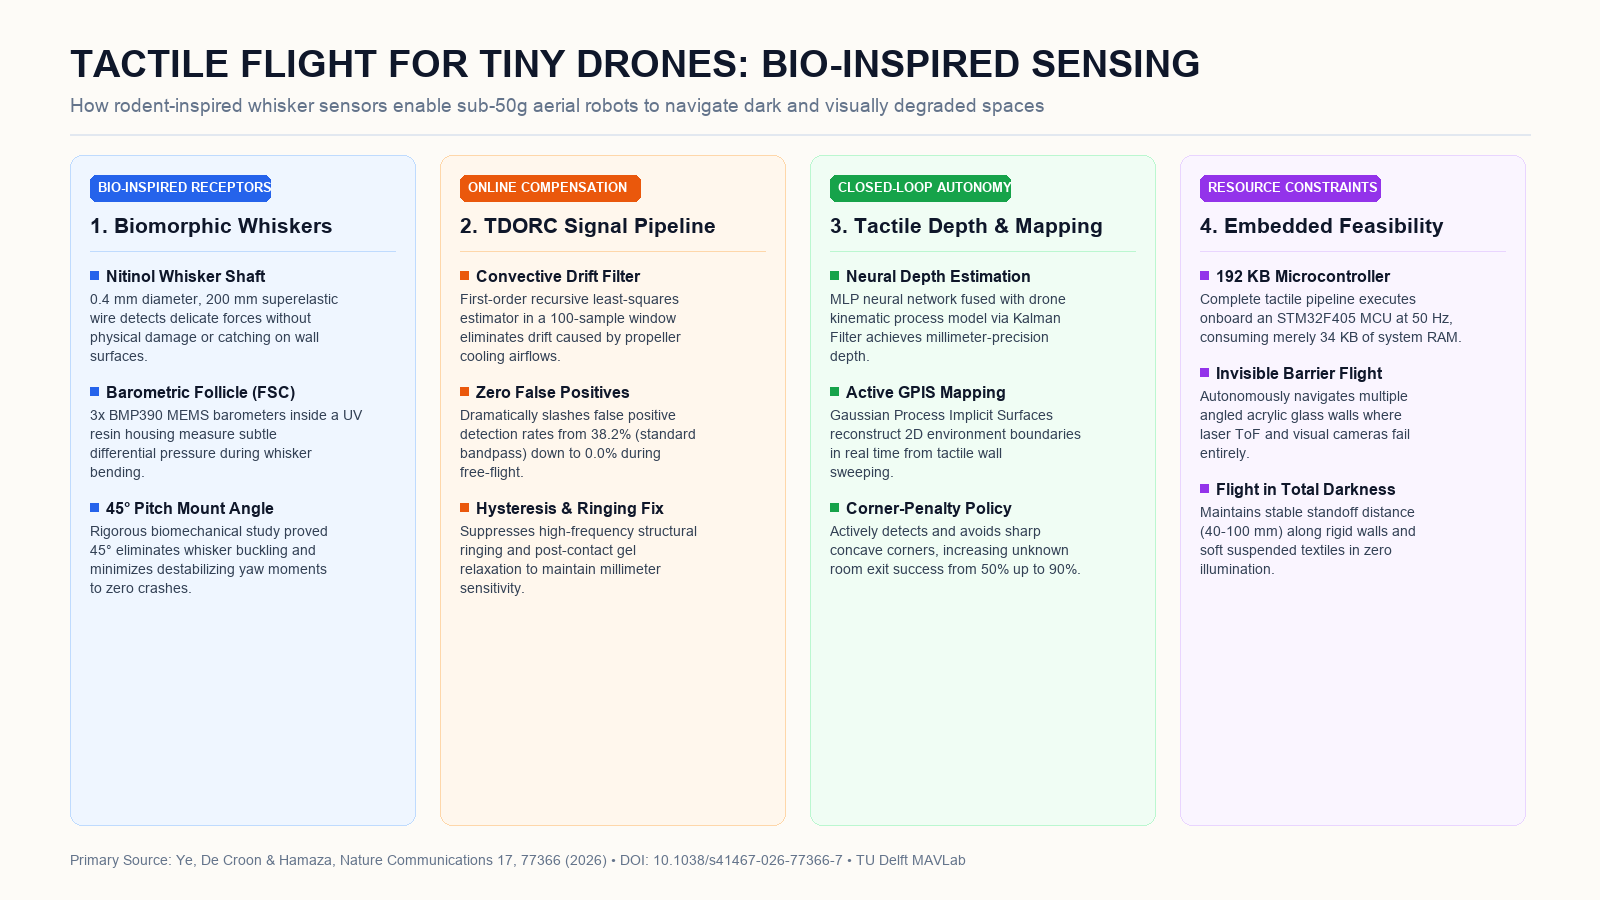
Осезателен ствол: Суперпружинираща никел-титаниева тел (нитинол) с диаметър 0,4 mm и дължина 200 mm. Нитинолът е достатъчно еластичен, за да осъществява контакт с милинютонови сили без пластична деформация.
Фоликулно-синусен комплекс (FSC): Основата на мустака е фиксирана в 3D-принтиран корпус, запълнен с еластична UV смола, която механично предава трептенията на ствола.
Механорецептори: Във възела са разположени три MEMS барометъра (BMP390). При огъване на нишката смолата упражнява диференциално налягане върху сензорите, което позволява прецизно измерване на посоката и интензитета на контакта.
Обработка: Сигналите се прочитат с честота 50 Hz от спомагателен микроконтролер STM32F0 на сензорната платка и се изпращат към главния полетен контролер.
Цялата сензорна приставка тежи само 3,2 грама, а общият полезен товар с окабеляването и монтажните елементи добавя около 6 грама към летателната платформа [1].
Биомеханична геометрия: Оптимизиране на ъгъла на контакт до 45 градуса
При летящите нано-роботи всяка външна странична сила може да предизвика дестабилизация. Въпреки че контактните сили са в диапазона на милинютони, 20-сантиметровото рамо на мустака генерира усукващ момент по оста на курса (yaw moment), който може да завърти дрона и да наруши полетния контрол.
За избор на надеждна конфигурация инженерите моделират взаимодействията чрез псевдо-твърдотелно тяло (PRBM) и провеждат 72 полетни теста с нано-квадрокоптер Crazyflie 2.1 Brushless. Оценени са шест ъгъла на ориентация на мустаците в надлъжната плоскост: −15°, 0°, 15°, 30°, 45° и 60° при скорости на странично плъзгане от 0,1, 0,2 и 0,5 m/s [1]:
Хоризонтален монтаж (0°): Напълно неприложим поради механично прегъване (buckling) на телта и внезапни въртящи моменти, водещи до неизбежни падания.
Отрицателен наклон (−15°): Увеличава пикиращия момент на накланяне на носа надолу, дестабилизирайки регулирането на височината.
Малък наклон (15°): Поради собствената си маса мустакът провисва надолу с около 10°, приближавайки се до критичната нулева линия и причинявайки най-чести катастрофи.
Оптимален наклон (45°): Нормалната сила на допир уравновесява изместения напред център на тежестта. При скорост 0,5 m/s ъгълът от 45° постига най-ниско отклонение по курса и нулев брой инциденти. Макар че при 60° също липсват сблъсъци, обсегът на засичане се съкращава, а корпусът се доближава прекомерно до препятствието [1].
Алгоритмичен пробив: TDORC филтриране и милиметрова дълбочинна оценка
Вграждането на барометрични рецептори върху дрон поражда сериозен дрейф на показанията. Низходящият въздушен поток от роторите охлажда сензорите чрез конвекция, което променя изходните стойности. След продължителен натиск полимерът във фоликула се възстановява със закъснение (хистерезис), а вибрациите на рамата създават паразитни резонанси.
За филтриране на тези смущения авторите въвеждат алгоритъма TDORC (Tactile Drift Online Recurrent Compensation). Той оценява температурния дрейф в реално време чрез рекурсивен метод на най-малките квадрати в плъзгащ се прозорец от 100 измервания. Калибрацията се обновява динамично при свободен полет и автоматично спира при настъпване на физически контакт.
При сравнителни полетни изпитания стандартният лентов филтър показва 38,24% фалшиви задействания (FPR), а статичната калибрация при излитане (TDOC) – 12,23%. Алгоритъмът TDORC свежда фалшивите детекции до точно 0,0%.
Филтрираните сигнали се подават към многослоен перцептрон (MLP), който изчислява милиметровото разстояние до обекта и пространствения ъгъл на стената. Получените данни се обединяват с кинематичния модел на дрона чрез филтър на Калман, осигурявайки стабилна оценка на позицията при плъзгане по различни повърхности [1].
Експериментална валидация: Невидими прегради и полет в пълен мрак
Практическата приложимост на метода е проверена в тестови сценарии, недостъпни за традиционните сензори:
Прозрачни препятствия: Дронът лети напред със скорост 20 cm/s през коридор с три последователни акрилни плоскости. При контакт мустаците сигнализират за преградата, а машината се ориентира успоредно на нея и поддържа дистанция от 60–100 mm, докато я заобиколи. Лазерните ToF сензори се провалят напълно поради преминаването и отражението на светлината през плексигласа.
Навигация в 0 lux осветеност: При пълна липса на светлина дронът разчита единствено на вътрешното инерционно звено (IMU), един вертикален далекомер за височина и двата тактилни мустака. Апаратът изпълнява плавно обхождане на твърда стена в продължение на 7 секунди и се приземява без външна намеса. Системата успешно следва контура дори на свободно висящо текстилно знаме въпреки гънките и високия коефициент на триене [1].
Активно картографиране на затворени пространства с невронни повърхности
Разработката включва и автономно тактилно картографиране на неизвестни пространства. В стъклена стая с размери 2 × 2 метра и 80-сантиметров отвор дронът използва неявни повърхности с гаусови процеси (GPIS) за изграждане на двуизмерен модел на обкръжаващите стени.
За да се предотврати заклещване в остри ъгли, системата въвежда активно възприятие с наказание за кривина (corner penalty). При обхождането моделът разпознава зони с висока вътрешна кривина и насочва апарата по по-безопасни траектории.
В симулации методът постига 90% успеваемост при откриване на изхода в рамките на 5 минути със средна грешка на реконструкция от 0,14 m. Премахването на модула за наказание на ъглите понижава успеха до 50% поради блокиране в тесни ниши. При реалния експеримент в стъклената стая дронът изгражда вярна контурна карта и безопасно напуска помещението [1].
Екстремна ресурсоемкост: Изпълнение на микроконтролер с едва 192 KB RAM
Ключово предимство на архитектурата е нейната изчислителна пестеливост. Докато оптичните модели изискват графични процесори с гигабайти памет, целият стек за тактилен полет се изпълнява локално на стандартен микроконтролер STM32F405 (168 MHz).
От общия наличен обем от 192 KB RAM алгоритмите за предварителна обработка, компенсацията TDORC, невронната мрежа за дълбочина и контролните цикли използват едва 34 KB памет при тактова честота 50 Hz. Това оставя пълен свободен капацитет за стабилизацията на полетния контролер.
Авторите отбелязват, че предизвикателство остава натрупването на малък дрейф при продължителни полети, както и нуждата от кратка калибрация (около 15–20 минути) за всяка отделна бройка сензори поради производствените толеранси. Бъдещата работа ще се съсредоточи върху трансферно обучение и интегриране на тактилните мустаци в мултимодални системи за спасителни дронове от ново поколение [1].
Източници:
[1]: Whisker-based tactile flight for tiny drones - Nature Communications